スチール接続設計, ボルト 通常、所定の荷重に耐えるために 1 つの本体として機能するボルト グループとして設計されています。. ボルト グループの強度は、通常、最も重要なボルトの強度を制御することによって設定されます。. 直接荷重はボルトの総数に分散されます, 一方、荷重の偏心によって誘発されるモーメントは、ボルトグループの慣性モーメントと重心からの距離に応じて分布します。. これを弾性解析といいます. 負荷分散に関する単純化された保守的な仮定のため, 過剰に設計されたボルト締結が生じることがよくあります.
バリューエンジニアリングと経済的なデザインについて話すとき, 非弾性アプローチはほとんどの製造業者に好まれています. 同じ大きさの荷重に対して必要なボルトの数が少なくなります. 非弾性アプローチを行うには, 瞬間的な回転中心 (ICOR) 反復を使用する方法が最善の方法です.
記事上で, の強度を計算する方法を示します。 ボルト接続 ICOR メソッドを使用する. ボルトごとの反力は、次の式を使用して計算されます。 (7-1) ページ上 7-7 AISC 第 15 版マニュアルの. 次に、それを使用して、ボルト グループの瞬間的な中心の想定位置が正しいかどうかを確認します。. 最後に, 正しい IC の位置がわかったら, ボルトグループ係数Cを計算して強度を決定します.
手作業で作業した, ICOR メソッドは長いプロセスです, なぜなら瞬間的な中心を見つけるからです (IC) 試行錯誤です. コンピューターソルバーを使用すると、代わりにプログラムされた反復によってボルトグループのICが見つかります。. の SkyCiv ボルト グループ ソルバー 高速反復法を使用して、IC の位置とボルト グループの係数を数秒で決定します. AISC と AS の両方で使用されます 4100 接続モジュール.
以下の実際の例は、ソルバーが実行するのと同じ計算です。, 長い針が表示されているので、何をしているのかを確認できます.
ボルト グループ プロパティの取得
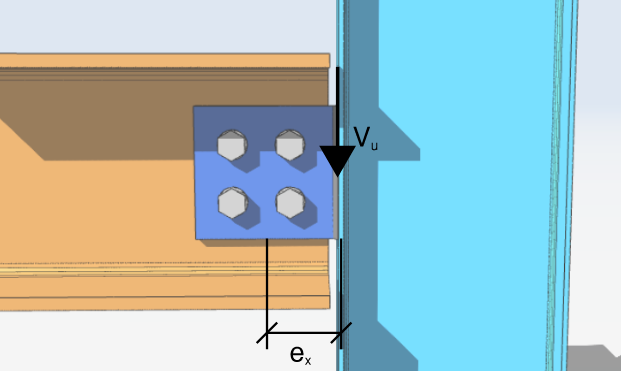
偏心垂直せん断荷重が負荷された 4 本のボルトからなるボルト グループの簡単な分析から始めましょう。 10 キップ. x 軸に沿った荷重の偏心は次のとおりです。 4 ボルトグループの右側にインチ. 垂直からの角度はゼロ、y 軸に沿った偏心はゼロです。.
[math] V_{u} = 10\,kips [math]
[math] \theta = 0\,deg [math]
[math] e_{x} = 4\,in [math]
[math] e_{y} = 0\,in [math]
最初に行うことは、グループ内のすべてのボルトの座標を取得することです。. 視覚的なガイドと表を強くお勧めします.
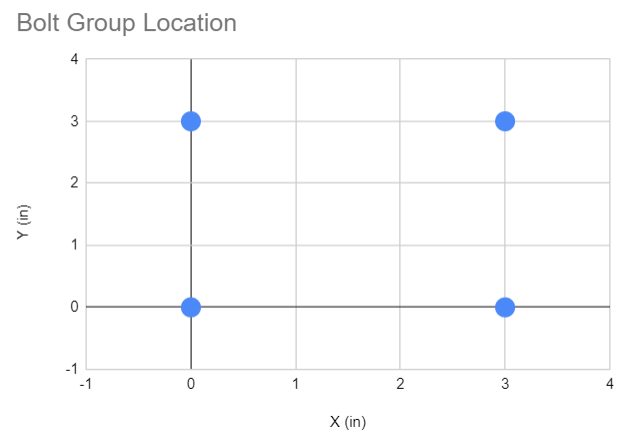
| 店舗ID | バツ (に) | そして (に) |
| 1 | 0 | 0 |
| 2 | 0 | 3 |
| 3 | 3 | 0 |
| 4 | 3 | 3 |
X 軸と Y 軸に沿ったボルト グループの重心を取得するには, 以下の式が必要です.
させて [mathin] n [mathin] = ボルトの総数
[math] X_{CG} = \frac{\sum X}{n} [math]
[math] Y_{CG} = \frac{\sum Y}{n} [math]
その後, 私たちのソリューションは:
[math] X_{CG} = \frac{\sum X}{n} = \frac{0\,in + 0\,in + 3\,in + 3\,in}{4} = 1.5\,in [math]
[math] Y_{CG} = \frac{\sum Y}{n} = \frac{0\,in + 3\,in + 0\,in + 3\,in}{4} = 1.5\,in [math]
I.Cの位置を想定する.
重心を取得した後, 瞬間的な中心の位置を仮定します (IC). 最初の試みとして, IC がボルト グループの幾何学的重心に位置すると仮定できます。.
そう, 推定
[math] X_{IC} = X_{CG} = 1.5\,in [math]
[math] Y_{IC} = Y_{CG} = 1.5\,in [math]
次に、IC からの各ボルトの変位を表にします。. 最初にxに沿った距離とyに沿った距離を取得します, 結果として生じる変位.
| 店舗ID | cx (に) | サイ (に) | c (に) |
| 1 | -1.5 | -1.5 | 2.121 |
| 2 | -1.5 | 1.5 | 2.121 |
| 3 | 1.5 | -1.5 | 2.121 |
| 4 | 1.5 | 1.5 | 2.121 |
どこ,
[math] c_{x} = X_{i} – X_{IC} [math]
[math] c_{y} = Y_{i} – Y_{IC} [math]
[math] c = \sqrt{ {\left( c_{x} \right)}^{2} + {\left( c_{y} \right)}^{2} } [math]
ボルトNo用. 1, 私たちのソリューションは
[math] c_{x} = 0\,in – 1.5\,in = -1.5\,in [math]
[math] c_{y} = 0\,in – 1.5\,in = -1.5\,in [math]
[math] c = \sqrt{ {\left( -1.5\,in \right)}^{2} + {\left( -1.5\,in \right)}^{2} } = 2.121\,in [math]
ICからの距離に対するボルト1本当たりの変形量を計算
想定される IC 位置からのボルト距離を取得した後, 各ボルトの変形を距離の関数として計算します。.
ボルトあたりの最大変形量, [mathin] \Delta_{max} = 0.34\,in [mathin], AISC ページに記載されている ASTM ボルトの実験データに基づいています。 7-8. 線形比例による, と設定 [mathin] \Delta_{max} = 0.34\,in [mathin], 最大距離の割合に応じて個々のボルトの変形を計算できます。 [mathin] c_{max} [mathin]. 取得の式 [mathin] \Delta [mathin] 以下に示す.
[math] \Delta_{1} = 0.34\,in \times \left( \frac{c}{c_{max}} \right) [math]
ボルトNo用. 1, 変形は
[math] \Delta_{1} = 0.34\,in \times \left( \frac{2.121\,in}{2.121\,in} \right) = 0.34\,in [math]
ICが重心にあると仮定したため, 4 本のボルトはすべて同じ距離にあります, したがって、4 つすべてが同じ変形に達します. 計算された変形を以下の表に示します。.
| 店舗ID | [mathin] \Delta [mathin] (に) |
| 1 | 0.34 |
| 2 | 0.34 |
| 3 | 0.34 |
| 4 | 0.34 |
ボルトごとの反応を取得する
ボルトごとの変形が得られたら, AISC第15版を使用しています. Eq (7-1) ボルトごとの反応を取得する.
[math] R = R_{ult} \left( 1 – e^{-10\Delta} \right)^{0.55} [math]
の [mathin] R_{ult} [mathin] 式の は、ボルトにかかる想定される最終荷重です。, これをボルトのせん断強度として設定できます.
[math] R_{ult} = \phi R_{n} [math]
私たちの例では, ボルトせん断強度を使用します。 [mathin] 24.4\,kip [mathin]. 別の値も同様に有効です, ボルトグループ係数を計算すると相殺されるため [mathin] C [mathin] 後で.
ボルトNo用. 1, 計算された反応は
[math] R = R_{ult} \left( 1 – e^{-10\Delta} \right)^{0.55} [math]
[math] R = 24.4\,kip \left( 1 – e^{-10 \times \left( 0.34\,in \right)} \right)^{0.55} [math]
[math] R = 23.949\,kip [math]
残りのボルトについて, 計算された反応は次のとおりです。. ボルト反力の構成要素 [mathin] R [mathin] x と y に沿って表示されます.
| 店舗ID | R (キップ) | 処方箋 (キップ) | ライ (キップ) |
| 1 | 23.949 | 16.937 | -16.937 |
| 2 | 23.949 | -16.937 | -16.937 |
| 3 | 23.949 | 16.937 | 16.937 |
| 4 | 23.949 | -16.937 | 16.937 |
| ⅀Rx = 0 | ⅀Ry = 0 |
各ボルトの力は、そのボルトと IC を結ぶ線に対して垂直に作用します。, これは、その 2 つの成分の符号を設定するものです. ボルトNo.1用, x 成分と y 成分の解を以下に示します。.
[math] R_{x} = -R \left( \frac{c_{y}}{c} \right) = -23.949 \times \left( \frac{-1.5\,in}{2.121\,in} \right) = 16.937\,kip [math]
[math] R_{y} = R \left( \frac{c_{x}}{c} \right) = 23.949 \times \left( \frac{-1.5\,in}{2.121\,in} \right) = -16.937\,kip [math]
次に、各ボルト反力が IC の周りで生成する瞬間が必要です。. コンポーネントを使用する [mathin] R_{x} [mathin] そして [mathin] R_{y} [mathin] レバーアームを使って [mathin] c_{y} [mathin] そして [mathin] c_{x} [mathin].
[math] M_{r} = -R_{x} c_{y} + R_{y} c_{x} [math]
ボルトNo.1用, ICについての瞬間の反応は
[math] M_{r} = -16.937\,kip \times \left( -1.5\,in \right) + \left( -16.937\,kip \right) \times \left( -1.5\,in \right) [math]
[math] M_{r} = 50.811\,kip\text{-}in [math]
チェックとして, 同じ瞬間が [mathin] R \times c = 23.949 \times 2.121 = 50.8\,kip\text{-}in [mathin], 力は半径に対して垂直であるため、.
ここのすべてのボルトは、想定される IC から同じ距離に位置し、同じ力がかかります。, したがって、すべてのボルトは同じ瞬間を返します. 瞬間の反応を以下に表にします.
| 店舗ID | 氏 (チキンイン) |
| 1 | 50.811 |
| 2 | 50.811 |
| 3 | 50.811 |
| 4 | 50.811 |
| ⅀さん= 203.244 |
IC の場所の確認
ボルトごとのせん断反力とモーメント反力が得られたので、, それらを使用して、このボルト グループが耐える荷重を決定します. x に沿ったすべての反応の合計と y に沿ったすべての反応の合計の結果を取得します。.
前のセクションから, 私たちはそれを計算しました
[math] \sum R_{x} = 0\,kip [math]
そして
[math] \sum R_{y} = 0\,kip [math]
そう,
[math] P_{u} = \sqrt{ {\left( \sum R_{x} \right)}^{2} + {\left( \sum R_{y} \right)}^{2} } = 0\,kip [math]
結果として生じる負荷は、 [mathin] P_{u} = 0\,kip [mathin]. 自身の重心を中心に回転するボルト グループは純粋なモーメントを伝達し、正味の力は伝達しません。, そのため、加えられたせん断力に耐えることができません. これは、最初に想定された IC の位置が間違っていることをすでに示しています。, そしてここで止めてもいいでしょう. この議論の目的として, 残りの手順を続けます.
[math] P_{ux} = -P_{u}\sin\left( \theta \right) = 0\,kip [math]
[math] P_{uy} = -P_{u}\cos\left( \theta \right) = 0\,kip [math]
[math] M_{u} = -P_{ux}\left( Y_{CG} + e_{y} – Y_{IC} \right) + P_{uy} \left( X_{CG} + e_{x} – X_{IC} \right) = 0\,kip\text{-}in [math]
以来,
[math] P_{ux} \neq \sum R_{x} [math]
[math] P_{uy} \neq \sum R_{y} [math]
[math] M_{u} \neq \sum M_{r} [math]
適用されるモーメントはゼロですが、ボルトの反力の合計は次のようになります。 203.244 チキンイン, つまり平衡が満たされていない. I.Cの想定位置. 間違っています, そして次の想定される場所に移動します.
SkyCiv では、ボルト グループの計算が接続設計モジュールに組み込まれています。. 当社の接続設計ソフトウェアを試してみたい?
2 回目の繰り返し
2回目の反復, I.Cを仮定しましょう. 以下に示す座標にあります. 荷重はグループの右側にかかる下向きのせん断であるため、, 真の IC は重心の左側にあります, だから裁判はその方向に進む.
推定
[math] X_{IC} = 0.062\,in [math]
[math] Y_{IC} = 1.5\,in [math]
次に、最初の反復からの手順を繰り返します. 以下の表は座標を示しています, 想定される I.C. からの各ボルトの距離。, およびその距離に応じた対応する変形.
| 店舗ID | バツ (に) | そして (に) | cx (に) | サイ (に) | c (に) | [mathin] \Delta [mathin] (に) |
| 1 | 0 | 0 | -0.062 | -1.5 | 1.501 | 0.155 |
| 2 | 0 | 3 | -0.062 | 1.5 | 1.501 | 0.155 |
| 3 | 3 | 0 | 2.938 | -1.5 | 3.299 | 0.34 |
| 4 | 3 | 3 | 2.938 | 1.5 | 3.299 | 0.34 |
今回は、ボルトがすべて IC から同じ距離ではありません。, したがって、遠いペアのみが到達します 0.34 限界内で. 近いペアは変形が少ないため、負荷が少なくなります。.
計算された重心は、 ボルトグループ 変わらない, ボルト座標は移動していないので.
[math] X_{CG} = 1.5\,in [math]
[math] Y_{CG} = 1.5\,in [math]
次に、x に沿って反応を計算します。, y に沿った反応, そして対応する瞬間. 値を以下に表にします.
| 店舗ID | R (キップ) | 処方箋 (キップ) | ライ (キップ) | 氏 (チキンイン) |
| 1 | 21.4 | 21.4 | -0.9 | 32.1 |
| 2 | 21.4 | -21.4 | -0.9 | 32.1 |
| 3 | 23.9 | 10.9 | 21.3 | 79.0 |
| 4 | 23.9 | -10.9 | 21.3 | 79.0 |
| ⅀Rx = 0 | ⅀Ry = 41 | ⅀さん= 222 |
次, x と y に沿ったすべての反応の合成負荷を決定します。.
[math] P_{u} = \sqrt{ {\left( \sum R_{x} \right)}^{2} + {\left( \sum R_{y} \right)}^{2} } [math]
[math] P_{u} = \sqrt{ {\left( 0\,kip \right)}^{2} + {\left( 40.703\,kip \right)}^{2} } [math]
[math] P_{u} = 40.703\,kip [math]
次に、結果として生じる負荷の成分, 与えられたものに基づいて [mathin] \theta [mathin], 以下に示す.
[math] P_{ux} = -P_{u}\sin\left( \theta \right) = -41\,kip \times \sin\left( 0\,deg \right) = 0\,kip [math]
[math] P_{uy} = -P_{u}\cos\left( \theta \right) = -41\,kip \times \cos\left( 0\,deg \right) = -41\,kip [math]
次に、これらのコンポーネントを使用して、想定される I.C に関するモーメント荷重を解決します。.
[math] M_{u} = -P_{ux} \left( Y_{CG} + e_{y} – Y_{IC} \right) + P_{uy} \left( X_{CG} + e_{x} – X_{IC} \right) [math]
[math] M_{u} = -0\,kip \left( 1.5\,in + 0\,in – 1.5\,in \right) + \left( -41\,kip \right) \left( 1.5\,in + 4\,in – 0.062\,in \right) [math]
[math] M_{u} = -222\,kip\text{-}in [math]
次, 計算して比較してみましょう [mathin] P_{ux} [mathin], [mathin] P_{uy} [mathin] そして [mathin] M_{u} [mathin] ボルトグループの反動に対して.
[math] P_{ux} \approx -\sum R_{x} [math]
[math] P_{uy} \approx -\sum R_{y} [math]
[math] M_{u} \approx -\sum M_{r} [math]
数字的にはそういうことだ 0 に対して 0, -41 キップ -41 キップ, そして -222 対するキップイン -222 チキンイン. 左側は右側に十分近いため、I.C の想定位置を取得できます。. 正しいとして.
実際には、ソルバーはこれら 3 つの残差が許容範囲内に収まるまでトライアル IC を動かし続けます。, 視覚的な一致で止まるのではなく.
C係数の解法
I.Cになったら. 場所が決まる, 以下の式でボルトグループ係数 C を取得できます。.
[math] C = \frac{P_{u}}{\phi R_{n}} = \frac{40.703\,kip}{24.4\,kip} = 1.668 [math]
係数はグループが運ぶことを意味します 1.668 ボルト1本の強度の2倍. これは存在する 4 つのボルトよりもかなり下にあることに注意してください, なぜなら、偏心によりグループの名目上の能力のほとんどが犠牲になるからです。. の選択の場所でもあります [mathin] R_{ult} [mathin] キャンセルします, これが、一貫した値を最初に使用できる理由です。.
フリーボルトグループ計算機
接続設計モジュールでこのアプローチを使用してボルト接続をどのように設計するかをご覧ください。. ボルト締結を選択してください, ボルトの配置と偏心を設定する, レポートには、他のすべてのチェックとともに IC の位置と C 係数が示されます。. ブラウザ上で動作します, インストールするものが何もない状態で.
より多くの機能を使用するには, ファイルの保存と再ロードを含む, 無料アカウントにサインアップする.
