В исполнении со стальным соединением, болты обычно проектируются как группа болтов, которая действует как единое тело, выдерживая заданную нагрузку.. Прочность группы болтов обычно определяется контрольной силой наиболее важного болта.. Прямые нагрузки распределяются между общим количеством болтов, в то время как индуцированный момент из-за эксцентриситета нагрузки распределяется в зависимости от момента инерции затворной группы и расстояния от центроида. Это называется упругим анализом.. Из-за упрощенных и консервативных предположений о распределении нагрузки., это часто приводит к перерасчёту болтовых соединений.
Когда речь идет об оптимизации стоимости и экономичном проектировании, неэластичный подход предпочитается большинством производителей. Для той же величины нагрузки требуется меньше болтов.. Чтобы сделать неэластичный подход, мгновенный центр вращения (ИКОР) метод с использованием итераций - лучший способ.
В этой статье, мы покажем, как рассчитать силу болтовое соединение используя метод ИКОР. Реакции на болт рассчитываются по уравнению (7-1) на странице 7-7 Руководства AISC 15-го издания. Затем это используется для проверки правильности предполагаемого местоположения мгновенного центра группы болтов.. В завершение, как только у нас будет правильное местоположение IC, рассчитываем коэффициент затворной группы С для определения ее прочности.
Работал вручную, метод ICOR – это длительный процесс, потому что нахождение мгновенного центра (IC) это метод проб и ошибок. Вместо этого с помощью компьютерного решателя IC группы болтов находится путем запрограммированных итераций.. В Решатель группы болтов SkyCiv использует метод быстрой итерации для определения местоположения IC и коэффициента группы болтов за секунды. Он используется как AISC, так и AS. 4100 модули подключения.
Рабочий пример ниже представляет собой тот же расчет, который выполняет решатель., показана длинная рука, чтобы вы могли следить за тем, что она делает.
Получение свойств группы болтов
Начнем с простого анализа группы болтов из четырех болтов, нагруженных эксцентричной вертикальной сдвиговой нагрузкой 10 кипы . Эксцентриситет нагрузки по оси x равен 4 дюймах справа от затворной группы. Угол от вертикали равен нулю, а эксцентриситет по оси y равен нулю..
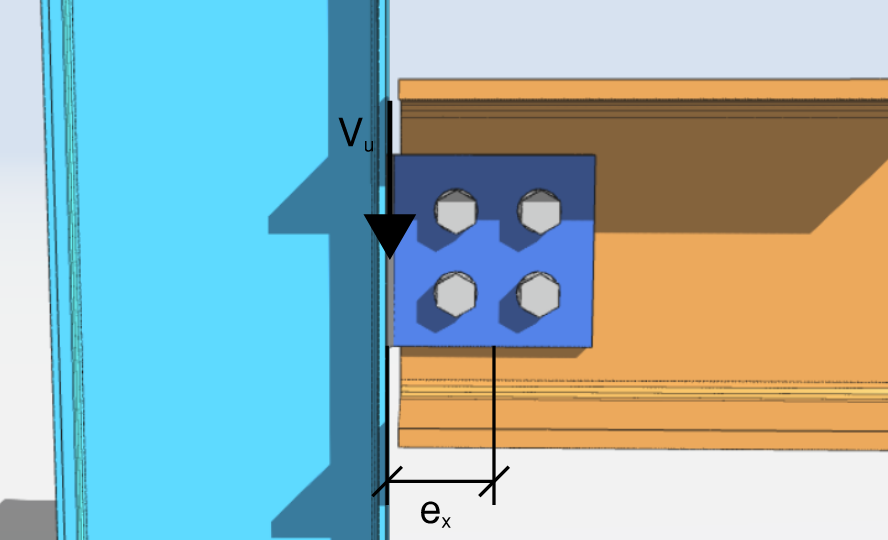
[math] V_{u} = 10\,kips [math]
[math] \theta = 0\,deg [math]
[math] e_{x} = 4\,in [math]
[math] e_{y} = 0\,in [math]
Первое, что нужно сделать, это получить координаты всех болтов в группе.. Настоятельно рекомендуется использовать визуальные руководства и таблицы..
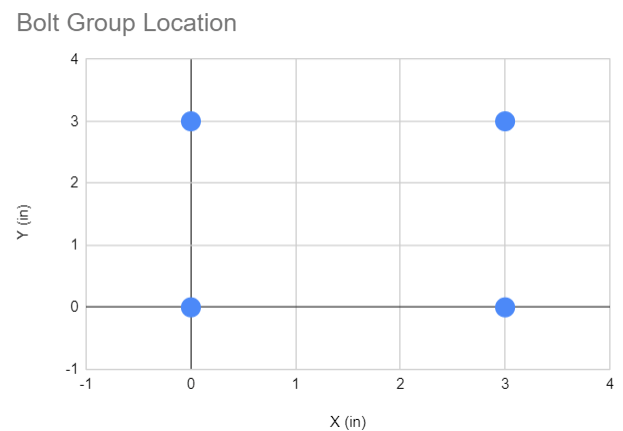
| Идентификатор магазина | Икс (в) | И (в) |
| 1 | 0 | 0 |
| 2 | 0 | 3 |
| 3 | 3 | 0 |
| 4 | 3 | 3 |
Чтобы получить центр тяжести группы болтов по осям X и Y, нам нужна формула ниже.
Позволять [mathin] n [mathin] = общее количество болтов
[math] X_{CG} = \frac{\sum X}{n} [math]
[math] Y_{CG} = \frac{\sum Y}{n} [math]
затем, наше решение:
[math] X_{CG} = \frac{\sum X}{n} = \frac{0\,in + 0\,in + 3\,in + 3\,in}{4} = 1.5\,in [math]
[math] Y_{CG} = \frac{\sum Y}{n} = \frac{0\,in + 3\,in + 0\,in + 3\,in}{4} = 1.5\,in [math]
Предположим, где находится I.C..
После получения центроида, мы предполагаем расположение мгновенного центра \(IC\). Как первая попытка, мы можем предположить, что IC находится в геометрическом центре затворной группы..
Так, предполагать
[math] X_{IC} = X_{CG} = 1.5\,in [math]
[math] Y_{IC} = Y_{CG} = 1.5\,in [math]
Затем мы табулируем смещение каждого болта от IC.. Сначала получите расстояние по x и расстояние по y., тогда результирующее смещение.
| Идентификатор магазина | сх (в) | су (в) | с (в) |
| 1 | -1.5 | -1.5 | 2.121 |
| 2 | -1.5 | 1.5 | 2.121 |
| 3 | 1.5 | -1.5 | 2.121 |
| 4 | 1.5 | 1.5 | 2.121 |
куда,
[math] c_{x} = X_{i} – X_{IC} [math]
[math] c_{y} = Y_{i} – Y_{IC} [math]
[math] c = \sqrt{ {\left( c_{x} \right)}^{2} + {\left( c_{y} \right)}^{2} } [math]
Для болта №. 1, наше решение
[math] c_{x} = 0\,in – 1.5\,in = -1.5\,in [math]
[math] c_{y} = 0\,in – 1.5\,in = -1.5\,in [math]
[math] c = \sqrt{ {\left( -1.5\,in \right)}^{2} + {\left( -1.5\,in \right)}^{2} } = 2.121\,in [math]
Рассчитайте деформацию на болт относительно расстояния от IC
После получения расстояний между болтами от предполагаемого местоположения IC, рассчитываем деформацию каждого болта в зависимости от его расстояния.
Максимальная деформация на болт, [mathin] \Delta_{max} = 0.34\,in [mathin], основан на экспериментальных данных для болта ASTM, как описано на странице AISC 7-8. По линейной пропорции, и настройка [mathin] \Delta_{max} = 0.34\,in [mathin], мы можем рассчитать деформацию отдельного болта относительно его доли максимального расстояния [mathin] c_{max} [mathin]. Уравнение для получения [mathin] \Delta [mathin] показано ниже.
[math] \Delta_{1} = 0.34\,in \times \left( \frac{c}{c_{max}} \right) [math]
Для болта №. 1, деформация
[math] \Delta_{1} = 0.34\,in \times \left( \frac{2.121\,in}{2.121\,in} \right) = 0.34\,in [math]
Поскольку предполагалось, что IC находится в центроиде, все четыре болта находятся на одинаковом расстоянии от него, так что все четыре достигают одинаковой деформации. Рассчитанные деформации приведены в таблице ниже..
| Идентификатор магазина | [mathin] \Delta [mathin] (в) |
| 1 | 0.34 |
| 2 | 0.34 |
| 3 | 0.34 |
| 4 | 0.34 |
Получить реакции на болт
Как только мы получим деформацию на болт, мы используем AISC 15-е издание. уравнение (7-1) чтобы получить реакции на болт.
[math] R = R_{ult} \left( 1 – e^{-10\Delta} \right)^{0.55} [math]
В [mathin] R_{ult} [mathin] в уравнении - предполагаемая предельная нагрузка на болт, которую мы можем установить как прочность болта на сдвиг.
[math] R_{ult} = \phi R_{n} [math]
Для нашего примера, мы используем болт с прочностью на сдвиг [mathin] 24.4\,kip [mathin]. Другое значение одинаково допустимо, потому что это компенсируется, когда мы рассчитываем коэффициент группы болтов [mathin] C [mathin] позже.
Для болта №. 1, расчетная реакция
[math] R = R_{ult} \left( 1 – e^{-10\Delta} \right)^{0.55} [math]
[math] R = 24.4\,kip \left( 1 – e^{-10 \times \left( 0.34\,in \right)} \right)^{0.55} [math]
[math] R = 23.949\,kip [math]
Для остальных болтов, расчетные реакции следующие. Компоненты реакции болта [mathin] R [mathin] вдоль x и y также показаны.
| Идентификатор магазина | р (кип ) | Rx (кип ) | Ry (кип ) |
| 1 | 23.949 | 16.937 | -16.937 |
| 2 | 23.949 | -16.937 | -16.937 |
| 3 | 23.949 | 16.937 | 16.937 |
| 4 | 23.949 | -16.937 | 16.937 |
| ⅀Rx = 0 | ⅀Ру = 0 |
Каждая сила болта действует перпендикулярно линии, соединяющей этот болт с микросхемой., что и задает знак двух его компонентов. Для болта №1, решения для компонентов x и y показаны ниже..
[math] R_{x} = -R \left( \frac{c_{y}}{c} \right) = -23.949 \times \left( \frac{-1.5\,in}{2.121\,in} \right) = 16.937\,kip [math]
[math] R_{y} = R \left( \frac{c_{x}}{c} \right) = 23.949 \times \left( \frac{-1.5\,in}{2.121\,in} \right) = -16.937\,kip [math]
Далее нам нужен момент, когда каждая реакция болта возникает вокруг IC.. Используйте компоненты [mathin] R_{x} [mathin] и [mathin] R_{y} [mathin] с рычагами [mathin] c_{y} [mathin] и [mathin] c_{x} [mathin].
[math] M_{r} = -R_{x} c_{y} + R_{y} c_{x} [math]
Для болта №1, момент реакции на IC
[math] M_{r} = -16.937\,kip \times \left( -1.5\,in \right) + \left( -16.937\,kip \right) \times \left( -1.5\,in \right) [math]
[math] M_{r} = 50.811\,kip\text{-}in [math]
В качестве проверки, тот же самый момент [mathin] R \times c = 23.949 \times 2.121 = 50.8\,kip\text{-}in [mathin], потому что сила перпендикулярна радиусу.
Здесь каждый болт находится на одинаковом расстоянии от предполагаемой микросхемы и испытывает одинаковую силу., поэтому каждый болт возвращается в один и тот же момент. Моментные реакции приведены в таблице ниже..
| Идентификатор магазина | г-н (курица) |
| 1 | 50.811 |
| 2 | 50.811 |
| 3 | 50.811 |
| 4 | 50.811 |
| ⅀ г = 203.244 |
Проверка местоположения IC
Теперь, когда у нас есть реакции сдвига и момента на болт, мы используем их для определения нагрузки, которую выдерживает данная группа болтов. Возьмите результат суммы всех реакций вдоль x и суммы всех реакций вдоль y..
Из предыдущего раздела, мы это подсчитали
[math] \sum R_{x} = 0\,kip [math]
и
[math] \sum R_{y} = 0\,kip [math]
Так,
[math] P_{u} = \sqrt{ {\left( \sum R_{x} \right)}^{2} + {\left( \sum R_{y} \right)}^{2} } = 0\,kip [math]
Результирующая нагрузка [mathin] P_{u} = 0\,kip [mathin]. Группа затворов, вращающаяся вокруг своего центра тяжести, несет чистый момент и не имеет результирующей силы., поэтому он не может противостоять приложенному сдвигу. Это уже говорит нам о том, что первое предполагаемое расположение микросхемы неверно., и мы могли бы остановиться здесь. В целях данного обсуждения, мы продолжим выполнение оставшихся шагов.
[math] P_{ux} = -P_{u}\sin\left( \theta \right) = 0\,kip [math]
[math] P_{uy} = -P_{u}\cos\left( \theta \right) = 0\,kip [math]
[math] M_{u} = -P_{ux}\left( Y_{CG} + e_{y} – Y_{IC} \right) + P_{uy} \left( X_{CG} + e_{x} – X_{IC} \right) = 0\,kip\text{-}in [math]
поскольку,
[math] P_{ux} \neq \sum R_{x} [math]
[math] P_{uy} \neq \sum R_{y} [math]
[math] M_{u} \neq \sum M_{r} [math]
Приложенный момент равен нулю, а сумма реакций болта равна 203.244 курица, поэтому равновесие не соблюдено. Предполагаемое местоположение IC. это неверно, и мы переходим к следующему предполагаемому месту.
SkyCiv имеет расчет группы болтов, встроенный в модули проектирования соединений.. Хотите попробовать наше программное обеспечение для проектирования соединений?
Вторая итерация
Для нашей второй итерации, давайте предположим, что I.C.. находится по координатам, указанным ниже. Поскольку нагрузка представляет собой сдвиг вниз, приложенный справа от группы., истинный IC лежит слева от центроида, так что суд движется в этом направлении.
Предполагать
[math] X_{IC} = 0.062\,in [math]
[math] Y_{IC} = 1.5\,in [math]
Затем повторите шаги первой итерации.. В таблице ниже указаны координаты, расстояние каждого болта от предполагаемого I.C., и соответствующая деформация относительно этого расстояния.
| Идентификатор магазина | Икс (в) | И (в) | сх (в) | су (в) | с (в) | [mathin] \Delta [mathin] (в) |
| 1 | 0 | 0 | -0.062 | -1.5 | 1.501 | 0.155 |
| 2 | 0 | 3 | -0.062 | 1.5 | 1.501 | 0.155 |
| 3 | 3 | 0 | 2.938 | -1.5 | 3.299 | 0.34 |
| 4 | 3 | 3 | 2.938 | 1.5 | 3.299 | 0.34 |
На этот раз болты находятся на разном расстоянии от микросхемы., поэтому только дальняя пара достигает 0.34 в пределе. Ближняя пара меньше деформируется и поэтому несет меньшую нагрузку..
Обратите внимание, что рассчитанный центр тяжести затворная группа неизменен, так как координаты болта не сдвинулись.
[math] X_{CG} = 1.5\,in [math]
[math] Y_{CG} = 1.5\,in [math]
Затем вычисляем реакции вдоль x, реакции вдоль y, и соответствующий момент. Значения приведены в таблице ниже.
| Идентификатор магазина | р (кип ) | Rx (кип ) | Ry (кип ) | г-н (курица) |
| 1 | 21.4 | 21.4 | -0.9 | 32.1 |
| 2 | 21.4 | -21.4 | -0.9 | 32.1 |
| 3 | 23.9 | 10.9 | 21.3 | 79.0 |
| 4 | 23.9 | -10.9 | 21.3 | 79.0 |
| ⅀Rx = 0 | ⅀Ру = 41 | ⅀ г = 222 |
следующий, определяем результирующую нагрузку всех реакций по x и y.
[math] P_{u} = \sqrt{ {\left( \sum R_{x} \right)}^{2} + {\left( \sum R_{y} \right)}^{2} } [math]
[math] P_{u} = \sqrt{ {\left( 0\,kip \right)}^{2} + {\left( 40.703\,kip \right)}^{2} } [math]
[math] P_{u} = 40.703\,kip [math]
Тогда составляющие равнодействующей нагрузки, на основе данного [mathin] \theta [mathin], показаны ниже.
[math] P_{ux} = -P_{u}\sin\left( \theta \right) = -41\,kip \times \sin\left( 0\,deg \right) = 0\,kip [math]
[math] P_{uy} = -P_{u}\cos\left( \theta \right) = -41\,kip \times \cos\left( 0\,deg \right) = -41\,kip [math]
Затем мы используем эти компоненты для расчета моментной нагрузки относительно предполагаемого I.C..
[math] M_{u} = -P_{ux} \left( Y_{CG} + e_{y} – Y_{IC} \right) + P_{uy} \left( X_{CG} + e_{x} – X_{IC} \right) [math]
[math] M_{u} = -0\,kip \left( 1.5\,in + 0\,in – 1.5\,in \right) + \left( -41\,kip \right) \left( 1.5\,in + 4\,in – 0.062\,in \right) [math]
[math] M_{u} = -222\,kip\text{-}in [math]
следующий, давайте сравним рассчитанное [mathin] P_{ux} [mathin], [mathin] P_{uy} [mathin] и [mathin] M_{u} [mathin] против реакции затворной группы.
[math] P_{ux} \approx -\sum R_{x} [math]
[math] P_{uy} \approx -\sum R_{y} [math]
[math] M_{u} \approx -\sum M_{r} [math]
Численно это 0 против 0, -41 выступать против -41 кип , и -222 вступить в бой против -222 курица. Левая часть расположена достаточно близко к правой, чтобы мы могли принять предполагаемое расположение микросхемы.. как правильно.
На практике решатель продолжает перемещать пробную микросхему до тех пор, пока эти три остатка не попадут в пределы допуска., вместо того, чтобы останавливаться на визуальном совпадении.
Решение для коэффициента C
Как только I.C.. местоположение определено, мы можем получить коэффициент группы болтов C по формуле ниже.
[math] C = \frac{P_{u}}{\phi R_{n}} = \frac{40.703\,kip}{24.4\,kip} = 1.668 [math]
Коэффициент означает, что группа несет 1.668 раз превышает прочность одного болта. Обратите внимание, что это значительно ниже имеющихся четырех болтов., потому что эксцентриситет стоит группе большей части ее номинальной мощности. Здесь также осуществляется выбор [mathin] R_{ult} [mathin] отменяет, поэтому в начале можно использовать любое согласованное значение.
Бесплатный калькулятор группы болтов
Посмотрите, как мы проектируем наши болтовые соединения с помощью этого подхода в модуле проектирования соединений.. Выбирайте болтовое соединение, задайте расположение болтов и эксцентриситет, и в отчете указывается местоположение IC и коэффициент C вместе со всеми остальными проверками.. Он запускается в браузере, нечего устанавливать.
Для большей функциональности, включая сохранение и перезагрузку ваших файлов, зарегистрируйте бесплатный аккаунт.
