
Verbindungsdesign für horizontale Streben nach AISC 360 folgt der Stützkraft über drei Lastpfade. Zuerst, Die Stützbolzen leiten die Kraft in den Knotenblech ein. Anschließend wird es vom Knotenblech an die beiden Elemente weitergeleitet, mit denen es verbunden ist, hier ein Träger und ein Balken, durch verschraubte Einzelwinkel. Jeder Lastpfad erhält seine eigenen Prüfungen: Schlupf, Grundbruchsicherheit, Blockieren Sie Schub und Zug an der Stütze; Abscheren der Schrauben, Grundbruchsicherheit, Blockversagen, Scherung und Biegung in jedem einzelnen Winkel; und Biegen und Knicken des Zwickels selbst.
Diese Seite ist von Anfang bis Ende ein echtes Beispiel. Ein 18x50-Träger und ein 21x44-Träger treffen sich an einer 14x90-Säule, und ein 1/2 Im Zwickel an der Ecke dazwischen nimmt ein 2L5x3-1/2 Platz×1/2 45° abstützen. Die Stütze trägt 52 Kippen Sie unter Zug oder Druck (LRFD). Das Knotenblech ist über einen L4x3x3/8-Einzelwinkel mit dem Steg jedes Elements verschraubt. Das Design ist AISC 360-16 und das AISC-Handbuch, 15. Auflage. Jede Gleichung wird mit ihren Zahlen ausgeschrieben, in der gleichen Reihenfolge wie das Berechnungsblatt, das die SkyCiv Connection Design Modul erzeugt für diese Verbindung.
Was ist eine horizontale Strebenverbindung??
Eine horizontale Strebenverbindung verbindet eine Diagonalstrebe in der Ebene eines Bodens oder Dachs mit der Ecke, wo zwei Rahmenelemente zusammentreffen. Durch die horizontale Verstrebung wird eine seitliche Belastung auf eine Membran übertragen, die dies alleine nicht leisten kann, wie zum Beispiel ein offenes Dach oder ein Boden mit großen Öffnungen, und führt es zur Vertikalaussteifung. Weil die Orthese im Grundriss flach liegt, Das Knotenblech ist horizontal und wird normalerweise direkt unterhalb des Obergurts mit den Stegen der Träger verbunden.
In diesem Beispiel sitzt das Knotenblech in der Ecke zwischen einem 18x50-Träger und einem 21x44-Träger an einer 14x90-Säule. Es ist um die Säule herum eingekerbt, es hat also zwei Beine: eine entlang des Trägers und eine entlang des Balkens. Jedes Bein ist durch einen Bolzen mit seinem Element verschraubt Einzelwinkelverbindung. Bei der Zahnspange handelt es sich um ein 5er-Paar×3-1/2×1/2 Winkel mit ihren kurzen Beinen Rücken an Rücken. Beide 5 Die Beine liegen flach auf derselben Seite des Zwickels, mit jeweils einer Reihe von vier Schrauben. Die Kontrollen von der Stütze bis zum Zwickel ähneln denen in a vertikale Aussteifungsverbindung, aber es gibt hier keine Uniform-Force-Methode. Der Bericht zerlegt die Stützkraft in ihre beiden Komponenten und sendet jede an das Mitglied, entlang dem sie läuft.
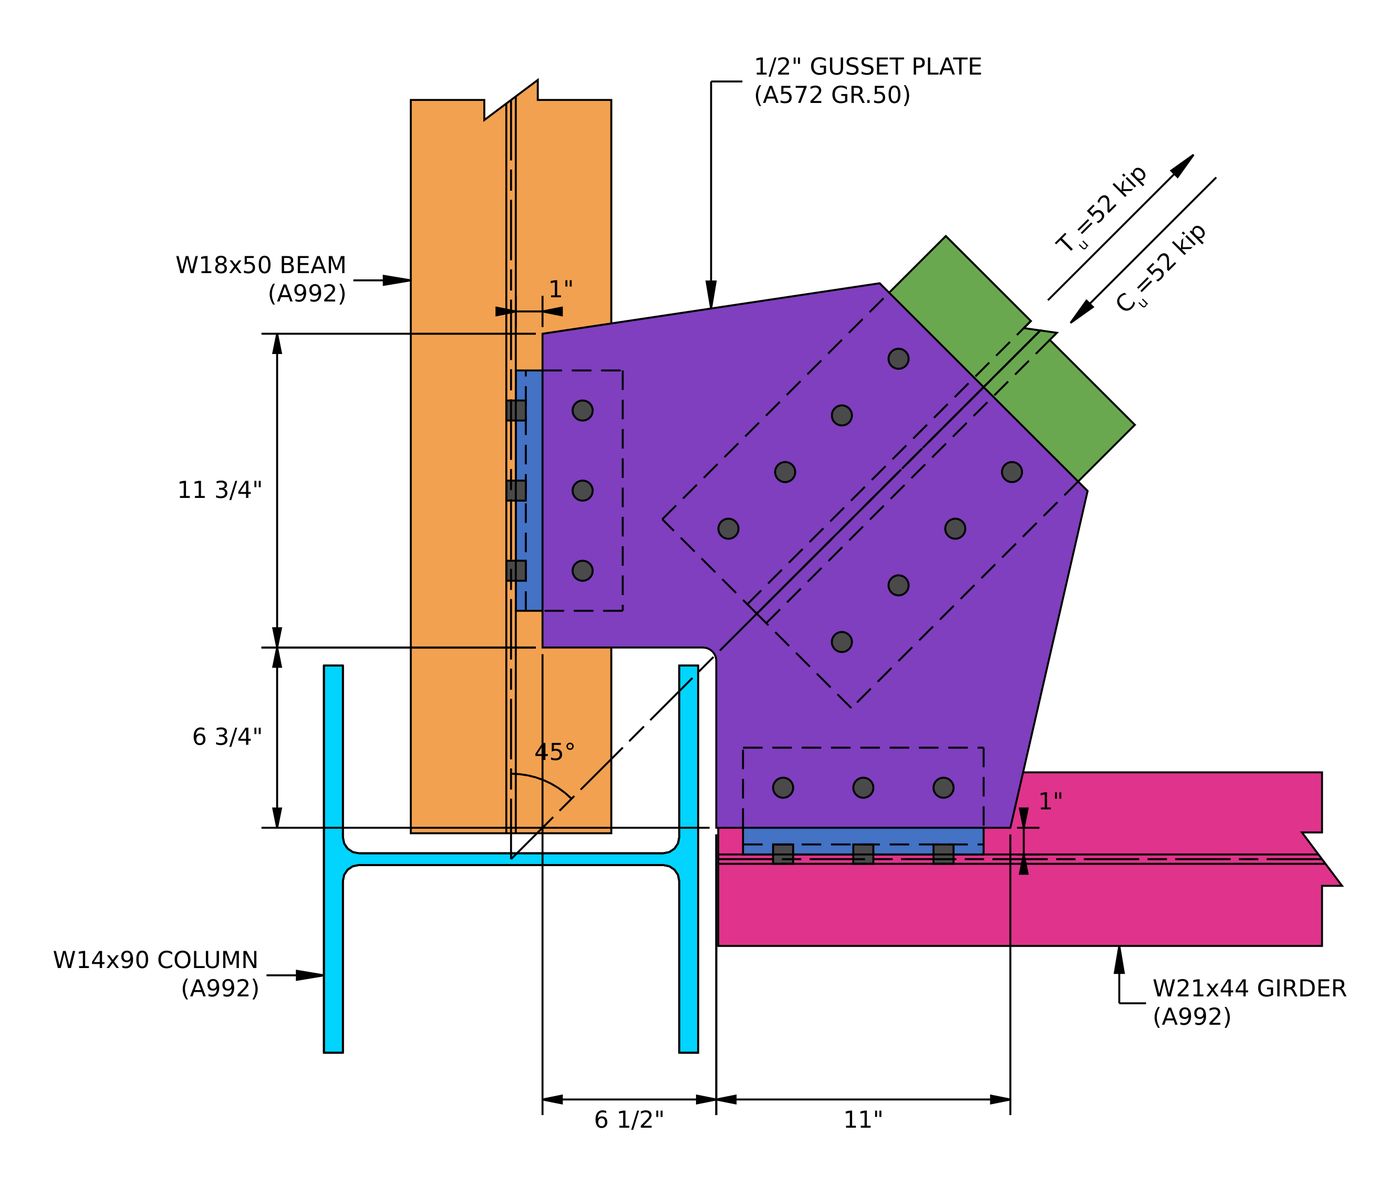
Draufsicht auf den Beispielanschluss. Das Zwickelbein entlang des Balkens ist 11 3/4 in lang und das Bein entlang des Trägers ist 11 in langer Zeit.
Design der horizontalen Strebenverbindung: Die Schritte auf einen Blick
- Überprüfen Sie die Detaillierungsgrenzen an den Strebenschrauben.
- Überprüfen Sie die Rutschfestigkeit der Strebenbolzen.
- Bolzenlager und Ausriss am Zwickel an der Strebe prüfen.
- Bolzenlager und Ausriss an der Strebe prüfen.
- Blockschub des Knotenblechs an der Strebe prüfen.
- Blockschub der Strebe prüfen.
- Überprüfen Sie die Spannung des Zwickels im Whitmore-Bereich.
- Prüfen Sie die Strebe auf Zugbruch mit Schubverzögerung.
- Überprüfen Sie die Detaillierungsgrenzen an der Knotenblechseite des Trägerwinkels.
- Überprüfen Sie die Knotenpunkt-seitige Schraubengruppe des Trägerwinkels auf Scherung.
- Bolzenlager am Trägerwinkel prüfen, Zwickelseite.
- Bolzenlager am Knotenblech am Trägerwinkel prüfen.
- Überprüfen Sie die effektive Festigkeit der zwickelseitigen Schrauben.
- Blockschub des Trägerwinkels prüfen, Zwickelseite.
- Blockschub des Knotenblechs am Trägerwinkel prüfen.
- Überprüfen Sie den Trägerwinkel bei Scherung.
- Überprüfen Sie den Zwickel auf Scherung entlang des Trägerwinkels.
- Überprüfen Sie den Biegewinkel des Trägers, Zwickelseite.
- Überprüfen Sie die Scher- und Momentinteraktion des Trägerwinkels, Zwickelseite.
- Überprüfen Sie die Detaillierungsgrenzen am Träger.
- Überprüfen Sie die Schraubengruppe am Träger anhand des momentanen Drehzentrums.
- Bolzenlager am Trägerwinkel am Träger prüfen.
- Bolzenlager am Trägersteg prüfen.
- Überprüfen Sie die effektive Festigkeit der Schrauben am Träger.
- Blockschub des Trägerwinkels prüfen, Trägerseite.
- Überprüfen Sie den Trägerwinkel bei Scherung, Trägerseite.
- Überprüfen Sie den Biegewinkel des Trägers, Trägerseite.
- Überprüfen Sie die Scher- und Momentinteraktion des Trägerwinkels, Trägerseite.
- Überprüfen Sie den Knoten beim Biegen am Träger.
- Überprüfen Sie den Knoten auf Knickung am Träger.
- Wiederholen Sie die Schrauben- und Winkelprüfungen am Träger.
- Bolzenlager und Blockschub des Knotenblechs am Balkenwinkel prüfen.
- Überprüfen Sie den Zwickel auf Scherung entlang des Strahlwinkels.
- Bolzenlager am Trägersteg prüfen.
- Überprüfen Sie den Knoten beim Biegen am Träger.
- Prüfen Sie, ob sich das Knotenblech am Balken verbiegt.
Designeingaben für dieses Beispiel
Der Designcode ist AISC 360-16 LRFD. Abschnittseigenschaften stammen aus dem AISC-Handbuch.
| Artikel | Symbol | Wert |
|---|---|---|
| Stützkraft, Zug oder Druck | [mathin] T_{u,br},\ C_{u,br} [mathin] | 52 kip |
| Spalte | B14x90, A992 | |
| Spaltentiefe / Bahndicke | [mathin] d_{c},\ t_{w,c} [mathin] | 14 im / 0.44 im |
| Breite des Stützenflansches / Dicke / Flächenmoment | [mathin] b_{f,c},\ t_{f,c},\ A_{c} [mathin] | 14.5 im / 0.71 im / 26.5 in² |
| Träger | B21x44, A992 | |
| Trägertiefe / Bahndicke | [mathin] d_{g},\ t_{w,g} [mathin] | 20.7 im / 0.35 im |
| Trägerflanschbreite / Dicke / Flächenmoment | [mathin] b_{f,g},\ t_{f,g},\ A_{g} [mathin] | 6.5 im / 0.45 im / 13 in² |
| Beam | B18x50, A992 | |
| Strahltiefe / Bahndicke | [mathin] d_{bm},\ t_{w,bm} [mathin] | 18 im / 0.355 im |
| Breite des Trägerflansches / Dicke / Flächenmoment | [mathin] b_{f,bm},\ t_{f,bm},\ A_{bm} [mathin] | 7.5 im / 0.57 im / 14.7 in² |
| Strahlabstand | [mathin] clr [mathin] | 0 im |
| Spalte, Träger- und Balkenausbeute / Zugspannung | [mathin] F_{y},\ F_{u} [mathin] | 50 ksi / 65 ksi |
| Befestigen | 2L5x3-1/2×1/2-SLBB, A36 | |
| Bereich der Zahnspange (beide Winkel) | [mathin] A_{br} [mathin] | 8 in² |
| Bein am Zwickel abstützen / Bein aus dem Zwickel / Dicke | [mathin] L_{on},\ L_{off},\ t_{br} [mathin] | 5 im / 3.5 im / 0.5 im |
| Böschung am Balken abstützen | [mathin] \theta_{br} [mathin] | 45° |
| Länge ohne Verstrebung | [mathin] L_{b,br} [mathin] | 13 im |
| Klammerausbeute / Zugspannung | [mathin] F_{y,br},\ F_{u,br} [mathin] | 36 ksi / 58 ksi |
| Elastizitätsmodul | [mathin] E [mathin] | 29000 ksi |
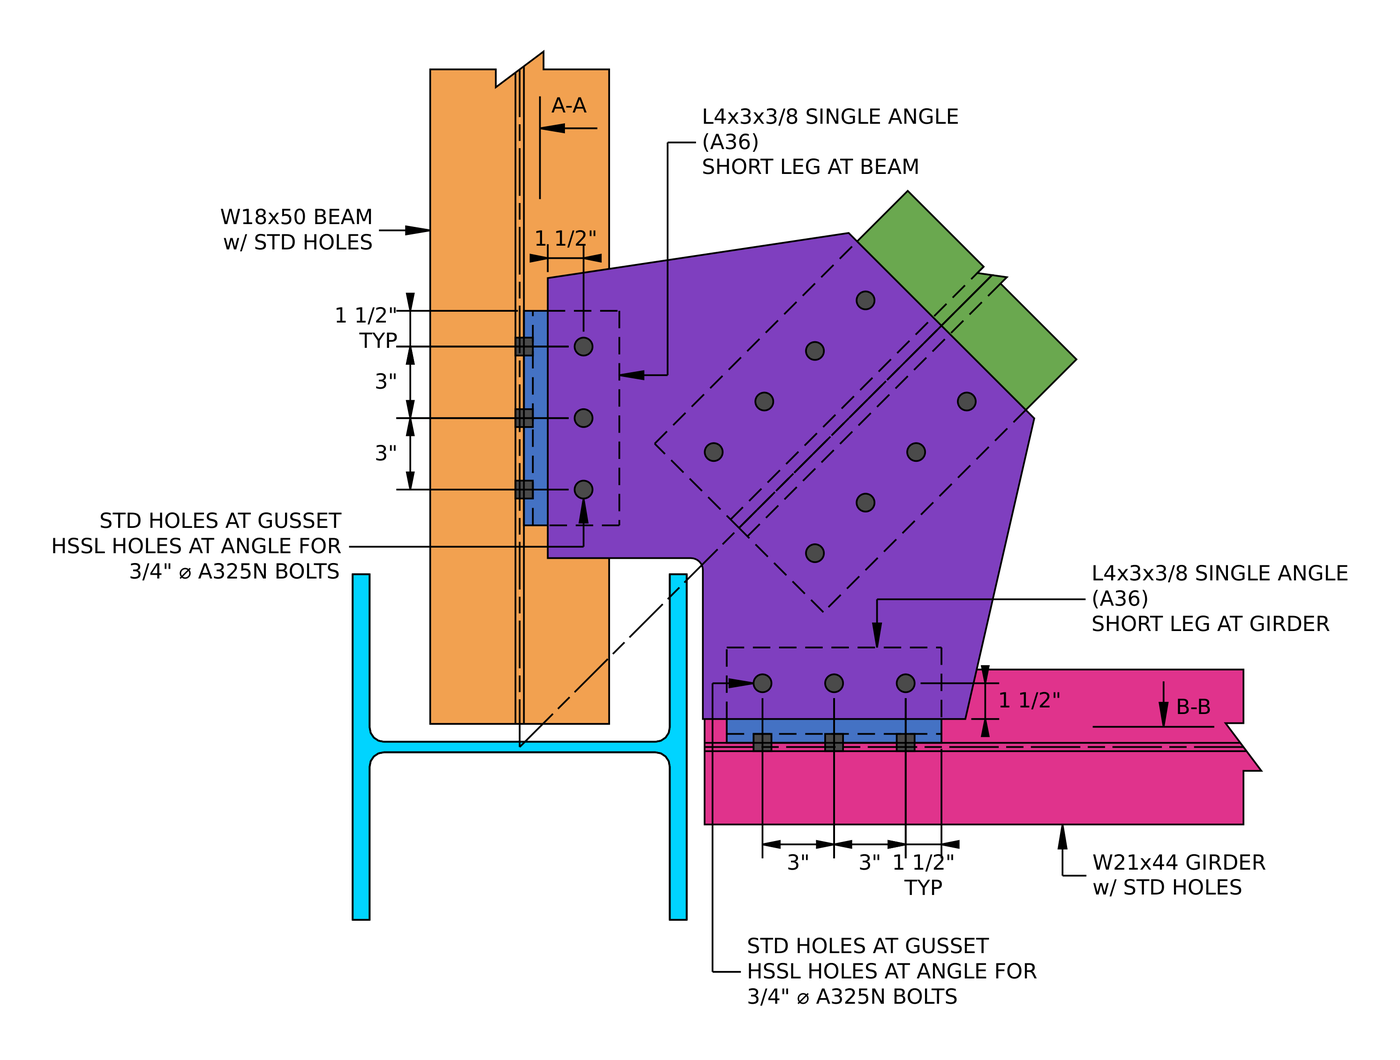
Einzelwinkelinformationen. Jeder Winkel hat seinen 4 im Bein am Zwickel und dessen 3 im Bein auf der Mitgliederwebseite, mit drei Schrauben an 3 durch jedes Bein hinein.
| Artikel | Symbol | Wert |
|---|---|---|
| Knotenblech | 1/2 im, Klasse A572 50 | |
| Zwickelstärke | [mathin] t_{gp} [mathin] | 0.5 im |
| Zwickelausbeute / Zugspannung | [mathin] F_{y,gp},\ F_{u,gp} [mathin] | 50 ksi / 65 ksi |
| Stützbolzen | 3/4 im A325-SC, Oberfläche der Klasse A | |
| Stützbolzen: Reihen / Abstand | [mathin] n_{r},\ s_{r} [mathin] | 4 / 3 im |
| Stützbolzen: Stützen / Lehre zwischen den Schraubenlinien | [mathin] n_{c},\ g_{a} [mathin] | 2 / 6 im |
| Stützbolzen: Endabstand an der Strebe | [mathin] L_{ev} [mathin] | 1.5 im |
| Löcher in der Strebe / Zwickel | Standard (STD) / übergroß (OVS) | |
| Einzelne Winkel (beide) | L4x3x3/8, A36, 9 in langer Zeit | |
| Winkelbein am Zwickel | [mathin] L_{on,g} [mathin] | 4 im |
| Zwickelbreite / Länge / Versatz am Träger | [mathin] b_{1},\ h_{1},\ o_{1} [mathin] | 6.75 im / 11 im / 1 im |
| Zwickelbreite / Länge / Versatz am Balken | [mathin] b_{2},\ h_{2},\ o_{2} [mathin] | 6.5 im / 11.75 im / 1 im |
| Winkelbolzen | 3/4 im A325N | |
| Winkelbolzen: Reihen / Abstand / Stützen | [mathin] n_{r},\ s_{r},\ n_{c} [mathin] | 3 / 3 im / 1 |
| Zwickelseite: horizontale Kante am Zwickel / Endabstand auf dem Winkel | [mathin] L_{eh,gp},\ L_{ev} [mathin] | 1.5 im / 1.5 im |
| Zwickelseite: Löcher im Zwickel / Winkel | STD / horizontale kurze Schlitze (HSSL) | |
| Mitgliederseite: Winkelmesser / Endabstand | [mathin] g_{a,to,sup},\ L_{ev} [mathin] | 1.75 im / 1.5 im |
| Mitgliederseite: Löcher im Steg / Winkel | STD / STD |
Die A36-Klasse der Strebenwinkel und Einzelwinkel ist für diese Teile normal. Der Zwickel hat an der Strebe übergroße Löcher, Daher müssen diese Schrauben rutschkritisch sein (AISC 360-16 J3.2). Die Einzelwinkel haben kurze Schlitze am Zwickelschenkel, senkrecht zur Last, was J3.2 in einem Lagergelenk zulässt, Die Winkelschrauben sind also aus A325N.
Schritt 1: Detaillierungsgrenzen an den Strebenschrauben (AISC 360-16 J3.3, J3.4, J3.5)
Die Schraubenanordnung muss baubar sein und mit den Annahmen hinter den Festigkeitsgleichungen übereinstimmen. Zu enge Schrauben reißen zwischen den Löchern aus, und Schrauben, die zu nahe an einer Kante liegen, reißen bis zur Kante aus.
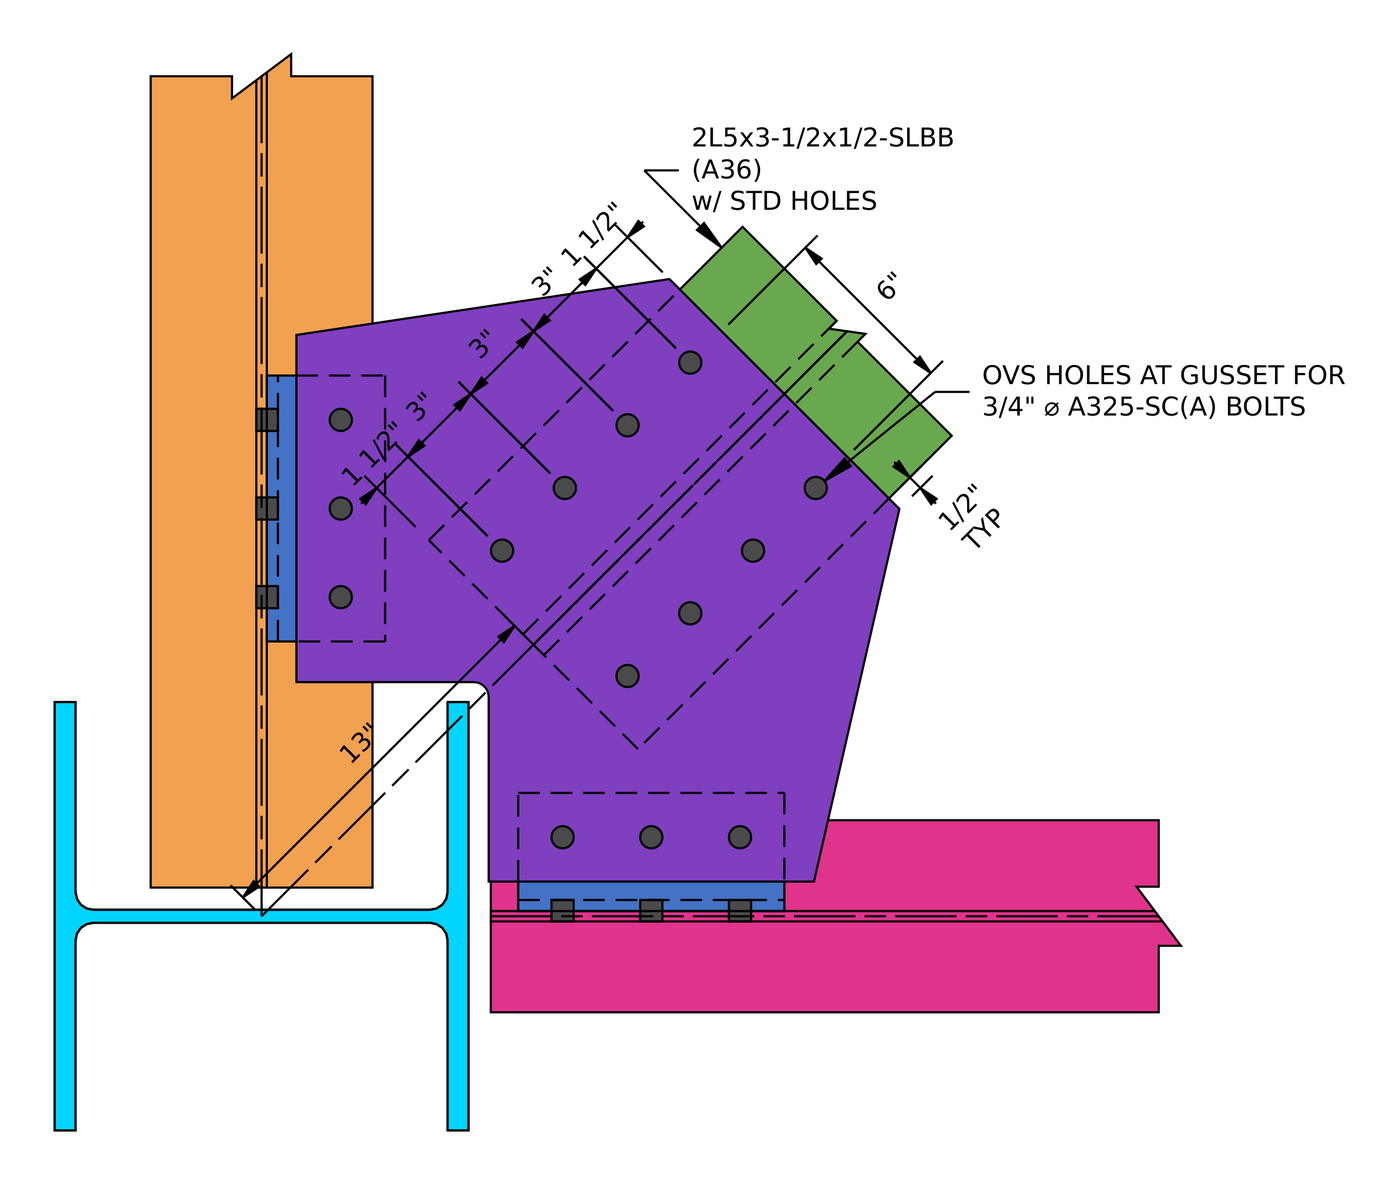
Detail der Strebenverbindung. Zwei Reihen mit jeweils vier Schrauben 3 im, eine Linie durch jeden Winkel, mit einem 6 im Abstand zwischen ihnen.
Für ein 3/4 Im Bolzen beträgt der Mindestabstand [mathin] 2\tfrac{2}{3} d_{b} = 2\,in [mathin] (J3.3) und der minimale Randabstand beträgt 1 im (Tabelle J3.4). Der Zwickel hat übergroße Löcher, also die Tabelle J3.5 Inkrement von 1/16 in erhöht seinen minimalen Endabstand auf 1.063 im.
| Detaillierungslimit | Limit (im) | Tatsächlich (im) | DCR | Ergebnis |
|---|---|---|---|---|
| Mindestbolzenstärke | 3.375 | 6.000 | 0.563 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Mindestabstand der Schraubenreihen | 2.000 | 3.000 | 0.667 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Maximaler Schraubenreihenabstand | 6.000 | 3.000 | 0.500 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Mindestabstand der Bolzensäulen | 2.000 | 3.000 | 0.667 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Maximaler Schraubenspaltenabstand | 6.000 | 3.000 | 0.500 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimaler vertikaler Kantenabstand des Knotens (OVS) | 1.063 | 1.500 | 0.709 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimaler vertikaler Randabstand der Strebe | 1.000 | 1.500 | 0.667 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimaler horizontaler Randabstand der Strebe | 1.000 | 2.000 | 0.500 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
Die maßgebende Reihe ist der Endabstand des Knotenblechs mit seinem übergroßen Lochabstand:
[math] DCR = \frac{d}{c} = \frac{(1.063)}{(1.5)} = 0.70867 [math]
DCR = 0.709 < 1.0, in Ordnung
Schritt 2: Rutschfestigkeit der Strebenbolzen (AISC 360-16 J3.8)
Der Zwickel hat übergroße Löcher, welche AISC 360-16 J3.2 erlaubt nur in gleitkritischen Verbindungen. Die Schrauben sind vorgespannt, und die Reibung zwischen den Strebenwinkeln und dem Zwickel trägt die Strebenkraft. Es wird geprüft, ob die Verbindung unter der berücksichtigten Belastung nicht verrutscht.
Wobei [mathin] \phi = 0.85 [mathin] für übergroße Löcher, [mathin] \mu = 0.3 [mathin] für eine Oberfläche der Klasse A, [mathin] D_{u} = 1.13 [mathin], [mathin] h_{f} = 1 [mathin] weil es keine Füllstoffe gibt, [mathin] T_{b} = 28\,kip [mathin] für ein 3/4 in A325-Bolzen (Tabelle J3.1), [mathin] N_{s} = 1 [mathin], [mathin] n_{r} = 4 [mathin] und [mathin] n_{c} = 2 [mathin]:
[math] \phi R_{n} = \phi\, \mu\, D_{u}\, h_{f}\, T_{b}\, N_{s}\, n_{r}\, n_{c} [math]
[math] \phi R_{n} = (0.85) \times (0.3) \times (1.13) \times (1) \times (28\,kip) \times (1) \times (4) \times (2) [math]
[math] \phi R_{n} = 64.546\,kip [math]
DCR = 52 kip / 64.546 kip = 0.806 < 1.0, in Ordnung
Es gibt eine Gleitebene, nicht zwei, weil beide Strebenwinkel auf derselben Seite des Knotenblechs liegen. Jeder Bolzen klemmt einen Winkelschenkel am Knotenblech fest. Das macht Slip zum entscheidenden Scheck an der Klammer.
Schritt 3: Bolzenlager und Ausriss am Knotenblech an der Strebe (AISC 360-16 J3.10)
Schlupfkritische Schrauben müssen weiterhin auf Lagerung geprüft werden, denn wenn das Gelenk doch durchrutscht, Die Bolzen liegen an den Seiten ihrer Löcher an. Der Bolzen, der dem Ende des Zwickels am nächsten ist, weist das geringste Material davor auf.
Das Zwickelloch ist überdimensioniert, [mathin] d_{h} = 0.9375\,in [mathin]. Freie Abstände für den Endbolzen und zwischen den Bolzen:
[math] l_{c1} = L_{ev} – \frac{d_{h}}{2} = (1.5\,in) – \frac{(0.9375\,in)}{2} = 1.0313\,in [math]
[math] l_{c2} = s_{r} – d_{h} = (3\,in) – (0.9375\,in) = 2.0625\,in [math]
Wobei [mathin] t_{gp} = 0.5\,in [mathin], [mathin] F_{u,gp} = 65\,ksi [mathin], [mathin] n_{r} = 4 [mathin], [mathin] n_{c} = 2 [mathin], [mathin] d_{b} = 0.75\,in [mathin] und [mathin] \phi = 0.75 [mathin]:
[math] \phi R_{n} = \phi \left[ \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{gp} F_{u,gp}\, n_{c} + \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{gp} F_{u,gp}\, n_{c} \left( n_{r} – 1 \right) \right] [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0313\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (65\,ksi) \times (2) + \min\left(1.2 \times (2.0625\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (65\,ksi) \times (2) \times ((4) – 1) \right] [math]
[math] \phi R_{n} = 323.58\,kip [math]
DCR = 52 kip / 323.58 kip = 0.161 < 1.0, in Ordnung
Das Ausreißen regelt die Endschrauben. Die Innenbolzen reichen bis zum Lagerdeckel 2.4 db.
Schritt 4: Bolzenlager und Ausreißer an der Strebe (AISC 360-16 J3.10)
Die gleiche Prüfung gilt für die Strebenwinkel. Jeder Bolzen geht durch einen Winkelschenkel, Die Lagerdicke beträgt also ein einzelnes Bein, [mathin] t_{br} = 0.5\,in [mathin].
Die Winkel haben Standardlöcher, [mathin] d_{h} = 0.8125\,in [mathin]:
[math] l_{c1} = (1.5\,in) – \frac{(0.8125\,in)}{2} = 1.0938\,in \qquad l_{c2} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
Mit [mathin] F_{u,br} = 58\,ksi [mathin]:
[math] \phi R_{n} = \phi \left[ \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{br} F_{u,br}\, n_{c} + \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{br} F_{u,br}\, n_{c} \left( n_{r} – 1 \right) \right] [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (58\,ksi) \times (2) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (58\,ksi) \times (2) \times ((4) – 1) \right] [math]
[math] \phi R_{n} = 292\,kip [math]
DCR = 52 kip / 292 kip = 0.178 < 1.0, in Ordnung
Schritt 5: Scherung des Zwickels an der Strebe blockieren (AISC 360-16 J4.3)
Im Bereich der Bolzen kann ein Block des Zwickels ausreißen: Scherung entlang der Schraubenlinien plus Spannung am Ende. Der Bericht prüft zwei Formen. Das L-Muster reißt entlang einer Schraubenlinie und quer zur Kante des Zwickels. Das U-Muster reißt entlang beider Bolzenlinien und quer zwischen ihnen.
Das 1/16 Zu jedem Loch wird der B4.3-Zuschlag für Schäden beim Stanzen des Lochs hinzugerechnet. Mit [mathin] d_{h} = 0.9375\,in [mathin], [mathin] s_{c} = 3\,in [mathin], [mathin] g_{a} = 6\,in [mathin], [mathin] L_{eh,gp} = 2\,in [mathin] und [mathin] L_{br,gp} = 12\,in [mathin], die Hosenträgerlänge am Zwickel. Für das L-Muster:
[math] A_{nt} = t_{gp} \left[ (n_{c} – 2)\, s_{c} + g_{a} + L_{eh,gp} – (n_{c} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ ((2) – 2) \times (3\,in) + (6\,in) + (2\,in) – ((2) – 0.5) \times ((0.9375\,in) + (0.0625\,in)) \right] = 3.25\,in^{2} [math]
[math] A_{gv} = t_{gp} \left[ L_{ev} + (n_{r} – 1)\, s_{r} \right] = (0.5\,in) \times \left[ (1.5\,in) + ((4) – 1) \times (3\,in) \right] = 5.25\,in^{2} [math]
[math] A_{nv} = t_{gp} \left[ L_{br,gp} – L_{ev} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ (12\,in) – (1.5\,in) – ((4) – 0.5) \times ((0.9375\,in) + (0.0625\,in)) \right] = 3.5\,in^{2} [math]
[math] \phi R_{n} = \phi \left( 0.6\, F_{u,gp} A_{nv} + U_{bs} F_{u,gp} A_{nt} \right) \le \phi \left( 0.6\, F_{y,gp} A_{gv} + U_{bs} F_{u,gp} A_{nt} \right) [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (65\,ksi) \times (3.5\,in^{2}) + (1) \times (65\,ksi) \times (3.25\,in^{2}) \le 0.6 \times (50\,ksi) \times (5.25\,in^{2}) + (1) \times (65\,ksi) \times (3.25\,in^{2}) \right) = 260.81\,kip [math]
Für das U-Muster:
[math] A_{nt} = t_{gp} \left[ (n_{c} – 2)\, s_{c} + g_{a} – (n_{c} – 1)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ ((2) – 2) \times (3\,in) + (6\,in) – ((2) – 1) \times ((0.9375\,in) + (0.0625\,in)) \right] = 2.5\,in^{2} [math]
[math] A_{gv} = 2\, t_{gp} \left[ L_{ev} + (n_{r} – 1)\, s_{r} \right] = 2 \times (0.5\,in) \times \left[ (1.5\,in) + ((4) – 1) \times (3\,in) \right] = 10.5\,in^{2} [math]
[math] A_{nv} = 2\, t_{gp} \left[ (n_{r} – 1)\, s_{r} + L_{ev} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = 2 \times (0.5\,in) \times \left[ ((4) – 1) \times (3\,in) + (1.5\,in) – ((4) – 0.5) \times ((0.9375\,in) + (0.0625\,in)) \right] = 7\,in^{2} [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (65\,ksi) \times (7\,in^{2}) + (1) \times (65\,ksi) \times (2.5\,in^{2}) \le 0.6 \times (50\,ksi) \times (10.5\,in^{2}) + (1) \times (65\,ksi) \times (2.5\,in^{2}) \right) = 326.63\,kip [math]
Das maßgebliche Muster ist das untere:
[math] \phi R_{n} = \min\left( (260.81\,kip),\, (326.63\,kip) \right) = 260.81\,kip [math]
DCR = 52 kip / 260.81 kip = 0.199 < 1.0, in Ordnung
Schritt 6: Blockscherung der Stütze (AISC 360-16 J4.3)
Jeder Strebenwinkel kann einen eigenen Block herausreißen: Scheren Sie entlang der Bolzenlinie und spannen Sie sie bis zur Spitze des Beins. Jeder Winkel hat eine Schraubenlinie, Aus diesem Grund verwendet die Gleichung die Hälfte der Schraubenspalten, [mathin] n_{c}/2 = 1 [mathin], und verdoppelt die Dicke, um beide Winkel abzudecken.
Mit [mathin] d_{h} = 0.8125\,in [mathin] und [mathin] L_{eh,br} = 2\,in [mathin]:
[math] A_{nt} = 2 t_{br} \left[ \left( \frac{n_{c}}{2} – 1 \right) s_{c} + L_{eh,br} – \left( \frac{n_{c}}{2} – 0.5 \right)\left( d_{h} + 0.0625\,in \right) \right] = (1\,in) \times \left[ ((1) – 1) \times (3\,in) + (2\,in) – ((1) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 1.5625\,in^{2} [math]
[math] A_{gv} = 2 t_{br} \left[ L_{ev} + (n_{r} – 1)\, s_{r} \right] = (1\,in) \times \left[ (1.5\,in) + ((4) – 1) \times (3\,in) \right] = 10.5\,in^{2} [math]
[math] A_{nv} = 2 t_{br} \left[ L_{br,gp} – L_{ev} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (1\,in) \times \left[ (12\,in) – (1.5\,in) – ((4) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 7.4375\,in^{2} [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (58\,ksi) \times (7.4375\,in^{2}) + (1) \times (58\,ksi) \times (1.5625\,in^{2}) \le 0.6 \times (36\,ksi) \times (10.5\,in^{2}) + (1) \times (58\,ksi) \times (1.5625\,in^{2}) \right) = 238.07\,kip [math]
DCR = 52 kip / 238.07 kip = 0.218 < 1.0, in Ordnung
Schritt 7: Zwickelspannung im Whitmore-Abschnitt (AISC 360-16 J4.1, AISC-Handbuch Abb. 9-1)
Die Strebenkraft breitet sich von den Schrauben in einem Winkel von etwa 30° auf jeder Seite in das Knotenblech aus. Der Whitmore-Abschnitt ist die Breite, die diese Ausbreitung an der letzten Schraubenreihe erreicht, und der Zwickel muss vor allem auf dieser Breite nachgeben und reißen.
Die Schraubengruppenlänge beträgt [mathin] L_{br} = (n_{r} – 1)\, s_{r} = 9\,in [mathin] und die Breite zwischen den äußeren Schraubenlinien beträgt [mathin] W_{br} = 6\,in [mathin]:
[math] W = 2\, L_{br} \tan(\theta) + W_{br} = 2 \times (9\,in) \times \tan(30) + (6\,in) = 16.392\,in [math]
Spannung lässt nach, mit [mathin] \phi = 0.9 [mathin]:
[math] \phi R_{n,ty} = \phi\, F_{y,gp}\, t_{gp}\, W = (0.9) \times (50\,ksi) \times (0.5\,in) \times (16.392\,in) = 368.83\,kip [math]
Spannungsbruch durch die beiden Löcher in der letzten Reihe, mit [mathin] \phi = 0.75 [mathin]:
[math] \phi R_{n,tr} = \phi\, F_{u,gp}\, t_{gp} \left[ W – n_{c}\left( d_{h} + 0.0625\,in \right) \right] = (0.75) \times (65\,ksi) \times (0.5\,in) \times \left[ (16.392\,in) – (2) \times ((0.9375\,in) + (0.0625\,in)) \right] = 350.81\,kip [math]
[math] \phi R_{n} = \min\left( (368.83\,kip),\, (350.81\,kip) \right) = 350.81\,kip [math]
DCR = 52 kip / 350.81 kip = 0.148 < 1.0, in Ordnung
Schritt 8: Spannungsbruch mit Schubverzögerung abstützen (AISC 360-16 D3, J4.1)
Von jedem Strebenwinkel ist jeweils nur ein Schenkel verschraubt, Die Spannung muss also vom herausragenden Bein in das verbundene Bein fließen. Die Schubverzögerung verringert die effektive Nettofläche um den Faktor U.
Mit [mathin] \bar{y} = 1.65\,in [mathin], der Klammerschwerpunktabstand, und die Verbindungslänge [mathin] (n_{r} – 1)\, s_{r} [mathin] (Tabelle D3.1 Fall 2):
[math] U = 1 – \frac{\bar{y}}{(n_{r} – 1)\, s_{r}} = 1 – \frac{(1.65\,in)}{((4) – 1) \times (3\,in)} = 0.81674 [math]
[math] \phi R_{n,tr} = \phi\, F_{u,br}\, U \left[ A_{br} – n_{c}\left( d_{h} + 0.0625\,in \right) t_{br} \right] = (0.75) \times (58\,ksi) \times (0.81674) \times \left[ (8\,in^{2}) – (2) \times ((0.8125\,in) + (0.0625\,in)) \times (0.5\,in) \right] = 253.14\,kip [math]
DCR = 52 kip / 253.14 kip = 0.205 < 1.0, in Ordnung
Auf der Strebenseite, Slip regiert bei 0.806 und jede Festigkeitsprüfung ist unter 0.22.
Schritt 9: Detaillierungsgrenzen an der Knotenblechseite des Trägerwinkels (AISC 360-16 J3.3, J3.4, J3.5)
Der Bericht löst die Strebenkraft in eine Komponente entlang des Trägers und eine Komponente entlang des Trägers auf. Der Knotenblechschenkel am Träger trägt das Bauteil entlang des Trägers, wodurch der einzelne Winkel entlang seiner Länge auf Scherung belastet wird:
[math] V = P_{u,br} \sin(\theta_{br}) = (52\,kip) \times \sin((45)) = 36.77\,kip [math]
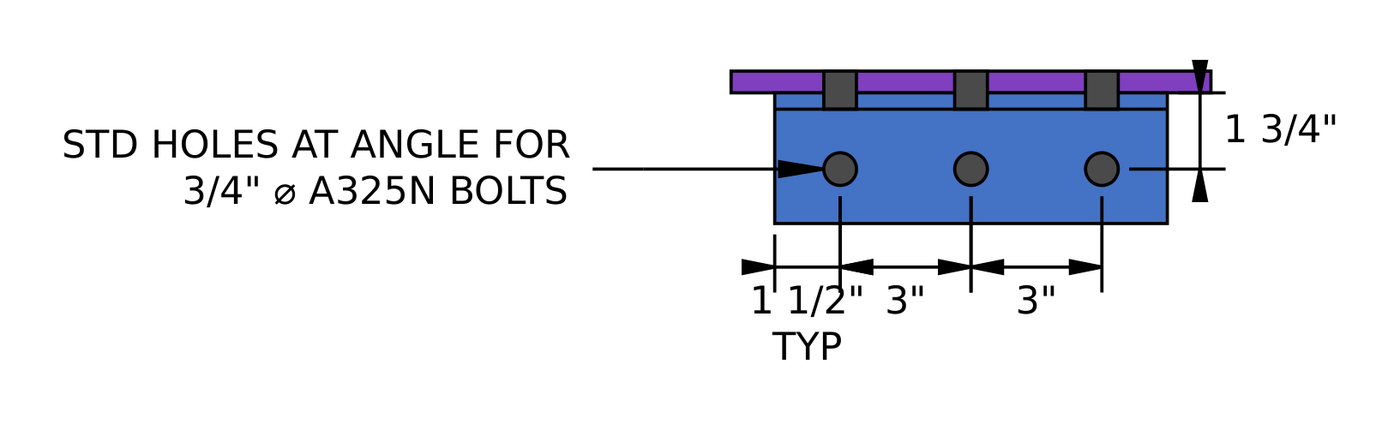
Abschnitt B-B am Träger. Der Winkel 4 im Bein ist mit dem Zwickel verschraubt, und es ist 3 Der Schenkel ist mit dem Trägersteg verschraubt 1 3/4 im Messgerät.
| Detaillierungslimit | Limit (im) | Tatsächlich (im) | DCR | Ergebnis |
|---|---|---|---|---|
| Mindestabstand der Schraubenreihen | 2.000 | 3.000 | 0.667 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Maximaler Schraubenreihenabstand | 6.000 | 3.000 | 0.500 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimaler vertikaler Randabstand für einen einzelnen Winkel | 1.000 | 1.500 | 0.667 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimaler horizontaler Randabstand für einen einzelnen Winkel (HSSL) | 1.125 | 1.500 | 0.750 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimaler vertikaler Kantenabstand des Knotens | 1.000 | 2.500 | 0.400 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimaler horizontaler Kantenabstand des Knotens | 1.000 | 1.500 | 0.667 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimale Einzelwinkellänge | 5.500 | 9.000 | 0.611 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Mindestbolzenmaß für den einzelnen Winkel | 1.500 | 2.500 | 0.600 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
Der horizontale Kantenabstand über den Winkel erhält die Tabelle J3.5 Inkrement von 1/8 für einen kurzen Slot angemeldet, was gibt 1.125 im. Die minimale Winkellänge von 5.5 in ist die halbe Knotenlänge entlang des Trägers, [mathin] h_{1}/2 [mathin].
[math] DCR = \frac{d}{c} = \frac{(1.125)}{(1.5)} = 0.75 [math]
DCR = 0.750 < 1.0, in Ordnung
Schritt 10: Knotenseitige Bolzengruppe des Trägerwinkels im Schub (AISC 360-16 J3.6, AISC-Handbuch S. 10-116)
Die drei Schrauben durch den Knotenschenkel des Winkels tragen V in einfacher Scherung. Für eine einzelne vertikale Schraubenreihe mit einer Exzentrizität von 3 in oder weniger, Im Handbuch können Sie die Exzentrizität vernachlässigen, Der Gruppenkoeffizient ist also die Schraubenanzahl, [mathin] C = 3 [mathin].
Wobei [mathin] F_{nv} = 54\,ksi [mathin] für eine A325N-Schraube, [mathin] d_{b} = 0.75\,in [mathin], [mathin] N_{s} = 1 [mathin], [mathin] h_{f} = 1 [mathin] und [mathin] \phi = 0.75 [mathin]:
[math] \phi R_{n} = \phi\, F_{nv}\, \frac{\pi}{4} d_{b}^{2}\, N_{s}\, C\, h_{f} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times ((0.75\,in))^{2} \times (1) \times (3) \times (1) = 53.677\,kip [math]
DCR = 36.77 kip / 53.677 kip = 0.685 < 1.0, in Ordnung
Schritt 11: Bolzenlager am Trägerwinkel, Zwickelseite (AISC 360-16 J3.10)
Jeder Bolzen liegt in seinem Loch im Winkel auf. Das Winkelloch ist ein horizontaler kurzer Schlitz, aber die Last läuft entlang des Winkels, über den Schlitz, Das Lochmaß in Lastrichtung ist also die Schlitzbreite, [mathin] d_{h} = 0.8125\,in [mathin].
[math] l_{c1} = (1.5\,in) – \frac{(0.8125\,in)}{2} = 1.0938\,in \qquad l_{c2} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
Mit [mathin] t_{L,gir} = 0.375\,in [mathin], [mathin] F_{u,L,gir} = 58\,ksi [mathin] und die Gruppe skaliert nach [mathin] C/n_{r} [mathin]:
[math] \phi R_{n} = \phi \left[ \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{L,gir} F_{u,L,gir} + \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{L,gir} F_{u,L,gir} \left( n_{r} – 1 \right) \right] \left( \frac{C}{n_{r}} \right) [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) \times ((3) – 1) \right] \times \left( \frac{(3)}{(3)} \right) = 80.135\,kip [math]
DCR = 36.77 kip / 80.135 kip = 0.459 < 1.0, in Ordnung
Schritt 12: Bolzenlagerung am Knotenblech am Trägerwinkel (AISC 360-16 J3.10)
Die gleichen Schrauben tragen am Zwickel, das Standardlöcher hat. Der Endbolzen hat 2.5 im Zwickel davor, daher ist seine lichte Distanz viel größer als im Winkel.
[math] l_{c1} = L_{ev,gp} – \frac{d_{h}}{2} = (2.5\,in) – \frac{(0.8125\,in)}{2} = 2.0937\,in \qquad l_{c2} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (2.0937\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (65\,ksi) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (65\,ksi) \times ((3) – 1) \right] \times \left( \frac{(3)}{(3)} \right) = 131.63\,kip [math]
DCR = 36.77 kip / 131.63 kip = 0.279 < 1.0, in Ordnung
Jeder Bolzen reicht bis zum Lagerdeckel 2.4 db am Zwickel, Ausreißen hat hier also keinen Einfluss.
Schritt 13: Effektive Festigkeit der zwickelseitigen Schrauben (AISC 360-16 J3.6 Kommentar)
Querkraft, Lager und Ausriss sind keine separaten Prüfungen für jede Schraube. Jeder Bolzen weist in jeder Lage die geringste Scherfestigkeit und Tragfestigkeit auf, und die Gruppenstärke ist die Summe dieser Werte pro Bolzen.
[math] \phi r_{v} = \phi\, F_{nv}\, \frac{\pi}{4} d_{b}^{2}\, N_{s}\, h_{f} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times ((0.75\,in))^{2} \times (1) \times (1) = 17.892\,kip [math]
Auf dem Winkel, Der Kantenbolzen gibt nach [mathin] \phi r_{n1e} = (0.75) \times \min(1.2 \times 1.0938,\, 2.4 \times 0.75) \times 0.375 \times 58 = 21.41\,kip [mathin] und ein innerer Bolzen gibt [mathin] \phi r_{n1i} = 29.363\,kip [mathin]. Am Zwickel, Sowohl Rand- als auch Innenbolzen geben nach [mathin] \phi r_{n2} = 43.875\,kip [mathin].
| Bolzen | Bolzenscherung (kip) | Peilung auf den Winkel (kip) | Lager am Zwickel (kip) | Effektive Stärke (kip) |
|---|---|---|---|---|
| 1 | 17.89 | 29.36 | 43.88 | 17.89 |
| 2 | 17.89 | 29.36 | 43.88 | 17.89 |
| 3 | 17.89 | 21.41 | 43.88 | 17.89 |
[math] \phi R_{n,eff} = \left( \frac{C}{n_{r}} \right) \sum \phi r_{eff} = \left( \frac{(3)}{(3)} \right) \times \left[ (1) \times (17.892\,kip) + (1) \times (17.892\,kip) + (1) \times (17.892\,kip) \right] = 53.677\,kip [math]
DCR = 36.77 kip / 53.677 kip = 0.685 < 1.0, in Ordnung
Die Bolzenscherkraft bestimmt jede Schraube, Die effektive Festigkeit entspricht also der Schraubenscherfestigkeit aus Schritt 10.
Schritt 14: Blockschub des Trägerwinkels, Zwickelseite (AISC 360-16 J4.3)
Der Zwickelschenkel des Winkels kann einen L-förmigen Block herausreißen: Scheren Sie entlang der Bolzenlinie und spannen Sie sie bis zur Kante des Beins. Quer durch den Schlitz, Das Lochmaß ist die Schlitzlänge, [mathin] d_{h} = 1\,in [mathin].
[math] A_{nt} = t_{L,gir} \left[ (n_{c} – 1)\, s_{c} + L_{eh} – (n_{c} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.375\,in) \times \left[ ((1) – 1) \times (0\,in) + (1.5\,in) – ((1) – 0.5) \times ((1\,in) + (0.0625\,in)) \right] = 0.36328\,in^{2} [math]
[math] A_{gv} = t_{L,gir} \left[ L_{ev} + (n_{r} – 1)\, s_{r} \right] = (0.375\,in) \times \left[ (1.5\,in) + ((3) – 1) \times (3\,in) \right] = 2.8125\,in^{2} [math]
[math] A_{nv} = t_{L,gir} \left[ L_{L,gir} – L_{ev} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.375\,in) \times \left[ (9\,in) – (1.5\,in) – ((3) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 1.9922\,in^{2} [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (58\,ksi) \times (1.9922\,in^{2}) + (1) \times (58\,ksi) \times (0.36328\,in^{2}) \le 0.6 \times (36\,ksi) \times (2.8125\,in^{2}) + (1) \times (58\,ksi) \times (0.36328\,in^{2}) \right) = 61.365\,kip [math]
DCR = 36.77 kip / 61.365 kip = 0.599 < 1.0, in Ordnung
Schritt 15: Blockschub des Knotenblechs im Trägerwinkel (AISC 360-16 J4.3)
Der Zwickel kann den gleichen Block um seine drei Bolzen herum herausreißen. Sein Endabstand beträgt 2.5 im, und die Scherebene verläuft bis zum Ende 11 im Zwickelbein.
[math] A_{nt} = t_{gp} \left[ (n_{c} – 1)\, s_{c} + L_{eh,gp} – (n_{c} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ ((1) – 1) \times (0\,in) + (1.5\,in) – ((1) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 0.53125\,in^{2} [math]
[math] A_{gv} = t_{gp} \left[ L_{ev,gp} + (n_{r} – 1)\, s_{r} \right] = (0.5\,in) \times \left[ (2.5\,in) + ((3) – 1) \times (3\,in) \right] = 4.25\,in^{2} [math]
[math] A_{nv} = t_{gp} \left[ h_{1} – L_{ev,gp} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ (11\,in) – (2.5\,in) – ((3) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 3.1563\,in^{2} [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (65\,ksi) \times (3.1563\,in^{2}) + (1) \times (65\,ksi) \times (0.53125\,in^{2}) \le 0.6 \times (50\,ksi) \times (4.25\,in^{2}) + (1) \times (65\,ksi) \times (0.53125\,in^{2}) \right) = 118.22\,kip [math]
DCR = 36.77 kip / 118.22 kip = 0.311 < 1.0, in Ordnung
Schritt 16: Trägerwinkel im Schub (AISC 360-16 J4.2)
Der Winkelschenkel muss die Scherung V über seine gesamte Länge tragen 9 in der Länge (Fließen) und über den Netzabschnitt durch die Löcher (Bruch).
[math] \phi R_{n,sy} = \phi\, 0.6\, F_{y,L,gir}\, A_{gv} = (1) \times 0.6 \times (36\,ksi) \times \left( (9\,in) \times (0.375\,in) \right) = 72.9\,kip [math]
[math] A_{nv} = t_{L,gir} \left[ L_{L,gir} – n_{r}\left( d_{h} + 0.0625\,in \right) \right] = (0.375\,in) \times \left[ (9\,in) – (3) \times ((0.8125\,in) + (0.0625\,in)) \right] = 2.3906\,in^{2} [math]
[math] \phi R_{n,sr} = \phi\, 0.6\, F_{u,L,gir}\, A_{nv} = (0.75) \times 0.6 \times (58\,ksi) \times (2.3906\,in^{2}) = 62.395\,kip [math]
[math] \phi R_{n} = \min\left( (72.9\,kip),\, (62.395\,kip) \right) = 62.395\,kip [math]
DCR = 36.77 kip / 62.395 kip = 0.589 < 1.0, in Ordnung
Schritt 17: Zwickel im Schub entlang des Trägerwinkels (AISC 360-16 J4.2)
Der Zwickelschenkel trägt entlang seiner Länge die gleiche Scherkraft 11 in der Länge.
[math] \phi R_{n,sy} = \phi\, 0.6\, F_{y,gp}\, h_{1}\, t_{gp} = (1) \times 0.6 \times (50\,ksi) \times \left( (11\,in) \times (0.5\,in) \right) = 165\,kip [math]
[math] A_{nv} = t_{gp} \left[ h_{1} – n_{r}\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ (11\,in) – (3) \times ((0.8125\,in) + (0.0625\,in)) \right] = 4.1875\,in^{2} [math]
[math] \phi R_{n,sr} = (0.75) \times 0.6 \times (65\,ksi) \times (4.1875\,in^{2}) = 122.48\,kip [math]
DCR = 36.77 kip / 122.48 kip = 0.300 < 1.0, in Ordnung
Schritt 18: Trägerwinkel bei Biegung, Zwickelseite (AISC 360-16 F11.2, AISC-Handbuch Teil 9)
Die Kraft tritt an der Knotenblechbolzenlinie in den Winkel ein und verlässt ihn an der Ferse, 2.5 rein weg, Das Bein ist also kurz, tiefer Ausleger beim Biegen. Ein tiefes, Das dünne Bein kann seitlich ausknicken, bevor es nachgibt. Der Bericht prüft dies anhand des Handbuchs zum Verfahren des Doppelbalkens, Dadurch wird das Bein wie ein Balkensteg behandelt, der oben und unten abgedeckt ist.
Wobei [mathin] L_{b} = 2.5\,in [mathin], die Lehre am Zwickelbein, [mathin] d = L_{L,gir} = 9\,in [mathin] und [mathin] t = 0.375\,in [mathin]:
[math] \frac{L_{b} d}{t^{2}} = \frac{(2.5\,in) \times (9\,in)}{((0.375\,in))^{2}} = 160, \qquad \frac{0.08 E}{F_{y}} = 64.444 \lt 160 \le \frac{1.9 E}{F_{y}} = 1530.6 [math]
[math] Z = \frac{t\, d^{2}}{4} = \frac{(0.375\,in) \times ((9\,in))^{2}}{4} = 7.5938\,in^{3} \qquad S = \frac{t\, d^{2}}{6} = 5.0625\,in^{3} [math]
[math] C_{b} = \left[ 3 + \ln\left( \frac{L_{b}}{d} \right) \right] \left( 1 – \frac{d_{ct}}{d} \right) \ge 1.84 = \left[ 3 + \ln\left( \frac{(2.5\,in)}{(9\,in)} \right) \right] \times \left( 1 – \frac{(0\,in)}{(9\,in)} \right) \ge 1.84 = 1.84 [math]
[math] \phi M_{n} = \phi \left[ C_{b} \left[ 1.52 – 0.274 \left( \frac{L_{b} d}{t^{2}} \right) \left( \frac{F_{y}}{E} \right) \right] F_{y} S \le F_{y} Z \right] [math]
[math] \phi M_{n} = (0.9) \times \left[ (1.84) \times \left[ 1.52 – 0.274 \times (160) \times \left( \frac{(36\,ksi)}{(29000\,ksi)} \right) \right] \times (36\,ksi) \times (5.0625\,in^{3}) \le (36\,ksi) \times (7.5938\,in^{3}) \right] = 20.503\,kip{\cdot}ft [math]
[math] \phi V_{n,y} = \frac{\phi M_{n}}{L_{b}} = \frac{(20.503\,kip{\cdot}ft)}{(2.5\,in)} = 98.415\,kip [math]
Biegebruch am Netzabschnitt durch die Löcher (Handbuchteil 15 Tabelle 15-3, Teil 9 Gl. 9-4):
[math] Z_{net} = \frac{t\, d^{2}}{4} – t\left( d_{h} + 0.0625\,in \right) s_{r} \left\lfloor \frac{n_{r}^{2}}{4} \right\rfloor – \left[ n_{r}\ \text{odd} \right] \frac{t\left( d_{h} + 0.0625\,in \right)^{2}}{4} = 5.5532\,in^{3} [math]
[math] \phi M_{n} = \phi\, F_{u}\, Z_{net} = (0.75) \times (58\,ksi) \times (5.5532\,in^{3}) = 20.13\,kip{\cdot}ft \qquad \phi V_{n,r} = \frac{(20.13\,kip{\cdot}ft)}{(2.5\,in)} = 96.626\,kip [math]
[math] \phi V_{n} = \min\left( (98.415\,kip),\, (96.626\,kip) \right) = 96.626\,kip [math]
DCR = 36.77 kip / 96.626 kip = 0.381 < 1.0, in Ordnung
Das Bein ist so kräftig, dass das plastische Moment die Knickgleichung begrenzt, so dass Nachgeben und Bruch dicht beieinander liegen.
Schritt 19: Schub- und Momentwechselwirkung des Trägerwinkels, Zwickelseite (AISC-Handbuch Gl. 10-5)
Das Winkelprofil trägt gleichzeitig Schub und Moment, Die beiden Verhältnisse verbinden sich also in einer zirkulären Wechselwirkung.
[math] M_{r} = V_{r}\, L_{b} = (36.77\,kip) \times (2.5\,in) = 7.6603\,kip{\cdot}ft [math]
[math] I_{nt} = \left( \frac{V_{r}}{\phi V_{n}} \right)^{2} + \left( \frac{M_{r}}{\phi M_{n}} \right)^{2} = \left( \frac{(36.77\,kip)}{(72.9\,kip)} \right)^{2} + \left( \frac{(7.6603\,kip{\cdot}ft)}{(20.503\,kip{\cdot}ft)} \right)^{2} = 0.394 [math]
DCR = 0.394 / 1.0 = 0.394 < 1.0, in Ordnung
Schritt 20: Detaillierungsgrenzen am Träger (AISC 360-16 J3.3, J3.4)
Der Winkel 3 Der Schenkel wird durch Standardlöcher in beiden Lagen mit dem Trägersteg verschraubt. Es gelten die gleichen Abstands- und Kantenregeln, plus eine Mindestlehre am Bein, damit die Schrauben installiert werden können.
| Detaillierungslimit | Limit (im) | Tatsächlich (im) | DCR | Ergebnis |
|---|---|---|---|---|
| Mindestabstand der Schraubenreihen | 2.000 | 3.000 | 0.667 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Maximaler Schraubenreihenabstand | 6.000 | 3.000 | 0.500 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimaler vertikaler Randabstand für einen einzelnen Winkel | 1.000 | 1.500 | 0.667 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Minimaler horizontaler Randabstand für einen einzelnen Winkel | 1.000 | 1.500 | 0.667 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Mindestbolzenmaß für den einzelnen Winkel | 1.500 | 1.750 | 0.857 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
[math] DCR = \frac{d}{c} = \frac{(1.5)}{(1.75)} = 0.85714 [math]
DCR = 0.857 < 1.0, in Ordnung
Schritt 21: Schraubengruppe am Träger durch den momentanen Drehpunkt befestigen (AISC 360-16 J3.6, AISC-Handbuch Teil 7)
Die Bolzen werden durch den Trägersteg geführt 1.75 von der Spitze des Winkels nach innen, also erreicht V sie mit einer Exzentrizität von [mathin] e_{x} = 1.75\,in [mathin]. Die Schrauben tragen sowohl ein Moment als auch die Scherung. Das Methode des momentanen Rotationszentrums findet den Punkt, um den sich die Gruppe dreht, und gibt den Koeffizienten C an, die Anzahl der Schrauben’ Welche Stärke die Gruppe tatsächlich liefert.
Bolzen 1 liegt am Ursprung, und Bolzen 2 und 3 liegen bei y = 3 in und 6 im. Die Iteration konvergiert mit dem momentanen Zentrum bei [mathin] x_{ic} = -3.0653\,in [mathin], [mathin] y_{ic} = 3\,in [mathin]. Verwenden der manuellen Gleichung. 7-1, Die Bolzenreaktionen sind:
| Bolzen | R. (kip) | Rx (kip) | Ry (kip) | Mn (Hühnchen) |
|---|---|---|---|---|
| 1 | 17.56 | 12.28 | 12.55 | 75.32 |
| 2 | 17.01 | 0.00 | 17.01 | 52.14 |
| 3 | 17.56 | -12.28 | 12.55 | 75.32 |
Das gibt [mathin] C = 2.35 [mathin], gegen 3 für die Schrauben am Zwickelbein:
[math] \phi R_{n} = \phi\, F_{nv}\, \frac{\pi}{4} d_{b}^{2}\, N_{s}\, C\, h_{f} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times ((0.75\,in))^{2} \times (1) \times (2.35) \times (1) = 42.047\,kip [math]
DCR = 36.77 kip / 42.047 kip = 0.874 < 1.0, in Ordnung
Das Schraubenrechner führt die gleiche Prüfung für jede exzentrische Bolzengruppe einzeln durch.
Schritt 22: Bolzenlager am Trägerwinkel am Träger (AISC 360-16 J3.10)
Die Bolzen des Trägers stützen sich auf die Winkel ab 3 im Bein. Seine Löcher sind Standard, Die lichten Abstände stimmen also mit Step überein 11, und die Gruppe wird mit dem neuen C skaliert:
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) \times ((3) – 1) \right] \times \left( \frac{(2.35)}{(3)} \right) = 62.773\,kip [math]
DCR = 36.77 kip / 62.773 kip = 0.586 < 1.0, in Ordnung
Schritt 23: Bolzenlager am Trägersteg (AISC 360-16 J3.10)
Der Trägersteg weist im Bereich der Bolzen keine Kante auf, also ist jede Schraube eine innere Schraube, und der Scheck verwendet [mathin] l_{c2} = 2.1875\,in [mathin] für alle.
[math] \phi R_{n} = \phi\, \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{w,g}\, F_{u,g}\, C = (0.75) \times \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.35\,in) \times (65\,ksi) \times (2.35) = 72.174\,kip [math]
DCR = 36.77 kip / 72.174 kip = 0.509 < 1.0, in Ordnung
Schritt 24: Effektive Festigkeit der Bolzen am Träger (AISC 360-16 J3.6 Kommentar)
Wie in Schritt 13, Jeder Bolzen bringt in jeder Lage die geringste Scherkraft und sein Lager auf. Am Trägersteg gibt jeder Bolzen nach [mathin] \phi r_{n2} = (0.75) \times \min(1.2 \times 2.1875,\, 2.4 \times 0.75) \times 0.35 \times 65 = 30.713\,kip [mathin].
| Bolzen | Bolzenscherung (kip) | Peilung auf den Winkel (kip) | Lagerung am Trägersteg (kip) | Effektive Stärke (kip) |
|---|---|---|---|---|
| 1 | 17.89 | 29.36 | 30.71 | 17.89 |
| 2 | 17.89 | 29.36 | 30.71 | 17.89 |
| 3 | 17.89 | 21.41 | 30.71 | 17.89 |
[math] \phi R_{n,eff} = \left( \frac{C}{n_{r}} \right) \sum \phi r_{eff} = \left( \frac{(2.35)}{(3)} \right) \times (53.677\,kip) = 42.047\,kip [math]
DCR = 36.77 kip / 42.047 kip = 0.874 < 1.0, in Ordnung
Schritt 25: Blockschub des Trägerwinkels, Trägerseite (AISC 360-16 J4.3)
Der Trägerschenkel des Winkels kann auf die gleiche Weise wie der Knotenschenkel der Stufe einen Block herausreißen 14. Seine Löcher sind Standard, so nutzt die Spannungsebene [mathin] d_{h} = 0.8125\,in [mathin]:
[math] A_{nt} = (0.375\,in) \times \left[ ((1) – 1) \times (0\,in) + (1.5\,in) – ((1) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 0.39844\,in^{2} [math]
Die Scherbereiche sind die gleichen wie bei Step 14, [mathin] A_{gv} = 2.8125\,in^{2} [mathin] und [mathin] A_{nv} = 1.9922\,in^{2} [mathin]:
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (58\,ksi) \times (1.9922\,in^{2}) + (1) \times (58\,ksi) \times (0.39844\,in^{2}) \le 0.6 \times (36\,ksi) \times (2.8125\,in^{2}) + (1) \times (58\,ksi) \times (0.39844\,in^{2}) \right) = 62.895\,kip [math]
DCR = 36.77 kip / 62.895 kip = 0.585 < 1.0, in Ordnung
Schritt 26: Trägerwinkel im Schub, Trägerseite (AISC 360-16 J4.2)
Der Trägerschenkel ist derselbe 9 in von 3/8 im Schnitt mit den gleichen drei Standardlöchern, also wiederholen die Zahlen Schritt 16: Fließen 72.9 kip, Bruch 62.395 kip.
[math] \phi R_{n} = \min\left( (72.9\,kip),\, (62.395\,kip) \right) = 62.395\,kip [math]
DCR = 36.77 kip / 62.395 kip = 0.589 < 1.0, in Ordnung
Schritt 27: Trägerwinkel bei Biegung, Trägerseite (AISC 360-16 F11.2, AISC-Handbuch Teil 9)
Am Trägerschenkel befindet sich der Hebelarm 1.75 im Messgerät, Also [mathin] L_{b} = 1.75\,in [mathin] und [mathin] L_{b} d / t^{2} = 112 [mathin]. Das plastische Moment begrenzt immer noch die Knickgleichung, Also [mathin] \phi M_{n} = 20.503\,kip{\cdot}ft [mathin] wie in Schritt 18, und der kürzere Arm erhöht die entsprechende Scherung:
[math] \phi V_{n,y} = \frac{(20.503\,kip{\cdot}ft)}{(1.75\,in)} = 140.59\,kip \qquad \phi V_{n,r} = \frac{(20.13\,kip{\cdot}ft)}{(1.75\,in)} = 138.04\,kip [math]
[math] \phi V_{n} = \min\left( (140.59\,kip),\, (138.04\,kip) \right) = 138.04\,kip [math]
DCR = 36.77 kip / 138.04 kip = 0.266 < 1.0, in Ordnung
Schritt 28: Schub- und Momentwechselwirkung des Trägerwinkels, Trägerseite (AISC-Handbuch Gl. 10-5)
[math] M_{r} = V_{r}\, L_{b} = (36.77\,kip) \times (1.75\,in) = 5.3622\,kip{\cdot}ft [math]
[math] I_{nt} = \left( \frac{(36.77\,kip)}{(72.9\,kip)} \right)^{2} + \left( \frac{(5.3622\,kip{\cdot}ft)}{(20.503\,kip{\cdot}ft)} \right)^{2} = 0.3228 [math]
DCR = 0.3228 / 1.0 = 0.323 < 1.0, in Ordnung
Schritt 29: Zwickel beim Biegen am Träger (AISC 360-16 F11.1)
Der Zwickel ist um die Säule herum eingekerbt, so wickelt es sich zwischen seinen beiden Beinen um die Ecke. Die Kraft V wirkt entlang der Trägerbolzenlinie, aber der Zwickelabschnitt, der ihm standhält, ist von dieser Linie versetzt, Daher biegt sich der Knotenblechschenkel entlang des Trägers in seiner eigenen Ebene.
Der Hebelarm ist der Knotenversatz plus seine Breite am Träger, [mathin] o_{1} + b_{1} [mathin]:
[math] M_{T} = V_{r} \left( o_{1} + b_{1} \right) = (36.77\,kip) \times \left( (1\,in) + (6.75\,in) \right) = 23.747\,kip{\cdot}ft [math]
Der Abschnitt ist der 11 im Zwickelbein, in seinem plastischen Moment:
[math] \phi M_{n} = \frac{\phi\, F_{y,gp}\, t_{gp}\, h_{1}^{2}}{4} = \frac{(0.9) \times (50\,ksi) \times (0.5\,in) \times ((11\,in))^{2}}{4} = 56.719\,kip{\cdot}ft [math]
DCR = 23.747 kip-ft / 56.719 kip-ft = 0.419 < 1.0, in Ordnung
Schritt 30: Zwickel beim Knicken am Träger (AISC 360-16 F11.2)
Das gleiche Moment in der Ebene setzt eine Kante des Zwickels unter Druck. Eine dünne Platte mit einer langen, nicht unterstützten Kante kann sich seitlich verbiegen, bevor sie ihr plastisches Moment erreicht, Daher wird das Knotenblech als Rechteckstab unter Biegedrillknicken geprüft.
Der Bericht nimmt den Hebelarm und die unverspannte Länge bis zur Mitte des anderen Schenkels des Zwickels vor, am Balken, [mathin] o_{1} + b_{1} + h_{2}/2 [mathin]:
[math] M_{C} = V_{r} \left( o_{1} + b_{1} + \frac{h_{2}}{2} \right) = (36.77\,kip) \times \left( (1\,in) + (6.75\,in) + \frac{(11.75\,in)}{2} \right) = 41.749\,kip{\cdot}ft [math]
[math] L_{b} = o_{1} + b_{1} + \frac{h_{2}}{2} = (1\,in) + (6.75\,in) + \frac{(11.75\,in)}{2} = 13.625\,in [math]
Abschnittseigenschaften der 11 im Bein:
[math] S_{x} = \frac{t_{gp}\, h_{1}^{2}}{6} = 10.083\,in^{3} \qquad Z_{x} = \frac{t_{gp}\, h_{1}^{2}}{4} = 15.125\,in^{3} [math]
[math] M_{y} = F_{y,gp}\, S_{x} = (50\,ksi) \times (10.083\,in^{3}) = 42.014\,kip{\cdot}ft \qquad M_{p} = F_{y,gp}\, Z_{x} = (50\,ksi) \times (15.125\,in^{3}) = 63.021\,kip{\cdot}ft [math]
Der Schlankheitsparameter liegt zwischen den beiden Grenzen, es gilt also die inelastische Gleichung:
[math] \frac{0.08 E}{F_{y}} = 46.4 \lt \frac{L_{b}\, h_{1}}{t_{gp}^{2}} = \frac{(13.625\,in) \times (11\,in)}{((0.5\,in))^{2}} = 599.5 \le \frac{1.9 E}{F_{y}} = 1102 [math]
Der Bericht druckt auch die elastische Spannung aus, [mathin] F_{cr} = 1.9 E C_{b} / (L_{b} h_{1} / t_{gp}^{2}) = 91.91\,ksi [mathin], was nur oberhalb der Obergrenze gilt. Mit [mathin] C_{b} = 1 [mathin]:
[math] M_{cr} = \min\left[ C_{b} \left[ 1.52 – 0.274 \left( \frac{L_{b}\, h_{1}}{t_{gp}^{2}} \right) \frac{F_{y,gp}}{E} \right] M_{y},\ M_{p} \right] [math]
[math] M_{cr} = \min\left[ (1) \times \left[ 1.52 – \frac{0.274 \times \left( \frac{(13.625\,in) \times (11\,in)}{((0.5\,in))^{2}} \right) \times (50\,ksi)}{(29000\,ksi)} \right] \times (42.014\,kip{\cdot}ft),\ (63.021\,kip{\cdot}ft) \right] = 51.962\,kip{\cdot}ft [math]
[math] \phi M_{cr} = (0.9) \times (51.962\,kip{\cdot}ft) = 46.766\,kip{\cdot}ft [math]
DCR = 41.749 kip-ft / 46.766 kip-ft = 0.893 < 1.0, in Ordnung
Dies ist das höchste Verhältnis in der Verbindung. Das 1/2 im Zwickel hat eine lange freie Kante, Das Knicken legt also seine Stärke fest 51.962 kip-ft, deutlich unter dem plastischen Moment von 63.021 kip-ft.
Schritt 31: Schrauben- und Winkelprüfungen am Träger (Wiederholung der Schritte 9 zu 28)
Der Knotenblechschenkel entlang des Trägers trägt die andere Komponente der Stützkraft, die bei 45° die gleiche Größe hat:
[math] V = P_{u,br} \cos(\theta_{br}) = (52\,kip) \times \cos((45)) = 36.77\,kip [math]
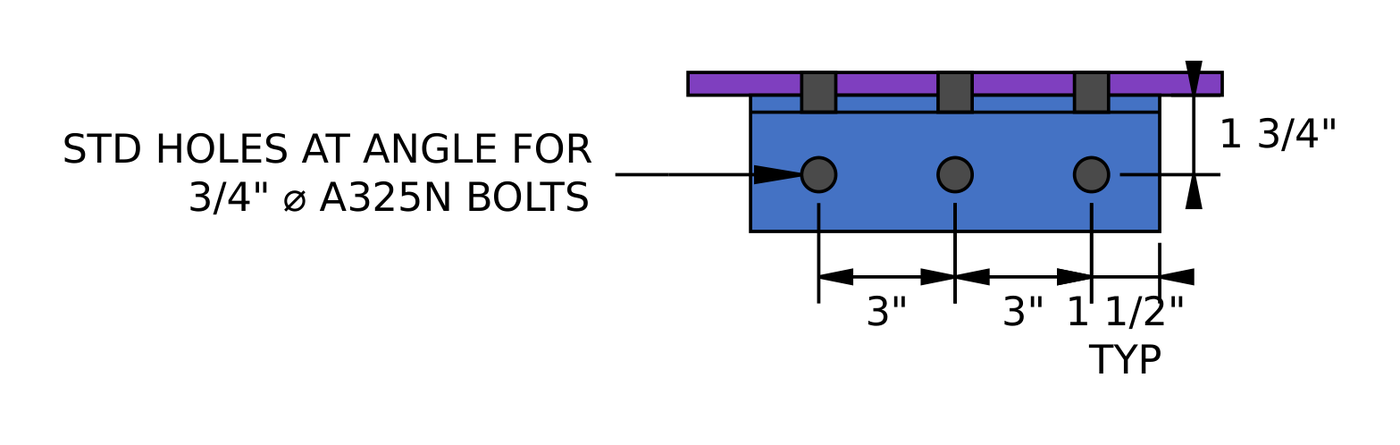
Schnitt A-A am Balken. Der Winkel, Schrauben und Lehren sind die gleichen wie am Träger.
Der Winkel, Schrauben, Löcher und Lehren am Träger sind die gleichen wie am Träger, Daher liefert jede Prüfung, die nur von ihnen abhängt, das gleiche Ergebnis:
| Überprüfen Sie den Balken | Das Gleiche wie | Die SkyCiv Foundation umfasst das Design von isolierten Fundamenten, die den australischen Standards¹ entsprechen | DCR |
|---|---|---|---|
| Konstruktive Durchbildung, Zwickelseite (Winkel horizontale Kante maßgebend) | Schritt 9 | 1.5 im | 0.750 |
| Bolzenscherung, Zwickelseite | Schritt 10 | 53.677 kip | 0.685 |
| Peilung auf den Winkel, Zwickelseite | Schritt 11 | 80.135 kip | 0.459 |
| Effektive Stärke, Zwickelseite | Schritt 13 | 53.677 kip | 0.685 |
| Winkelblockschere, Zwickelseite | Schritt 14 | 61.365 kip | 0.599 |
| Winkelschere, Zwickelseite | Schritt 16 | 62.395 kip | 0.589 |
| Winkelbiegung, Zwickelseite | Schritt 18 | 96.626 kip | 0.381 |
| Interaktion, Zwickelseite | Schritt 19 | 1.0 | 0.394 |
| Detaillierung am Balken | Schritt 20 | 1.75 im | 0.857 |
| Schraubengruppe am Balken befestigen (ICOR, C = 2.35) | Schritt 21 | 42.047 kip | 0.874 |
| Ausrichtung auf den Winkel am Balken | Schritt 22 | 62.773 kip | 0.586 |
| Effektive Stärke des Balkens | Schritt 24 | 42.047 kip | 0.874 |
| Winkelblockschere, Balkenseite | Schritt 25 | 62.895 kip | 0.585 |
| Winkelschere, Balkenseite | Schritt 26 | 62.395 kip | 0.589 |
| Winkelbiegung, Balkenseite | Schritt 27 | 138.04 kip | 0.266 |
| Interaktion, Balkenseite | Schritt 28 | 1.0 | 0.323 |
In den Zwickeldetails an der Seite, zwei Zeilen ändern sich: der Zwickel-Endabstand beträgt 2.875 im (DCR 0.348), und die minimale Winkellänge wird [mathin] h_{2}/2 = 5.875\,in [mathin] (DCR 0.653). Keiner von beiden regiert. Es folgen die Prüfungen, die die Knotenmaße bzw. den Trägersteg betreffen.
Schritt 32: Bolzenlager und Blockschub des Knotenblechs im Balkenwinkel (AISC 360-16 J3.10, J4.3)
Der Abstand des Knotenblechendes am Träger beträgt 2.875 im, Daher befindet sich vor dem Endbolzen mehr Material als am Träger.
[math] l_{c1} = (2.875\,in) – \frac{(0.8125\,in)}{2} = 2.4687\,in [math]
Alle drei Bolzen erreichen noch die 2.4 db Lagerdeckel, die Lagerfestigkeit bleibt also unverändert 131.63 kip (DCR 0.279). Die Blockscherbereiche ändern sich mit dem Endabstand und der 11.75 in Beinlänge:
[math] A_{gv} = (0.5\,in) \times \left[ (2.875\,in) + ((3) – 1) \times (3\,in) \right] = 4.4375\,in^{2} [math]
[math] A_{nv} = t_{gp} \left[ h_{2} – L_{ev,gp} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ (11.75\,in) – (2.875\,in) – ((3) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 3.3438\,in^{2} [math]
Mit [mathin] A_{nt} = 0.53125\,in^{2} [mathin] wie am Träger:
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (65\,ksi) \times (3.3438\,in^{2}) + (1) \times (65\,ksi) \times (0.53125\,in^{2}) \le 0.6 \times (50\,ksi) \times (4.4375\,in^{2}) + (1) \times (65\,ksi) \times (0.53125\,in^{2}) \right) = 123.7\,kip [math]
DCR = 36.77 kip / 123.7 kip = 0.297 < 1.0, in Ordnung
Schritt 33: Zwickel in Scherung entlang des Strahlwinkels (AISC 360-16 J4.2)
Das Zwickelbein entlang des Balkens ist 11.75 in langer Zeit, seine Scherflächen wachsen also mit.
[math] \phi R_{n,sy} = (1) \times 0.6 \times (50\,ksi) \times \left( (11.75\,in) \times (0.5\,in) \right) = 176.25\,kip [math]
[math] A_{nv} = (0.5\,in) \times \left[ (11.75\,in) – (3) \times ((0.8125\,in) + (0.0625\,in)) \right] = 4.5625\,in^{2} \qquad \phi R_{n,sr} = (0.75) \times 0.6 \times (65\,ksi) \times (4.5625\,in^{2}) = 133.45\,kip [math]
DCR = 36.77 kip / 133.45 kip = 0.276 < 1.0, in Ordnung
Schritt 34: Bolzenlagerung am Trägersteg (AISC 360-16 J3.10)
Der Balkensteg ist etwas dicker als der Trägersteg, 0.355 im gegen 0.35 im. Wie in Schritt 23, Jeder Bolzen ist ein Innenbolzen:
[math] \phi R_{n} = (0.75) \times \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.355\,in) \times (65\,ksi) \times (2.35) = 73.205\,kip [math]
DCR = 36.77 kip / 73.205 kip = 0.502 < 1.0, in Ordnung
Pro Bolzen, der Balkensteg gibt 31.151 kip. Das ist immer noch mehr als das 17.892 Kip-Bolzenschere, so bleibt die effektive Festigkeit der Schrauben am Träger erhalten 42.047 kip (DCR 0.874).
Schritt 35: Zwickel beim Biegen am Balken (AISC 360-16 F11.1)
Dies ist die gleiche Prüfung wie bei Step 29, unter Verwendung der Zwickelbreite und der Beinlänge am Balken.
[math] M_{T} = V_{r} \left( o_{2} + b_{2} \right) = (36.77\,kip) \times \left( (1\,in) + (6.5\,in) \right) = 22.981\,kip{\cdot}ft [math]
[math] \phi M_{n} = \frac{\phi\, F_{y,gp}\, t_{gp}\, h_{2}^{2}}{4} = \frac{(0.9) \times (50\,ksi) \times (0.5\,in) \times ((11.75\,in))^{2}}{4} = 64.717\,kip{\cdot}ft [math]
DCR = 22.981 kip-ft / 64.717 kip-ft = 0.355 < 1.0, in Ordnung
Schritt 36: Zwickel beim Knicken am Balken (AISC 360-16 F11.2)
Dies ist die gleiche Prüfung wie bei Step 30. Der Hebelarm läuft nun bis zur Mitte des Trägerschenkels aus, [mathin] o_{2} + b_{2} + h_{1}/2 [mathin], und der Abschnitt ist der 11.75 im Balkenbein.
[math] M_{C} = V_{r} \left( o_{2} + b_{2} + \frac{h_{1}}{2} \right) = (36.77\,kip) \times \left( (1\,in) + (6.5\,in) + \frac{(11\,in)}{2} \right) = 39.834\,kip{\cdot}ft \qquad L_{b} = 13\,in [math]
[math] S_{x} = 11.505\,in^{3},\ Z_{x} = 17.258\,in^{3},\ M_{y} = 47.938\,kip{\cdot}ft,\ M_{p} = 71.908\,kip{\cdot}ft [math]
[math] \frac{L_{b}\, h_{2}}{t_{gp}^{2}} = \frac{(13\,in) \times (11.75\,in)}{((0.5\,in))^{2}} = 611 [math]
[math] M_{cr} = \min\left[ (1) \times \left[ 1.52 – \frac{0.274 \times (611) \times (50\,ksi)}{(29000\,ksi)} \right] \times (47.938\,kip{\cdot}ft),\ (71.908\,kip{\cdot}ft) \right] = 59.029\,kip{\cdot}ft [math]
[math] \phi M_{cr} = (0.9) \times (59.029\,kip{\cdot}ft) = 53.126\,kip{\cdot}ft [math]
DCR = 39.834 kip-ft / 53.126 kip-ft = 0.750 < 1.0, in Ordnung
Der Balkenschenkel ist länger und tiefer als der Trägerschenkel, es knickt also in einem höheren Moment ein, und sein Verhältnis ist niedriger als das 0.893 am Träger.
Zusammenfassung der Schecks
| Design-Check | Nachfrage | Die SkyCiv Foundation umfasst das Design von isolierten Fundamenten, die den australischen Standards¹ entsprechen | DCR | Ergebnis |
|---|---|---|---|---|
| Stützbolzen: Detaillierung | 1.063 im | 1.500 im | 0.709 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Stützbolzen: Schlupf | 52 kip | 64.546 kip | 0.806 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Zwickellager an der Strebe | 52 kip | 323.58 kip | 0.161 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Stützlager | 52 kip | 291.99 kip | 0.178 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Knotenblockscherung an der Strebe | 52 kip | 260.81 kip | 0.199 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Stützblockschere | 52 kip | 238.07 kip | 0.218 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Zwickelspannung (Whitmore) | 52 kip | 350.81 kip | 0.148 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Spannungsriss der Zahnspange | 52 kip | 253.14 kip | 0.205 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Detaillierung, Zwickelseite | 1.125 im | 1.500 im | 0.750 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Abscheren der Schrauben, Zwickelseite | 36.77 kip | 53.677 kip | 0.685 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Peilung auf den Winkel, Zwickelseite | 36.77 kip | 80.135 kip | 0.459 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Lager auf dem Zwickel | 36.77 kip | 131.63 kip | 0.279 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: effektive Kraft, Zwickelseite | 36.77 kip | 53.677 kip | 0.685 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Winkelblockschere, Zwickelseite | 36.77 kip | 61.365 kip | 0.599 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Knotenblockschere | 36.77 kip | 118.22 kip | 0.311 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Winkelschere, Zwickelseite | 36.77 kip | 62.395 kip | 0.589 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Zwickelschere | 36.77 kip | 122.48 kip | 0.300 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Winkelbiegung, Zwickelseite | 36.77 kip | 96.626 kip | 0.381 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Interaktion, Zwickelseite | 0.394 | 1.000 | 0.394 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Detaillierung am Träger | 1.500 im | 1.750 im | 0.857 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Schraubengruppe am Träger befestigen (ICOR) | 36.77 kip | 42.047 kip | 0.874 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Abstützung auf den Winkel am Träger | 36.77 kip | 62.773 kip | 0.586 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Auflage auf dem Trägersteg | 36.77 kip | 72.174 kip | 0.509 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: effektive Festigkeit des Trägers | 36.77 kip | 42.047 kip | 0.874 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Winkelblockschere, Trägerseite | 36.77 kip | 62.895 kip | 0.585 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Winkelschere, Trägerseite | 36.77 kip | 62.395 kip | 0.589 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Winkelbiegung, Trägerseite | 36.77 kip | 138.04 kip | 0.266 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Trägerwinkel: Interaktion, Trägerseite | 0.323 | 1.000 | 0.323 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Knotenblechbiegung am Träger | 23.747 kip-ft | 56.719 kip-ft | 0.419 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Knotenblech knickt am Träger ein | 41.749 kip-ft | 46.766 kip-ft | 0.893 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Abstrahlwinkel: Prüfungen passend zum Trägerwinkel | 36.77 kip | siehe Schritt 31 | 0.874 max | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Abstrahlwinkel: Detaillierung, Zwickelseite | 1.125 im | 1.500 im | 0.750 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Abstrahlwinkel: Lager auf dem Zwickel | 36.77 kip | 131.63 kip | 0.279 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Abstrahlwinkel: Knotenblockschere | 36.77 kip | 123.7 kip | 0.297 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Abstrahlwinkel: Zwickelschere | 36.77 kip | 133.45 kip | 0.276 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Abstrahlwinkel: Auflage auf dem Trägersteg | 36.77 kip | 73.205 kip | 0.502 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Zwickelbiegung am Balken | 22.981 kip-ft | 64.717 kip-ft | 0.355 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
| Zwickel knickt am Balken ein | 39.834 kip-ft | 53.126 kip-ft | 0.750 | Die Hälfte der Wandhöhe von der Unterseite der Basis für den Fall des |
Bei diesem Horizontalstreben-Verbindungsentwurf besteht jede Prüfung bestanden. Die Knickung des Knotens am Träger ist maßgebend 0.893: der Trägerschenkel des Zwickels ist der kürzere von beiden, Es hat also den kleineren Abschnitt und den längeren Hebelarm zur Mitte des anderen Beins. Als nächstes kommen die exzentrischen Bolzengruppen zum Träger und zum Balken 0.874, Anschließend erfolgt ein Durchrutschen der Stützbolzen 0.806.
Was ist zu ändern, wenn eine Prüfung fehlschlägt?
- Zwickel knickt oder verbiegt sich: Verwenden Sie einen dickeren Zwickel, Dadurch wird der Querschnitt erhöht und gleichzeitig der Schlankheitsparameter gesenkt. Es hilft auch, das Bein entlang des Gliedes zu verlängern. Reduzierung der Zwickelbreite, und damit der Hebelarm, Funktioniert dort, wo es die Strebengeometrie zulässt.
- Schrauben Sie die Gruppe an den Träger oder Balken: Fügen Sie dem Winkel eine Schraubenreihe hinzu, oder eine größere Schraube verwenden. Eine kleinere Stärke am Mitgliedsbein verringert die Exzentrizität, muss aber über der Mindeststärke bleiben.
- Verrutschen der Strebenschraube: Verwenden Sie eine Oberfläche der Klasse B (m = 0.5 anstatt 0.3), Fügen Sie eine Schraubenreihe hinzu, oder verwenden Sie Standardlöcher im Zwickel, sofern die Montagetoleranz dies zulässt, was φ auf erhöht 1.00.
- Winkelschere, Blockscherung oder Biegung: Verwenden Sie einen längeren oder dickeren Winkel. Ein längerer Winkel schafft außerdem Platz für eine weitere Schraubenreihe.
- Lager auf einem dünnen Trägersteg: Fügen Sie eine Schraubenreihe hinzu, sodass jede Schraube weniger trägt, oder einen größeren Schraubendurchmesser verwenden.
- Whitmore-Abschnitt oder Blockscherung an der Strebe: Verlängern Sie die Schraubengruppe, um den Whitmore-Abschnitt zu verbreitern, oder einen dickeren Zwickel verwenden.
Häufig gestellte Fragen
Wie wird die Stützkraft zwischen Träger und Träger aufgeteilt??
Der Bericht löst das Problem 52 Kippen Sie die Strebenkraft in zwei Komponenten im Strebenwinkel von 45 Grad. Die Komponente entlang des Trägers geht bis zum Trägerwinkel, und die Komponente entlang des Strahls geht zum Strahlwinkel, 36.77 lass jeden weg. Jeder einzelne Winkel trägt dann seinen Anteil als Scherung entlang seiner eigenen Schraubenlinie. Es gibt keine gleichmäßige Kraftverteilung wie bei einer vertikalen Strebenverbindung.
Warum haben die Strebenbolzen nur eine Gleitebene??
Beide Strebenwinkel liegen flach auf derselben Seite des Knotenblechs, Seite an Seite mit a 6 Zollmaß zwischen ihren Schraubenlinien. Jeder Bolzen geht durch einen Winkelschenkel und das Eckblech, Es gibt also eine einzige Passfläche pro Schraube. Wenn der Zwickel zwischen zwei Winkeln sitzt, wie in vielen vertikalen Klammern, Jeder Bolzen klemmt zwei Flächen und die Rutschfestigkeit verdoppelt sich.
Warum sind die Strebenschrauben rutschkritisch, die Winkelschrauben jedoch nicht??
Der Zwickel hat übergroße Löcher an der Strebe, um dem Aufsteller Platz zu geben, um ihn in der Bucht unterzubringen. AISC 360-16 J3.2 erlaubt übergroße Löcher nur in gleitkritischen Verbindungen. Die Einzelwinkel nutzen kurze Schlitze am Zwickelschenkel, so ausgerichtet, dass die Last über den Schlitz läuft, und J3.2 ermöglicht dies in einer Lagerverbindung. Diese Schrauben sind aus A325N, auf Scherung und Lager geprüft.
Warum wird der einzelne Winkel wie ein gekappter Balken geprüft??
Die Kraft tritt an einer Bolzenlinie in den Winkel ein und verlässt ihn am anderen Schenkel, also ist das Bein zwischen ihnen kurz, tiefer Ausleger. Eine dünne, Bei tiefer Biegung kann sich die Platte seitlich verbiegen. Das Verfahren des AISC-Handbuchs mit doppeltem Balken deckt einen rechteckigen Abschnitt wie diesen ab, daher wird es im Bericht verwendet, wobei das Bolzenmaß die unverspannte Länge und die Winkellänge die Tiefe darstellt.
Warum wird diese Verbindung durch die Knickung des Zwickels bestimmt??
Der Zwickel ist eine 1,5-Zoll-Platte, die sich um die Säule legt, und die Kraft auf jedes Bein wirkt über einen langen Hebelarm auf die Mitte des anderen Beins. Dies führt zu einem großen Moment in der Ebene auf einem Abschnitt mit einer langen freien Kante. Durch Knicken wird die Festigkeit unterhalb des plastischen Moments begrenzt, und der kürzere Trägerschenkel ergibt ein Verhältnis von 0.893.
Warum ist der Schraubengruppenkoeffizient 3 am Zwickelbein aber 2.35 am Mitgliedsbein?
Am Zwickelschenkel sind die Schrauben einreihig mit einer kleinen Exzentrizität, und das AISC-Handbuch lässt Sie eine Exzentrizität vernachlässigen 3 Zoll oder weniger, Der Koeffizient ist also die Anzahl der Schrauben. Auf der Mitgliedsseite erfolgt der Bericht 1.75 Zollmaß als Exzentrizität und führt die Methode des momentanen Rotationszentrums aus, was gibt 2.35.
Wie würde sich dies für AISC ASD anstelle von LRFD ändern??
Die Grenzzustände und Nennfestigkeiten sind gleich. Mit AISC ASD vergleichen Sie die Kräfte auf Betriebsniveau mit der Nennfestigkeit dividiert durch einen Sicherheitsfaktor. Ein Widerstandsfaktor von 0.75 wird zum Sicherheitsfaktor von 2.00, 0.90 wird 1.67, und Slip mit übergroßen Löchern geht aus 0.85 zu 1.76. Die Aufteilung der Strebenkraft zwischen Träger und Träger bleibt unverändert.
Entwerfen Sie kostenlos eine horizontale Strebenverbindung
Jede Zahl auf dieser Seite stammt aus einer Lösung. Wählen Sie die horizontale Aussteifungskonfiguration, Tragen Sie Ihre Mitglieder ein, befestigen, Zwickel, Winkel, Bolzen und Kräfte, und der kostenlose Rechner führt jede dieser Prüfungen in Ihrem Browser aus, ohne dass etwas installiert werden muss.
Das SkyCiv Connection Design-Modul ist die Verbindungsdesign-Software hinter diesem Beispiel. Sie erhalten den vollständigen Berechnungsbericht mit jeder Gleichung und Ihren darin enthaltenen Zahlen, wie die Schritte oben, plus jede Kapazität und DCR, für AISC 360-16 (LRFD und ASD) und AS 4100:2020.
Quellen
- AISC 360-16, Spezifikation für Baustahlgebäude: B4.3, D3 (Tabelle D3.1 Fall 2), F11.1, F11.2 (Gl. F11-2), J3.2, J3.3, J3.4 (Tabelle J3.4), J3.5 (Tabelle J3.5), J3.6 (Gl. J3-1), J3.8 (Gl. J3-4, Tabelle J3.1), J3.10 (Gl. J3-6a, J3-6c), J4.1 (Gl. J4-1, J4-2), J4.2 (Gl. J4-3, J4-4), J4.3 (Gl. J4-5).
- AISC-Stahlkonstruktionshandbuch, 15th Edition: Teil 7 (momentaner Drehpunkt, Gl. 7-1), Teil 9 (Feige. 9-1 Whitmore-Abschnitt, Gl. 9-4, Gl. 9-15), Teil 10 (p. 10-116 Exzentrizität einer einzelnen Reihe, Gl. 10-5), Teil 15 (Tabelle 15-3).
- Entwurf von Stahlverbindungen mit AISC 360-16
- Schrauben im SkyCiv Connection Design
Harold Munalem
Produktmanager, Connection Design
10+ Jahre in der Stahlanschlussbemessung
LinkedIn

