AISC へのシングルアングル接続設計 360 1つの角度を確認することを意味します, 2 つのボルト グループとビームの反力に対するビーム端. 梁側でボルトのせん断をチェックします, アングルとビームウェブのベアリングとティアアウト, ブロックせん断, せん断降伏とアングルの破断, と角度のたわみ. ビームに対処できれば, コーピングされたウェブのブロックせん断もチェックします, せん断と曲げ. サポート側では、桁にボルトで固定された脚のボルトと角度のチェックを繰り返します。, ボルトグループが反力の偏心を担わなければならない場合. 間隔の制限の詳細設定, 公称せん断強度, ゲージ, コープ深さと接続深さは全体に適用されます.
このページは最初から最後まで 1 つの実際の例で動作します: W12x14 ビーム, トップフランジで対応, W18x35 の桁のウェブにフレームを組み込む 20 キップLRFD反応, 単一の L4x3x3/8 アングルを 2 列で通過 3/4 各脚の A325-N ボルト. デザインはAISCへ 360-16 およびAISCマニュアル第15版. すべての方程式は数値とともに書き出されます, AISC 計算シートと同じ順序で、 SkyCiv接続設計 モジュールはこの接続用に生成します.
シングルアングル接続とは?
シングルアングル接続は、ビームウェブの片側にある 1 つのスチールアングルです。, 片足をボルトで固定した状態 (または溶接) もう一方の脚はウェブに固定され、支持部材にボルトで固定されています。. ビームの端部せん断を伝達し、AISC では単純な接続として分類されます。 360-16 B3.4, そのため、モーメントに抵抗するのではなく屈曲するように角度が詳細に設定されています.
それは せん断接続 軽い反応に使用される, ビームウェブの片側のみに到達できる場所, 別の部材の隣の桁ウェブに組み立てられる梁など. 角度が一つしかないので, 梁側のボルトは単一のせん断状態にあり、荷重は梁ウェブの片側のサポートに達します。, したがって、サポートボルトはその偏心を持たなければなりません. 同じジョブの他のオプションは次のとおりです。 ダブルアングル接続, の 単板 (シアータブ) 繋がり そして剪断機 エンドプレート接続. この例は、次の場所で直接確認できます。 シングルアングル接続計算機.
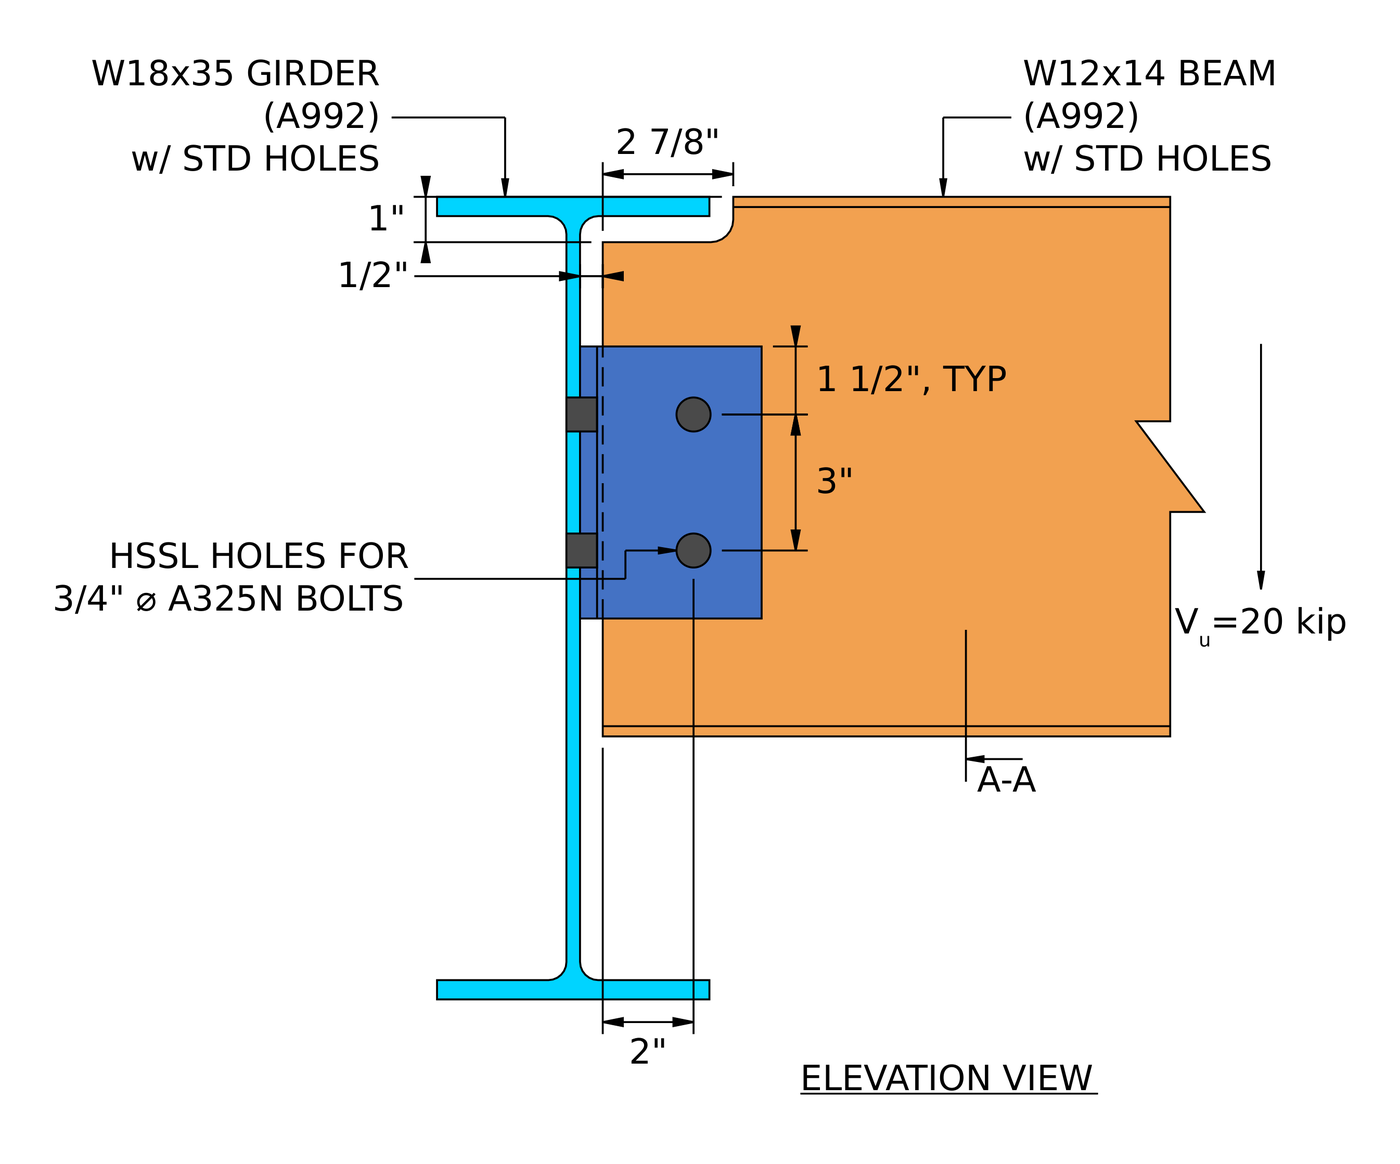
接続例の立面図. ビームは対処されています 2 7/8 長い間そして 1 上部を深く押し込み、桁フランジをクリアします, と 1/2 梁端と桁ウェブの間の隙間.
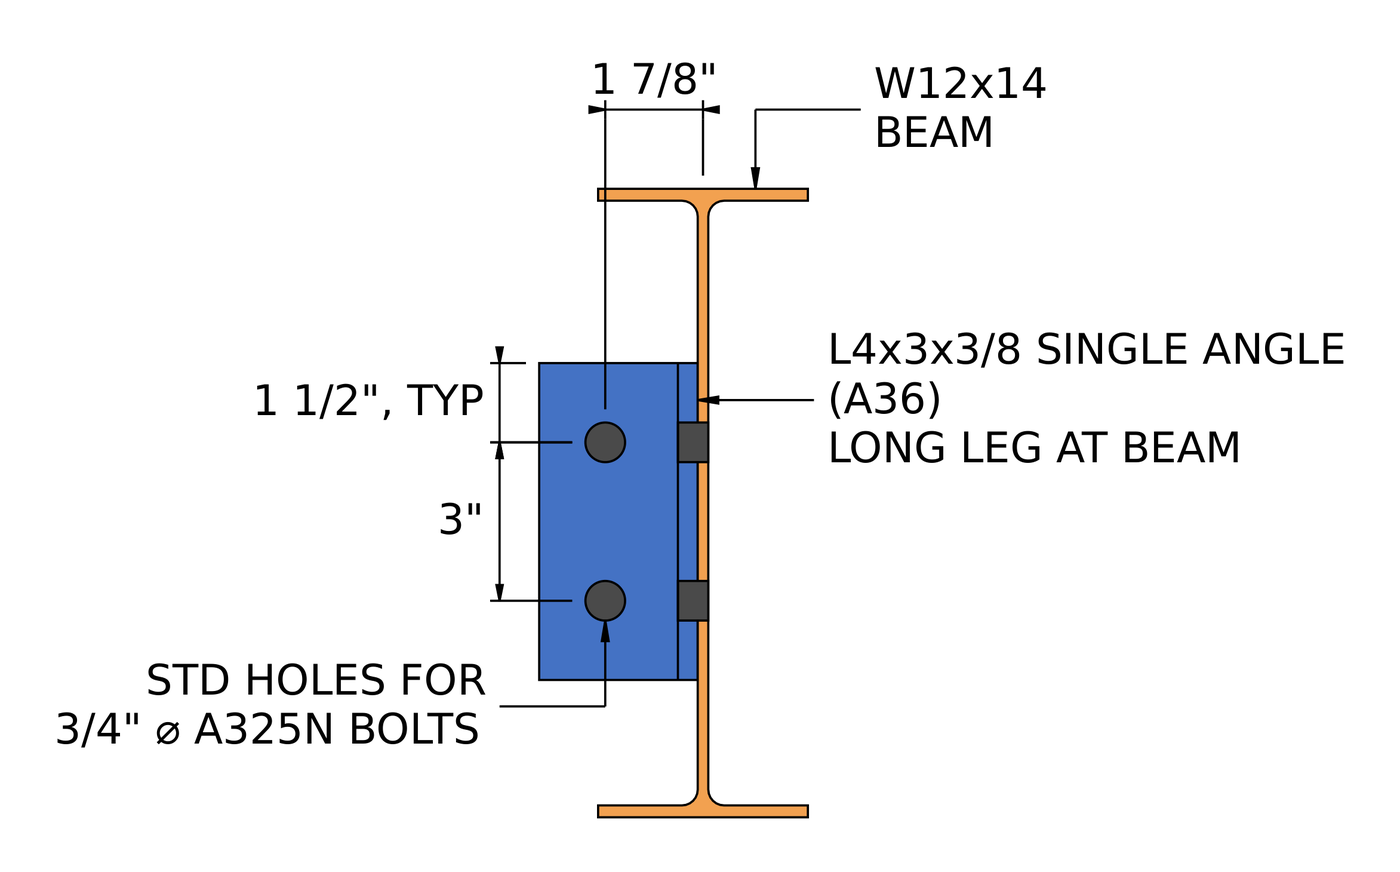
セクションA-A. 長い脚はビームウェブにボルトで固定されています, そしてその 3 突出した脚は桁ウェブにボルトで固定されています.
シングルアングル接続をどのように設計するか? 手順の概要
- 梁側のディテール制限を確認してください: 間隔, エッジ距離, 深さ, ゲージ, 対処する.
- シングルシアーでの梁側ボルト群の確認.
- ボルトのベアリングとビーム側のアングルの破れを確認してください。.
- ボルトのベアリングとビームウェブの破れを確認してください.
- コンバインシャー, ビーム側のボルトごとのベアリングとティアアウト.
- ビーム側のアングルのブロックせん断を確認します.
- ビーム側のアングルのせん断降伏とせん断破断を確認します。.
- 二重対処手順を使用してビーム側の角度のたわみをチェックします.
- ビーム側での角度のせん断とモーメントの相互作用を確認します。.
- コーピングビームウェブのブロックせん断をチェックします.
- コープビームのせん断降伏とせん断破断を確認します.
- コーピングビームのたわみをチェックする.
- サポート側の詳細制限を確認する.
- ICORでサポート側ボルト群の偏心を確認.
- ボルトのベアリングとサポート側の角度の破れを確認してください.
- 桁ウェブ上のボルトベアリングを確認してください.
- コンバインシャー, サポート側のボルトごとのベアリングとティアアウト.
- サポート側アングルのブロックせん断を確認する.
- 支持側アングルのせん断降伏とせん断破断を確認する.
- 二重対処手順を使用してサポート側の角度のたわみをチェックします.
- サポート側の角度のせん断とモーメントの相互作用を確認します.
この例の設計入力
設計コードはAISCです 360-16 LRFD. セクションのプロパティは AISC マニュアルからのものです.
| アイテム | シンボル | 値 |
|---|---|---|
| 因数分解垂直せん断 | [mathin] V_{u} [mathin] | 20 キップ |
| ビーム | W12x14, A992 | |
| ビーム深さ | [mathin] d_{bm} [mathin] | 11.9 に |
| ビームウェブの厚さ | [mathin] t_{wb} [mathin] | 0.2 に |
| ビームフランジ幅 / 厚さ | [mathin] b_{fb},\ t_{fb} [mathin] | 3.97 に / 0.225 に |
| ビームエリア | [mathin] A_{bm} [mathin] | 4.16 平方インチ |
| ビーム収量 / 引張応力 | [mathin] F_{yb},\ F_{ub} [mathin] | 50 KSI / 65 KSI |
| トップコープの長さ / 深さ | [mathin] L_{ct},\ D_{ct} [mathin] | 2.875 に / 1 に |
| 桁 | 幅18×35, A992 | |
| 桁深さ / ウェブの厚さ | [mathin] d_{sup},\ t_{ws} [mathin] | 17.7 に / 0.3 に |
| 桁フランジ幅 / 厚さ | [mathin] b_{fs},\ t_{fs} [mathin] | 6 に / 0.425 に |
| 桁部 | [mathin] A_{sup} [mathin] | 10.3 平方インチ |
| 桁降伏量 / 引張応力 | [mathin] F_{ys},\ F_{us} [mathin] | 50 KSI / 65 KSI |
| 弾性率 | [mathin] E [mathin] | 29000 KSI |
| アイテム | シンボル | 値 |
|---|---|---|
| 角度 | L4x3x3/8, A36, 梁にある長い脚 | |
| 角度の深さ | [mathin] d_{a} [mathin] | 6 に |
| 角の厚さ | [mathin] t_{a} [mathin] | 0.375 に |
| 梁部の脚幅 / サポート中 | [mathin] b_{a,NSL},\ b_{a,OSL} [mathin] | 4 に / 3 に |
| 角度降伏 / 引張応力 | [mathin] F_{ya},\ F_{ua} [mathin] | 36 KSI / 58 KSI |
| ボルト (両側) | 3/4 A325-Nで | |
| ボルト径 | [mathin] d_{b} [mathin] | 0.75 に |
| ボルトの公称張力 / せん断応力 | [mathin] F_{nt},\ F_{nv} [mathin] | 90 KSI / 54 KSI |
| せん断面, 梁側 / サポート側 | [mathin] N_{s} [mathin] | 1 / 1 |
| ビーム側面の穴 (角度 / ビーム) | 短溝横型 (HSSL) / 材料リストを開くには (STD) | |
| サポート側の穴 (角度 / 桁) | 標準 (STD) / 材料リストを開くには (STD) |
| ジオメトリ | シンボル | 梁側 | サポート側 |
|---|---|---|---|
| ボルト列 / 行間隔 | [mathin] n_{r},\ s_{r} [mathin] | 2 / 3 に | 2 / 3 に |
| ボルト柱 / 列間隔 | [mathin] n_{c},\ s_{c} [mathin] | 1 / 0 に | 1 / 0 に |
| ゲージ | [mathin] g [mathin] | 2.5 に | 1.75 に |
| 角度上の垂直エッジ距離 | [mathin] L_{ev,a} [mathin] | 1.5 に | 1.5 に |
| 角度上の水平エッジ距離 | [mathin] L_{eh,a} [mathin] | 1.5 に | 1.25 に |
| ビームウェブでの垂直エッジ距離 | [mathin] L_{ev,bm} [mathin] | 3.575 に | |
| ボルトの偏心量 | [mathin] e [mathin] | 2.5 に | 1.85 に |
| 桁までの梁ウェブクリアランス | [mathin] clr [mathin] | 0.5 に |
ステップ 1: 梁側の詳細制限 (AISC 360-16 J3.3, J3.4, J3.5)
強度チェックの前に, ボルトのレイアウトは構築可能であり、強度方程式の背後にある仮定と一致する必要があります。. ボルトが近すぎると穴の間が裂ける, 近すぎるエッジが破れてしまう, 角度が短すぎるか深すぎると、接続の回転方法が変わります。. コープは桁のフランジを越えるのに十分な深さが必要です.
のために 3/4 ボルトの最小間隔は [mathin] 2\tfrac{2}{3} d_{b} = 2\,in [mathin] (J3.3) 最小エッジ距離は 1 に (表 J3.4). 梁側脚には横長の短穴が開いています, アングルの水平エッジ距離はスロットの端を横切って測定されます。, したがって、テーブル J3.5 の増分は 1/8 短いスロットの場合、最小値は次のようになります。 1.125 に. ビームウェブ上の水平エッジ距離は、ゲージからクリアランスを引いたものです。, [mathin] 2.5\,in – 0.5\,in = 2\,in [mathin]. 角度はビームの T 寸法の少なくとも半分の深さでなければなりません, ビームの端を支えるのに十分な剛性があるため、, ビームウェブが取り込める深さよりも深くならないようにする. ビーム側脚のボルトゲージには、ボルトが入って締められるスペースを残す必要があります。.
| ディテールの限界 | リミット (に) | 実際 (に) | DCR | 結果 |
|---|---|---|---|---|
| 最小ボルト列間隔 | 2.000 | 3.000 | 0.667 | 合格 |
| 最大ボルト列間隔 | 6.000 | 3.000 | 0.500 | 合格 |
| 角度の最小垂直エッジ距離 | 1.000 | 1.500 | 0.667 | 合格 |
| 角度の最小水平エッジ距離 | 1.125 | 1.500 | 0.750 | 合格 |
| ビームの最小垂直エッジ距離 | 1.000 | 3.575 | 0.280 | 合格 |
| ビームの最小水平エッジ距離 | 1.000 | 2.000 | 0.500 | 合格 |
| 最小接続深さ | 5.188 | 6.000 | 0.865 | 合格 |
| 最大接続深さ | 10.000 | 6.000 | 0.600 | 合格 |
| シングルアングルの最小ボルトゲージ | 1.500 | 2.500 | 0.600 | 合格 |
| 最小トップコープ深さ | 0.750 | 1.000 | 0.750 | 合格 |
最小制限の場合、比率は実際の制限値を超えます, そして最大値の場合、それは実際の制限を超えています. 支配的な行は最小接続深さです, 半分 10 3/8 W12x14のT寸法で:
[math] DCR = \frac{d}{c} = \frac{(5.1875)}{(6)} = 0.86458 [math]
DCR = 0.865 < 1.0, わかった
ステップ 2: ビーム側のボルト群せん断 (AISC 360-16 J3.6)
各梁側ボルトはアングルと梁ウェブのみを通過します, したがって、せん断面が 1 つあります. 2 本のボルトはそれらの間で完全な反力を伝達する必要があります.
ボルトグループ係数
梁側ボルトラインは 2.5 角のかかとから, しかし、偏心はここでは無視されます. AISCマニュアルページ 10-116 これにより、以下の偏心を持つボルトの垂直方向の 1 列が可能になります。 3 に, したがって、ボルト グループ係数は単にボルトの数です。:
[math] C = 2 [math]
ボルトグループの強度
どこ [mathin] \phi = 0.75 [mathin], [mathin] d_{b} = 0.75\,in [mathin], [mathin] F_{nv} = 54\,ksi [mathin] ネジ付き A325-N ボルト用, [mathin] N_{s} = 1 [mathin] そして [mathin] h_{f} = 1 [mathin] 充填剤がないので (J5.2(a)):
[math] \phi R_{n} = \phi\, F_{nv}\, \frac{\pi}{4} \left( d_{b} \right)^{2} N_{s}\, C\, h_{f} [math]
[math] \phi R_{n} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times \left( (0.75\,in) \right)^{2} \times (1) \times (2) \times (1) [math]
[math] \phi R_{n} = 35.785\,kip [math]
DCR = 20 キップ / 35.785 キップ = 0.559 < 1.0, わかった
ステップ 3: ビーム側の単一アングルのボルトベアリングとティアアウト (AISC 360-16 J3.10)
ビーム側の各ボルトは、角度の穴の端を押します。. 穴の部分で角度が変形する (ベアリング, 上限がある 2.4 公称せん断強度) または、ストリップを次の穴またはその下端まで引き裂きます。 (引き裂く, 1.2 公称せん断強度). ビームがボルトをアングル上に押し下げます, それで下のボルトは, アングルの下端に最も近い, 弱いのは.
穴は水平に走る短いスロットであり、荷重は垂直です, 荷重方向の穴寸法が基準となりますので、 [mathin] d_{h} = 0.8125\,in [mathin]. エッジボルトのクリア距離, と [mathin] L_{ev,a} = 1.5\,in [mathin]:
[math] l_{c1} = L_{ev,a} – \frac{d_{h}}{2} = (1.5\,in) – \frac{(0.8125\,in)}{2} = 1.0938\,in [math]
ボルト間の明確な距離, と [mathin] s_{r} = 3\,in [mathin]:
[math] l_{c2} = s_{r} – d_{h} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
どこ [mathin] t_{a} = 0.375\,in [mathin], [mathin] F_{ua} = 58\,ksi [mathin], [mathin] C = 2 [mathin] そして [mathin] n_{r} = 2 [mathin]:
[math] \phi R_{n} = \phi \left[ \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{a} F_{ua} + \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{a} F_{ua} \left( n_{r} – 1 \right) \right] \left( \frac{C}{n_{r}} \right) [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) \times \left( (2) – 1 \right) \right] \times \left( \frac{(2)}{(2)} \right) [math]
[math] \phi R_{n} = 50.773\,kip [math]
DCR = 20 キップ / 50.773 キップ = 0.394 < 1.0, わかった
ティアアウトはエッジボルトを管理します, なぜなら 1.2 lc1 は以下です 2.4 db. もう一方のボルトはベアリングによって制限されています.
ステップ 4: ビームウェブ上のボルトベアリングとティアアウト (AISC 360-16 J3.10)
同じチェックがビームウェブにも適用されます. ここで、ウェブはアングルによって保持されたボルトに抗して下降します。, ボルトがウェブ穴の上部にかかるようにします, エッジボルトが一番上です, 3.575 コープの切り口の下にある.
トップボルトのクリア距離, と [mathin] L_{ev,bm} = 3.575\,in [mathin] そして [mathin] d_{h} = 0.8125\,in [mathin]:
[math] l_{c1} = L_{ev,bm} – \frac{d_{h}}{2} = (3.575\,in) – \frac{(0.8125\,in)}{2} = 3.1688\,in [math]
[math] l_{c2} = s_{r} – d_{h} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
どこ [mathin] t_{wb} = 0.2\,in [mathin], [mathin] F_{ub} = 65\,ksi [mathin], [mathin] C = 2 [mathin] そして [mathin] n_{r} = 2 [mathin]:
[math] \phi R_{n} = \phi \left[ \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{wb} F_{ub} + \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{wb} F_{ub} \left( n_{r} – 1 \right) \right] \left( \frac{C}{n_{r}} \right) [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (3.1688\,in),\, 2.4 \times (0.75\,in)\right) \times (0.2\,in) \times (65\,ksi) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.2\,in) \times (65\,ksi) \times \left( (2) – 1 \right) \right] \times \left( \frac{(2)}{(2)} \right) [math]
[math] \phi R_{n} = 35.1\,kip [math]
DCR = 20 キップ / 35.1 キップ = 0.570 < 1.0, わかった
両方のボルトはベアリングによってキャップされています 2.4 db, コープの下のエッジ距離が長いため、ティアアウトがプレーできなくなります。. の 0.2 ウェブではより薄いです 3/8 角度で, したがって、それはビーム側の弱い層です.
ステップ 5: 梁側ボルト群の実効強度 (AISC 360-16 J3.6 解説)
ボルトシャー, ベアリングとティアアウトは実際には個別のチェックではありません. 各ボルトは、通過するすべての層で、せん断強度と耐力または引き裂き強度を最小限に抑えます。, グループの強度はボルトごとの値の合計です。.
1 つのシャーにおける 1 本のボルトの強度:
[math] \phi r_{v} = \phi\, F_{nv}\, \frac{\pi}{4} \left( d_{b} \right)^{2} N_{s}\, h_{f} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times \left( (0.75\,in) \right)^{2} \times (1) \times (1) = 17.892\,kip [math]
アングルの1本のボルトのベアリングと引き抜き, エッジボルトとインナーボルト用:
[math] \phi r_{n1e} = \phi\, \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{a} F_{ua} = (0.75) \times \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) = 21.41\,kip [math]
[math] \phi r_{n1i} = \phi\, \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{a} F_{ua} = (0.75) \times \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) = 29.363\,kip [math]
ビームウェブ上の 1 本のボルトのベアリングと引き抜き, エッジボルトとインナーボルト用:
[math] \phi r_{n2e} = \phi\, \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{wb} F_{ub} = (0.75) \times \min\left(1.2 \times (3.1688\,in),\, 2.4 \times (0.75\,in)\right) \times (0.2\,in) \times (65\,ksi) = 17.55\,kip [math]
[math] \phi r_{n2i} = \phi\, \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{wb} F_{ub} = (0.75) \times \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.2\,in) \times (65\,ksi) = 17.55\,kip [math]
ボルトには上から順に番号が付けられています. ボルト 1 はビームウェブのエッジボルトとアングルの内側ボルトです; 公称せん断強度 2 アングルのエッジボルトです:
[math] \phi r_{eff,1} = \min\left( \phi r_{v},\, \phi r_{n1i},\, \phi r_{n2e} \right) = \min\left( (17.892\,kip),\, (29.363\,kip),\, (17.55\,kip) \right) = 17.55\,kip [math]
[math] \phi r_{eff,2} = \min\left( \phi r_{v},\, \phi r_{n1e},\, \phi r_{n2i} \right) = \min\left( (17.892\,kip),\, (21.41\,kip),\, (17.55\,kip) \right) = 17.55\,kip [math]
| ボルト | ボルトシャー (キップ) | ベアリング / 引き裂く, 単一角度 (キップ) | ベアリング / 引き裂く, ビームウェブ (キップ) | 有効強度 (キップ) |
|---|---|---|---|---|
| 1 | 17.89 | 29.36 | 17.55 | 17.55 |
| 2 | 17.89 | 21.41 | 17.55 | 17.55 |
[math] \sum \phi r_{eff} = n_{1}\, \phi r_{eff,1} + n_{2}\, \phi r_{eff,2} = (1) \times (17.55\,kip) + (1) \times (17.55\,kip) = 35.1\,kip [math]
[math] \phi R_{n,eff} = \left( \frac{C}{n_{r}} \right) \sum \phi r_{eff} = \left( \frac{(2)}{(2)} \right) \times (35.1\,kip) = 35.1\,kip [math]
DCR = 20 キップ / 35.1 キップ = 0.570 < 1.0, わかった
ビームウェブ上のベアリングが両方のボルトを制御します, ボルトシャーだけですが 2% より高い. 同じ接続を実行できます。 無料の接続設計計算機 3 番目のボルト列を試して、比率がどのように変化するかを確認します。.
ステップ 6: 梁側の単一角のせん断をブロック (AISC 360-16 J4.3)
アングルのブロックがボルトラインに沿って引き裂かれる可能性があります: 穴のラインを切り落とします, アングルの自由端まで張力を加えます. ボルト1本柱のL型ブロックです。.
張力のあるネットエリア. 張力面は水平に走る, スロットに沿って, したがって、スロットの長さを使用します [mathin] d_{h} = 1\,in [mathin], と [mathin] t_{a} = 0.375\,in [mathin], [mathin] n_{c} = 1 [mathin], [mathin] s_{c} = 0\,in [mathin] そして [mathin] L_{eh,a} = 1.5\,in [mathin]. 各穴が追加されます 1/16 パンチ時にダメージを受ける (B4.3):
[math] A_{nt} = t_{a} \left[ (n_{c}-1)\, s_{c} + L_{eh,a} – (n_{c} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] [math]
[math] A_{nt} = (0.375\,in) \times \left[ ((1)-1) \times (0\,in) + (1.5\,in) – ((1) – 0.5) \times ((1\,in) + (0.0625\,in)) \right] = 0.36328\,in^{2} [math]
せん断面積の総面積と正味面積. せん断面は垂直に走る, スロット全体で, それでそれは使用します [mathin] d_{h} = 0.8125\,in [mathin]:
[math] A_{gv} = t_{a} \left[ L_{ev,a} + (n_{r}-1)\, s_{r} \right] = (0.375\,in) \times \left[ (1.5\,in) + ((2)-1) \times (3\,in) \right] = 1.6875\,in^{2} [math]
[math] A_{nv} = t_{a} \left[ d_{a} – L_{ev,a} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] [math]
[math] A_{nv} = (0.375\,in) \times \left[ (6\,in) – (1.5\,in) – ((2) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 1.1953\,in^{2} [math]
ブロックせん断強度, と [mathin] U_{bs} = 1 [mathin] 均一な張力を得るために, [mathin] F_{ua} = 58\,ksi [mathin], [mathin] F_{ya} = 36\,ksi [mathin] そして [mathin] \phi = 0.75 [mathin]:
[math] \phi R_{n} = \phi \left( 0.6\, F_{ua} A_{nv} + U_{bs} F_{ua} A_{nt} \le 0.6\, F_{ya} A_{gv} + U_{bs} F_{ua} A_{nt} \right) [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (58\,ksi) \times (1.1953\,in^{2}) + (1) \times (58\,ksi) \times (0.36328\,in^{2}) \le 0.6 \times (36\,ksi) \times (1.6875\,in^{2}) + (1) \times (58\,ksi) \times (0.36328\,in^{2}) \right) [math]
[math] \phi R_{n} = 43.14\,kip [math]
DCR = 20 キップ / 43.14 キップ = 0.464 < 1.0, わかった
方程式のせん断降伏側が支配します. A36 は降伏対引張比が低い, したがって、正味せん断面が破断する前に総せん断面が降伏します。.
ステップ 7: ビーム側の単一アングルのせん断降伏とせん断破壊 (AISC 360-16 J4.2)
反力全体が垂直せん断としてアングル脚を通って伝わります。. 総断面は譲歩してはなりません, ボルト穴を通るネット部分が破裂してはなりません.
せん断降伏 (Eq. J4-3)
[math] A_{gv} = d_{a}\, t_{a} = (6\,in) \times (0.375\,in) = 2.25\,in^{2} [math]
[math] \phi R_{n,sy} = \phi\, 0.6\, F_{ya} A_{gv} = (1) \times 0.6 \times (36\,ksi) \times (2.25\,in^{2}) = 48.6\,kip [math]
せん断破壊 (Eq. J4-4)
[math] A_{nv} = t_{a} \left[ d_{a} – n_{r}\left( d_{h} + 0.0625\,in \right) \right] = (0.375\,in) \times \left[ (6\,in) – (2) \times ((0.8125\,in) + (0.0625\,in)) \right] = 1.5938\,in^{2} [math]
[math] \phi R_{n,sr} = \phi\, 0.6\, F_{ua} A_{nv} = (0.75) \times 0.6 \times (58\,ksi) \times (1.5938\,in^{2}) = 41.597\,kip [math]
[math] \phi R_{n} = \min\left( \phi R_{n,sy},\, \phi R_{n,sr} \right) = \min\left( (48.6\,kip),\, (41.597\,kip) \right) = 41.597\,kip [math]
DCR = 20 キップ / 41.597 キップ = 0.481 < 1.0, わかった
ステップ 8: 梁側の単一角のたわみ, 二重に対処された手順 (AISC 360-16 F11.2)
反力はビーム側のボルトラインからアングルのヒールまで伝わります。, そのため、脚は曲げる際に短いカンチレバー プレートとして機能します。. 深い, 細い脚は曲がる前に横に曲がってしまう可能性があります. AISC マニュアルでは、両方のフランジで対応する梁の手順でこれを処理します。, フランジを切り取った梁の巣のように脚を扱う. ブレースなしの長さはビーム側ゲージです, [mathin] L_{b} = 2.5\,in [mathin]. 脚のボルト穴からの曲げ破断もチェックされます。.
範囲チェック
どこ [mathin] E = 29000\,ksi [mathin], [mathin] F_{ya} = 36\,ksi [mathin], [mathin] d_{a} = 6\,in [mathin] そして [mathin] t_{a} = 0.375\,in [mathin]:
[math] \frac{L_{b} d}{t^{2}} = \frac{(2.5\,in) \times (6\,in)}{(0.375\,in)^{2}} = 106.67 [math]
[math] \frac{0.08 E}{F_{y}} = \frac{0.08 \times (29000\,ksi)}{(36\,ksi)} = 64.444 \qquad \frac{1.9 E}{F_{y}} = \frac{1.9 \times (29000\,ksi)}{(36\,ksi)} = 1530.6 [math]
そう [mathin] \frac{0.08E}{F_{y}} \lt \frac{L_{b} d}{t^{2}} \le \frac{1.9E}{F_{y}} [mathin], と等価. F11-2が適用されます.
アングル脚の断面係数
[math] Z = \frac{t_{a} \left( d_{a} \right)^{2}}{4} = \frac{(0.375\,in) \times ((6\,in))^{2}}{4} = 3.375\,in^{3} [math]
[math] S = \frac{t_{a} \left( d_{a} \right)^{2}}{6} = \frac{(0.375\,in) \times ((6\,in))^{2}}{6} = 2.25\,in^{3} [math]
横ねじり座屈修正係数 (AISC マニュアル Eq. 9-15)
角度に対応なし, [mathin] d_{ct} = 0\,in [mathin]:
[math] C_{b} = \left[ 3 + \ln\left( \frac{L_{b}}{d_{a}} \right) \right] \left( 1 – \frac{d_{ct}}{d_{a}} \right) \ge 1.84 [math]
[math] C_{b} = \left[ 3 + \ln\left( \frac{(2.5\,in)}{(6\,in)} \right) \right] \times \left( 1 – \frac{(0\,in)}{(6\,in)} \right) \ge 1.84 [math]
[math] C_{b} = 2.1245 [math]
曲げ降伏強度と座屈強度
と [mathin] \phi = 0.9 [mathin]:
[math] \phi M_{n} = \phi \left[ C_{b} \left[ 1.52 – 0.274 \left( \frac{L_{b} d}{t^{2}} \right) \left( \frac{F_{ya}}{E} \right) \right] F_{ya} S \le F_{ya} Z \right] [math]
[math] \phi M_{n} = (0.9) \times \left[ (2.1245) \times \left[ 1.52 – 0.274 \times ((106.67)) \times \left( \frac{(36\,ksi)}{(29000\,ksi)} \right) \right] \times (36\,ksi) \times (2.25\,in^{3}) \le (36\,ksi) \times (3.375\,in^{3}) \right] [math]
[math] \phi M_{n} = 9.1125\,kip\text{-}ft \;(109.35\,kip\text{-}in) [math]
プラスチックモーメントキャップ [mathin] F_{ya} Z [mathin] 統治する, この深さと厚さでは脚が座屈しにくいです。. 等価せん断耐力は、:
[math] \phi V_{n,y} = \frac{\phi M_{n}}{L_{b}} = \frac{(9.1125\,kip\text{-}ft)}{(2.5\,in)} = 43.74\,kip [math]
曲げ破断 (AISC マニュアル部分 15 テーブル 15-3, 部 9 Eq. 9-4)
ネットプラスチック断面係数によりボルト穴が除去されます。, と [mathin] d_{h} = 0.8125\,in [mathin] そして [mathin] s_{r} = 3\,in [mathin]. 行数が偶数の場合、最後の項はゼロになります。:
[math] Z_{net} = \frac{t_{a} \left( d_{a} \right)^{2}}{4} – t_{a} \left( d_{h} + 0.0625\,in \right) s_{r} \left\lfloor \frac{n_{r}^{2}}{4} \right\rfloor – \left[ n_{r}\ \text{odd} \right] \frac{t_{a} \left( d_{h} + 0.0625\,in \right)^{2}}{4} [math]
[math] Z_{net} = \frac{(0.375\,in) \times ((6\,in))^{2}}{4} – (0.375\,in) \times ((0.8125\,in) + (0.0625\,in)) \times (3\,in) \times \left\lfloor \frac{(2)^{2}}{4} \right\rfloor – \left[ (2)\ \text{odd} \right] \times \frac{(0.375\,in) \times ((0.8125\,in) + (0.0625\,in))^{2}}{4} = 2.3906\,in^{3} [math]
[math] \phi M_{n} = \phi\, F_{ua} Z_{net} = (0.75) \times (58\,ksi) \times (2.3906\,in^{3}) = 8.666\,kip\text{-}ft [math]
[math] \phi V_{n,r} = \frac{\phi M_{n}}{L_{b}} = \frac{(8.666\,kip\text{-}ft)}{(2.5\,in)} = 41.597\,kip [math]
曲げ耐力の管理
[math] \phi V_{n} = \min\left( \phi V_{n,y},\, \phi V_{n,r} \right) = \min\left( (43.74\,kip),\, (41.597\,kip) \right) = 41.597\,kip [math]
DCR = 20 キップ / 41.597 キップ = 0.481 < 1.0, わかった
曲げ破断が支配する. たまたま同じものを与える 41.597 ステップでのせん断破壊としてのキップ 7.
ステップ 9: ビーム側の単一角度のせん断とモーメントの相互作用 (AISC マニュアル Eq. 10-5)
アングルレッグは同じセクションにせん断と曲げを同時に加えます。, したがって、この 2 つを一緒にチェックする必要があります. マニュアルでは、せん断降伏強度と曲げ強度の間の循環相互作用を使用しています。.
角度のモーメントは、反作用とブレースなしの長さの積です。, と [mathin] V_{r} = 20\,kip [mathin] そして [mathin] L_{b} = 2.5\,in [mathin]:
[math] M_{r} = V_{r}\, L_{b} = (20\,kip) \times (2.5\,in) = 4.1667\,kip\text{-}ft [math]
と [mathin] \phi V_{n} = 48.6\,kip [mathin] ステップのせん断降伏から 7 そして [mathin] \phi M_{n} = 9.1125\,kip\text{-}ft [mathin] ステップから 8:
[math] I_{nt} = \left( \frac{V_{r}}{\phi V_{n}} \right)^{2} + \left( \frac{M_{r}}{\phi M_{n}} \right)^{2} [math]
[math] I_{nt} = \left( \frac{(20\,kip)}{(48.6\,kip)} \right)^{2} + \left( \frac{(4.1667\,kip\text{-}ft)}{(9.1125\,kip\text{-}ft)} \right)^{2} = 0.37843 [math]
DCR = 0.37843 / 1.0 = 0.378 < 1.0, わかった
ステップ 10: コーピングビームウェブのブロックせん断 (AISC 360-16 J4.3)
トップコープは接続部のビームの上部フランジを取り除きます, ウェブのブロックがボルトのラインに沿って引き裂かれる可能性があります: 穴のラインをコープの切断端まで剪断します。, ビームの端まで張力を加えます.
張力のあるネットエリア, と [mathin] t_{wb} = 0.2\,in [mathin], [mathin] L_{eh,bm} = 2\,in [mathin] そして標準の穴 [mathin] d_{h} = 0.8125\,in [mathin]:
[math] A_{nt} = t_{wb} \left[ (n_{c}-1)\, s_{c} + L_{eh,bm} – (n_{c} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] [math]
[math] A_{nt} = (0.2\,in) \times \left[ ((1)-1) \times (0\,in) + (2\,in) – ((1) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 0.3125\,in^{2} [math]
総せん断面積, コープエッジから下のボルトまで, と [mathin] L_{ev,bm} = 3.575\,in [mathin]:
[math] A_{gv} = t_{wb} \left[ L_{ev,bm} + (n_{r}-1)\, s_{r} \right] = (0.2\,in) \times \left[ (3.575\,in) + ((2)-1) \times (3\,in) \right] = 1.315\,in^{2} [math]
せん断時の正味面積. レポートは深さの用語でそれを書いています [mathin] d_{coped} = 10.15\,in [mathin]; ブラケット [mathin] d_{coped} – L_{ev,bm} = 6.575\,in [mathin] せん断面の長さは総面積と同じです:
[math] A_{nv} = t_{wb} \left[ d_{coped} – L_{ev,bm} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] [math]
[math] A_{nv} = (0.2\,in) \times \left[ (10.15\,in) – (3.575\,in) – ((2) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 1.0525\,in^{2} [math]
と [mathin] F_{ub} = 65\,ksi [mathin], [mathin] F_{yb} = 50\,ksi [mathin], [mathin] U_{bs} = 1 [mathin] そして [mathin] \phi = 0.75 [mathin]:
[math] \phi R_{n} = \phi \left( 0.6\, F_{ub} A_{nv} + U_{bs} F_{ub} A_{nt} \le 0.6\, F_{yb} A_{gv} + U_{bs} F_{ub} A_{nt} \right) [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (65\,ksi) \times (1.0525\,in^{2}) + (1) \times (65\,ksi) \times (0.3125\,in^{2}) \le 0.6 \times (50\,ksi) \times (1.315\,in^{2}) + (1) \times (65\,ksi) \times (0.3125\,in^{2}) \right) [math]
[math] \phi R_{n} = 44.822\,kip [math]
DCR = 20 キップ / 44.822 キップ = 0.446 < 1.0, わかった
ステップ 11: コープビームのせん断降伏とせん断破壊 (AISC 360-16 J4.2)
コープで, 完全な反応は、カットの下に残されたウェブを通過します。, 上部フランジなし. 縮小されたウェブの総面積でのせん断降伏とボルト穴を通るせん断破断がチェックされます。.
残っているウェブの深さは、ビームの深さからコープの深さを引いたものです。, [mathin] d_{coped} = 11.9\,in – 1\,in = 10.9\,in [mathin].
せん断降伏 (Eq. J4-3)
[math] A_{gv} = d_{coped}\, t_{wb} = (10.9\,in) \times (0.2\,in) = 2.18\,in^{2} [math]
[math] \phi R_{n,sy} = \phi\, 0.6\, F_{yb} A_{gv} = (1) \times 0.6 \times (50\,ksi) \times (2.18\,in^{2}) = 65.4\,kip [math]
せん断破壊 (Eq. J4-4)
[math] A_{nv} = t_{wb} \left[ d_{coped} – n_{r}\left( d_{h} + 0.0625\,in \right) \right] = (0.2\,in) \times \left[ (10.9\,in) – (2) \times ((0.8125\,in) + (0.0625\,in)) \right] = 1.83\,in^{2} [math]
[math] \phi R_{n,sr} = \phi\, 0.6\, F_{ub} A_{nv} = (0.75) \times 0.6 \times (65\,ksi) \times (1.83\,in^{2}) = 53.528\,kip [math]
[math] \phi R_{n} = \min\left( (65.4\,kip),\, (53.528\,kip) \right) = 53.528\,kip [math]
DCR = 20 キップ / 53.528 キップ = 0.374 < 1.0, わかった
ステップ 12: コーピングビームのたわみ (AISC マニュアル部分 9, Eq. 9-7)
反力はビーム端で作用します, したがって、コープの内面のコープ部分には、反力とボルトからの距離の積に等しいモーメントがかかります。. ウェブの上部フランジがなければ、圧縮状態でブレースのない上端を備えたティーが存在します。, 局所的に座屈する可能性があります. マニュアルのコープビーム手順では、コープの形状に依存する限界に対してウェブの細さをチェックします。.
入力: [mathin] F_{yb} = 50\,ksi [mathin], [mathin] D_{ct} = 1\,in [mathin], [mathin] c = L_{ct} = 2.875\,in [mathin], ボトム対応なし, [mathin] \phi = 0.9 [mathin]. コープに残るティーの断面係数は次のとおりです。 [mathin] S_{x} = 5.6132\,in^{3} [mathin] そして [mathin] Z_{x} = 9.5686\,in^{3} [mathin].
ウェブの細さ (Eq. 9-11)
[math] \lambda = \frac{h_{o}}{t_{wb}} = \frac{(10.9\,in)}{(0.2\,in)} = 54.5 [math]
座屈調整係数 (Eq. 9-14a) とプレートの座屈係数 (Eq. 9-13a)
以来 [mathin] c \le d_{bm} [mathin] そして [mathin] c \le h_{o} [mathin]:
[math] f = 2 \left( \frac{c}{d_{bm}} \right) = 2 \times \left( \frac{(2.875\,in)}{(11.9\,in)} \right) = 0.48319 [math]
[math] k = 2.2 \left( \frac{h_{o}}{c} \right)^{1.65} = 2.2 \times \left( \frac{(10.9\,in)}{(2.875\,in)} \right)^{1.65} = 19.835 [math]
コンパクトなウェブのために細さを制限する (Eq. 9-12)
[math] \lambda_{p} = 0.475 \sqrt{\frac{\left( f k \ge 1.61 \right) E}{F_{yb}}} [math]
[math] \lambda_{p} = 0.475 \times \sqrt{\frac{\left( (0.48319) \times (19.835) \ge 1.61 \right) \times (29000\,ksi)}{(50\,ksi)}} = 35.414 [math]
曲げ強度 (Eq. 9-7)
以来 [mathin] \lambda_{p} \lt \lambda \le 2\lambda_{p} [mathin], ウェブは非コンパクトであり、強度は塑性モーメントと弾性モーメントの間で補間されます。:
[math] \phi M_{n} = \phi \left[ F_{yb} Z_{x} – \left( F_{yb} Z_{x} – F_{yb} S_{x} \right) \left( \frac{\lambda}{\lambda_{p}} – 1 \right) \right] [math]
[math] \phi M_{n} = (0.9) \times \left[ (50\,ksi) \times (9.5686\,in^{3}) – \left( (50\,ksi) \times (9.5686\,in^{3}) – (50\,ksi) \times (5.6132\,in^{3}) \right) \times \left( \frac{(54.5)}{(35.414)} – 1 \right) \right] [math]
[math] \phi M_{n} = 27.889\,kip\text{-}ft [math]
等価せん断耐力
レバーアームは偏心対応です, コープの長さにビーム端のクリアランスを加えたもの, [mathin] e_{c} = 2.875\,in + 0.5\,in = 3.375\,in [mathin]:
[math] \phi V_{n} = \frac{\phi M_{n}}{e_{c}} = \frac{(27.889\,kip\text{-}ft)}{(3.375\,in)} = 99.16\,kip [math]
DCR = 20 キップ / 99.16 キップ = 0.202 < 1.0, わかった
ステップ 13: サポート側での詳細な制限 (AISC 360-16 J3.3, J3.4, J3.5)
突出した脚は桁ウェブにボルトで固定されています, したがって、同じ間隔とエッジのルールが適用されます, さらに、ボルトをビームウェブから十分離して挿入して締めるゲージ制限を設けています。. ここの角穴は標準です, したがって、水平エッジ距離の最小値はプレーンです 1 表 J3.4 より. 実際のエッジ距離は、 3 脚の外側で 1.75 ゲージ内, 1.25 に.
| ディテールの限界 | リミット (に) | 実際 (に) | DCR | 結果 |
|---|---|---|---|---|
| 最小ボルト列間隔 | 2.000 | 3.000 | 0.667 | 合格 |
| 最大ボルト列間隔 | 6.000 | 3.000 | 0.500 | 合格 |
| 角度の最小垂直エッジ距離 | 1.000 | 1.500 | 0.667 | 合格 |
| 角度の最小水平エッジ距離 | 1.000 | 1.250 | 0.800 | 合格 |
| シングルアングルの最小ボルトゲージ | 1.500 | 1.750 | 0.857 | 合格 |
支配的な列は最小ボルトゲージです:
[math] DCR = \frac{d}{c} = \frac{(1.5)}{(1.75)} = 0.85714 [math]
DCR = 0.857 < 1.0, わかった
ステップ 14: 瞬間回転中心によるサポート側のボルト群せん断 (AISC 360-16 J3.6)
ここがシングルアングルとダブルアングルの最も異なる点です。. ビームウェブはサポートボルトラインの片側に位置します, 反力が桁ボルトに到達するため、 1.85 彼らのラインから外れた, 2本のボルトにはせん断力だけでなくモーメントも加わります. 瞬間の回転中心 (ICOR) メソッドは、ボルト グループが回転する点を見つけて、それを係数 C に変換します。, ボルトの数’ グループが実際に提供するせん断強度の価値.
設計偏心
偏心はサポートゲージにビームウェブの半分を加えたものです, ビームウェブ中心線まで測定:
[math] e = g + \frac{t_{wb}}{2} = 1.75\,in + \frac{0.2\,in}{2} = 1.85\,in [math]
ボルト1本の強度
[math] \phi r_{v} = \phi\, F_{nv}\, \frac{\pi}{4} \left( d_{b} \right)^{2} N_{s}\, h_{f} = 17.892\,kip [math]
瞬間的な中心を見つける
ボルト 1 行の一番下にあります, 以下の座標で. IC は反復によって見つかります, AISC 手動式の荷重-変形曲線を使用 (7-1) ページ上 7-6 に 7-8. の ICOR を使用したボルト グループの計算 その反復を完全に実行します.
| ボルト | バツ (に) | そして (に) |
|---|---|---|
| 1 | 0.00 | 0.00 |
| 2 | 0.00 | 3.00 |
反復は次の IC で収束します。:
[math] x_{ic} = -1.2162\,in, \qquad y_{ic} = 1.5\,in [math]
その場所でのボルトの反応は次のとおりです。:
| ボルト | R (キップ) | 処方箋 (キップ) | ライ (キップ) | ん (チキンイン) |
|---|---|---|---|---|
| 1 | 17.56 | 13.64 | 11.06 | 33.91 |
| 2 | 17.56 | -13.64 | 11.06 | 33.91 |
これによりボルトグループ係数が得られます:
[math] C = 1.24 [math]
ボルトグループの強度
と [mathin] N_{s} = 1 [mathin], [mathin] h_{f} = 1 [mathin] (J5.2(a)) そして [mathin] \phi = 0.75 [mathin]:
[math] \phi R_{n} = \phi\, F_{nv}\, \frac{\pi}{4} \left( d_{b} \right)^{2} N_{s}\, C\, h_{f} [math]
[math] \phi R_{n} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times \left( (0.75\,in) \right)^{2} \times (1) \times (1.24) \times (1) [math]
[math] \phi R_{n} = 22.187\,kip [math]
DCR = 20 キップ / 22.187 キップ = 0.901 < 1.0, わかった
これは接続における管理チェックです. ボルト2本だけで 3 離れて, a 1.85 奇行でグループを切り離す 2 ボルト’ ~する価値のある力 1.24, a 38% 損失.
ステップ 15: サポート側の単一アングルのボルトベアリングとティアアウト (AISC 360-16 J3.10)
サポート側では、桁ウェブがボルトを所定の位置に保持しながら、アングルが押し下げられます。, ボルトが角穴の上に上向きになるようにします. 上のボルトは, 角度の上端に最も近い, ここにエッジボルトがあります. グループの強度は、偏心を考慮して C/n によってスケールされます。.
[math] l_{c1} = L_{ev,a} – \frac{d_{h}}{2} = (1.5\,in) – \frac{(0.8125\,in)}{2} = 1.0938\,in [math]
[math] l_{c2} = s_{r} – d_{h} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
どこ [mathin] t_{a} = 0.375\,in [mathin], [mathin] F_{ua} = 58\,ksi [mathin], [mathin] C = 1.24 [mathin] そして [mathin] n_{r} = 2 [mathin]:
[math] \phi R_{n} = \phi \left[ \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{a} F_{ua} + \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{a} F_{ua} \left( n_{r} – 1 \right) \right] \left( \frac{C}{n_{r}} \right) [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) \times \left( (2) – 1 \right) \right] \times \left( \frac{(1.24)}{(2)} \right) [math]
[math] \phi R_{n} = 31.479\,kip [math]
DCR = 20 キップ / 31.479 キップ = 0.635 < 1.0, わかった
ステップ 16: 桁ウェブ上のボルトベアリング (AISC 360-16 J3.10)
ボルトは桁ウェブにもかかります. 桁は接続部を両方向に通過します, そのため、引き裂くエッジがなく、すべてのボルトが内側のボルトのように支えられます。.
[math] l_{c2} = s_{r} – d_{h} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
どこ [mathin] t_{ws} = 0.3\,in [mathin], [mathin] F_{us} = 65\,ksi [mathin] そして [mathin] C = 1.24 [mathin]:
[math] \phi R_{n} = \phi\, \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{ws} F_{us}\, C [math]
[math] \phi R_{n} = (0.75) \times \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.3\,in) \times (65\,ksi) \times (1.24) [math]
[math] \phi R_{n} = 32.643\,kip [math]
DCR = 20 キップ / 32.643 キップ = 0.613 < 1.0, わかった
ステップ 17: 支持側ボルト群の実効強度 (AISC 360-16 J3.6 解説)
ビーム側と同様, 各ボルトは、各層のせん断強度と耐力強度または引き裂き強度を最小限に抑えます。, グループの強さは合計です, ここでは離心率を C/n でスケールします.
[math] \phi r_{v} = \phi\, F_{nv}\, \frac{\pi}{4} \left( d_{b} \right)^{2} N_{s}\, h_{f} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times \left( (0.75\,in) \right)^{2} \times (1) \times (1) = 17.892\,kip [math]
アングルの1本のボルトのベアリングと引き抜き, エッジボルトとインナーボルト用:
[math] \phi r_{n1e} = (0.75) \times \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) = 21.41\,kip [math]
[math] \phi r_{n1i} = (0.75) \times \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) = 29.363\,kip [math]
桁ウェブ上の 1 本のボルトのベアリング:
[math] \phi r_{n2} = \phi\, \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{ws} F_{us} = (0.75) \times \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.3\,in) \times (65\,ksi) = 26.325\,kip [math]
ボルトには上から順に番号が付けられています, それでボルト 1 サポート側のエッジボルトです:
[math] \phi r_{eff,1} = \min\left( \phi r_{v},\, \phi r_{n1e},\, \phi r_{n2} \right) = \min\left( (17.892\,kip),\, (21.41\,kip),\, (26.325\,kip) \right) = 17.892\,kip [math]
[math] \phi r_{eff,2} = \min\left( \phi r_{v},\, \phi r_{n1i},\, \phi r_{n2} \right) = \min\left( (17.892\,kip),\, (29.363\,kip),\, (26.325\,kip) \right) = 17.892\,kip [math]
| ボルト | ボルトシャー (キップ) | ベアリング / 引き裂く, 単一角度 (キップ) | ベアリング / 引き裂く, サポート (キップ) | 有効強度 (キップ) |
|---|---|---|---|---|
| 1 | 17.89 | 21.41 | 26.32 | 17.89 |
| 2 | 17.89 | 29.36 | 26.32 | 17.89 |
[math] \sum \phi r_{eff} = n_{1}\, \phi r_{eff,1} + n_{2}\, \phi r_{eff,2} = (1) \times (17.892\,kip) + (1) \times (17.892\,kip) = 35.785\,kip [math]
[math] \phi R_{n,eff} = \left( \frac{C}{n_{r}} \right) \sum \phi r_{eff} = \left( \frac{(1.24)}{(2)} \right) \times (35.785\,kip) = 22.187\,kip [math]
DCR = 20 キップ / 22.187 キップ = 0.901 < 1.0, わかった
ボルトせん断が両方のボルトを制御します, したがって、有効強度はステップからのボルト グループのせん断強度と等しくなります。 14.
ステップ 18: サポート側の単一角のせん断をブロック (AISC 360-16 J4.3)
同じL字型のブロックが突出した脚から引き裂くことができます. ここの穴は標準です, したがって、引張面とせん断面の両方で [mathin] d_{h} = 0.8125\,in [mathin], そしてテンションレッグは 1.25 水平エッジ距離で.
[math] A_{nt} = t_{a} \left[ (n_{c}-1)\, s_{c} + L_{eh,a} – (n_{c} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] [math]
[math] A_{nt} = (0.375\,in) \times \left[ ((1)-1) \times (0\,in) + (1.25\,in) – ((1) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 0.30469\,in^{2} [math]
[math] A_{gv} = t_{a} \left[ L_{ev,a} + (n_{r}-1)\, s_{r} \right] = (0.375\,in) \times \left[ (1.5\,in) + ((2)-1) \times (3\,in) \right] = 1.6875\,in^{2} [math]
[math] A_{nv} = (0.375\,in) \times \left[ (6\,in) – (1.5\,in) – ((2) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 1.1953\,in^{2} [math]
[math] \phi R_{n} = \phi \left( 0.6\, F_{ua} A_{nv} + U_{bs} F_{ua} A_{nt} \le 0.6\, F_{ya} A_{gv} + U_{bs} F_{ua} A_{nt} \right) [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (58\,ksi) \times (1.1953\,in^{2}) + (1) \times (58\,ksi) \times (0.30469\,in^{2}) \le 0.6 \times (36\,ksi) \times (1.6875\,in^{2}) + (1) \times (58\,ksi) \times (0.30469\,in^{2}) \right) [math]
[math] \phi R_{n} = 40.591\,kip [math]
DCR = 20 キップ / 40.591 キップ = 0.493 < 1.0, わかった
ステップ 19: 支持側単角のせん断降伏とせん断破断 (AISC 360-16 J4.2)
突出した脚が垂直せん断として反力を桁に伝えます。, そのため、ビーム側脚と同じ総断面チェックと正味断面チェックが行われます。. 両足は 6 荷重を横切る標準幅の穴が 2 つある長さの, 番号が一致するようにステップ 7.
[math] \phi R_{n,sy} = \phi\, 0.6\, F_{ya} A_{gv} = (1) \times 0.6 \times (36\,ksi) \times (2.25\,in^{2}) = 48.6\,kip [math]
[math] \phi R_{n,sr} = \phi\, 0.6\, F_{ua} A_{nv} = (0.75) \times 0.6 \times (58\,ksi) \times (1.5938\,in^{2}) = 41.597\,kip [math]
[math] \phi R_{n} = \min\left( (48.6\,kip),\, (41.597\,kip) \right) = 41.597\,kip [math]
DCR = 20 キップ / 41.597 キップ = 0.481 < 1.0, わかった
ステップ 20: サポート側の単一角のたわみ, 二重に対処された手順 (AISC 360-16 F11.2)
支柱ボルトラインとビームウェブの間で曲がる目立つ脚. レバーアームはステップからの支持偏心です 14, [mathin] L_{b} = 1.85\,in [mathin].
範囲チェック
[math] \frac{L_{b} d}{t^{2}} = \frac{(1.85\,in) \times (6\,in)}{(0.375\,in)^{2}} = 78.933 [math]
制限はステップと同じです 8, 64.444 そして 1530.6, だから等式. F11-2が適用されます. 断面係数も同じです: [mathin] Z = 3.375\,in^{3} [mathin] そして [mathin] S = 2.25\,in^{3} [mathin].
横ねじり座屈修正係数 (AISC マニュアル Eq. 9-15)
[math] C_{b} = \left[ 3 + \ln\left( \frac{(1.85\,in)}{(6\,in)} \right) \right] \times \left( 1 – \frac{(0\,in)}{(6\,in)} \right) \ge 1.84 [math]
[math] C_{b} = 1.84 [math]
曲げ降伏強度と座屈強度
[math] \phi M_{n} = (0.9) \times \left[ (1.84) \times \left[ 1.52 – 0.274 \times ((78.933)) \times \left( \frac{(36\,ksi)}{(29000\,ksi)} \right) \right] \times (36\,ksi) \times (2.25\,in^{3}) \le (36\,ksi) \times (3.375\,in^{3}) \right] [math]
[math] \phi M_{n} = 9.1125\,kip\text{-}ft [math]
[math] \phi V_{n,y} = \frac{\phi M_{n}}{L_{b}} = \frac{(9.1125\,kip\text{-}ft)}{(1.85\,in)} = 59.108\,kip [math]
曲げ破断
正味のプラスチック断面係数はステップと同じです 8, [mathin] Z_{net} = 2.3906\,in^{3} [mathin]:
[math] \phi M_{n} = \phi\, F_{ua} Z_{net} = (0.75) \times (58\,ksi) \times (2.3906\,in^{3}) = 8.666\,kip\text{-}ft [math]
[math] \phi V_{n,r} = \frac{\phi M_{n}}{L_{b}} = \frac{(8.666\,kip\text{-}ft)}{(1.85\,in)} = 56.212\,kip [math]
曲げ耐力の管理
[math] \phi V_{n} = \min\left( (59.108\,kip),\, (56.212\,kip) \right) = 56.212\,kip [math]
DCR = 20 キップ / 56.212 キップ = 0.356 < 1.0, わかった
モーメント容量は梁側と一致. レバーアームだけ短い, 1.85 反対に 2.5 に, したがって、等価せん断耐力はより高くなります.
ステップ 21: 支持側の単一角度のせん断とモーメントの相互作用 (AISC マニュアル Eq. 10-5)
サポート側はステップと同じ循環インタラクションを使用します。 9, 短い方で 1.85 レバーアーム内.
[math] M_{r} = V_{r}\, L_{b} = (20\,kip) \times (1.85\,in) = 3.0833\,kip\text{-}ft [math]
[math] I_{nt} = \left( \frac{V_{r}}{\phi V_{n}} \right)^{2} + \left( \frac{M_{r}}{\phi M_{n}} \right)^{2} [math]
[math] I_{nt} = \left( \frac{(20\,kip)}{(48.6\,kip)} \right)^{2} + \left( \frac{(3.0833\,kip\text{-}ft)}{(9.1125\,kip\text{-}ft)} \right)^{2} = 0.28384 [math]
DCR = 0.28384 / 1.0 = 0.284 < 1.0, わかった
シングルアングル接続の設計チェックの概要
| デザインチェック | 要求する | SkyCiv Foundationには、オーストラリア規格に準拠した孤立した基礎の設計が含まれています¹ | DCR | 結果 |
|---|---|---|---|---|
| ビーム側の詳細制限 | 5.188 に | 6.000 に | 0.865 | 合格 |
| ビーム側のボルトグループせん断 | 20.000 キップ | 35.785 キップ | 0.559 | 合格 |
| ビーム側の単一アングルのボルトベアリングとティアアウト | 20.000 キップ | 50.773 キップ | 0.394 | 合格 |
| ビームウェブ上のボルトベアリングとティアアウト | 20.000 キップ | 35.100 キップ | 0.570 | 合格 |
| 梁側ボルト群の実効強度 | 20.000 キップ | 35.100 キップ | 0.570 | 合格 |
| ビーム側で単一角度のせん断をブロック | 20.000 キップ | 43.140 キップ | 0.464 | 合格 |
| せん断降伏とビーム側の単一角の破断 | 20.000 キップ | 41.597 キップ | 0.481 | 合格 |
| 梁側の単一角のたわみ | 20.000 キップ | 41.597 キップ | 0.481 | 合格 |
| ビーム側でのせん断とモーメントの相互作用 | 0.378 | 1.000 | 0.378 | 合格 |
| コーピングビームのブロックせん断 | 20.000 キップ | 44.822 キップ | 0.446 | 合格 |
| コープビームのせん断降伏と破断 | 20.000 キップ | 53.528 キップ | 0.374 | 合格 |
| コーピングビームのたわみ | 20.000 キップ | 99.159 キップ | 0.202 | 合格 |
| サポート側での詳細な制限 | 1.500 に | 1.750 に | 0.857 | 合格 |
| サポート側のボルトグループせん断 | 20.000 キップ | 22.187 キップ | 0.901 | 合格 |
| サポート側の単一アングルのボルトベアリングとティアアウト | 20.000 キップ | 31.479 キップ | 0.635 | 合格 |
| 桁ウェブのボルトベアリングと引き裂き | 20.000 キップ | 32.643 キップ | 0.613 | 合格 |
| 支持側ボルト群の実効強度 | 20.000 キップ | 22.187 キップ | 0.901 | 合格 |
| 支持側で単一角度のせん断をブロック | 20.000 キップ | 40.591 キップ | 0.493 | 合格 |
| 支持側のせん断降伏と単一角の破断 | 20.000 キップ | 41.597 キップ | 0.481 | 合格 |
| サポート側の単一角度のたわみ | 20.000 キップ | 56.212 キップ | 0.356 | 合格 |
| サポート側でのせん断とモーメントの相互作用 | 0.284 | 1.000 | 0.284 | 合格 |
接続はすべてのチェックに合格します. 最も高い比率, 0.901, 桁のボルトせん断です, 2 本のボルトが反力を伝達します。 1.85 偏心して納品のみ 1.24 ボルト’ 強さの価値がある. サポートでの有効強度チェックでも同じ結果が得られます 0.901, ボルトのせん断力が両方のボルトの最低値であるため. 次に高いのは 2 つの詳細制限です, 0.865 最小角度深さについては、 0.857 サポートゲージ用. ビーム側, に関係する 0.2 ウェブガバナンスで 0.570, 対応ビームには十分な余裕があります.
チェックが失敗した場合に何を変更するか
- ボルトのせん断またはサポートにおける有効強度: ボルト列を追加, これは、より深い角度とより高いCを意味します。, または、より大きなボルトを使用してください. A325-X (除外されたスレッド) または A490 ボルトはせん断応力を高めます. サポートゲージを小さくすると偏心量が短くなります, 最小ゲージ制限内.
- ビームウェブ上のベアリング: ボルトの列を追加するか、より大きなボルトを使用してください, それは 2.4 ベアリングのdキャップ.
- 角の切り取り: 角度の上部または下部の垂直エッジ距離を増やす, または、より厚い角度を使用します.
- ブロックせん断, アングルのせん断破壊またはせん断降伏: より厚いまたはより深い角度を使用する. 水平エッジ距離が長くなると、ブロックせん断張力領域も増加します。.
- 角度のたわみまたは相互作用: ゲージを減らしてレバーアーム L_b を短くします, または、より厚い角度を使用します.
- コープ付きビームブロックせん断, せん断または曲げ: コープを短くするか浅くする, ボルトをコープからさらに遠ざける, またはボルト列を追加します. より深いビームまたはより重いウェブは、これら 3 つのすべてに役立ちます.
- 代わりに倍角: サポートボルトが機能しない場合, a ダブルアングル接続 サポートの偏心を取り除き、ビーム側のせん断面を 2 倍にします。.
よくある質問
梁では偏心が無視されるのに、桁では無視されないのはなぜですか?
AISCマニュアルページ 10-116 ボルトの垂直方向の 1 列の偏心が以下の場合は無視できます。 3 に, だから 2.5 ビーム側ボルトの偏心は無視され、C はボルト数と等しくなります。, 2. 桁のところ, ボルトラインは座っています 1.85 ビームウェブの片側に, そして、報告書はそれらのボルトを瞬間回転中心法によって設計します。, これにより、C = が得られます。 1.24.
サポート ボルト グループが単一角度接続を制御するのはなぜですか?
サポートにはボルトが 1 列しかありません, それぞれを単一の剪断機で, そして反応はその線の片側に到着します. 偏心によりボルトはせん断力だけでなくモーメントにも耐えられます。, これによりグループは次のように縮小されます 1.24 ボルト’ この例では価値のある強さ. ダブルアングルは、2 つのアングルがビームウェブに関して対称に位置するため、これを回避します。.
なぜビームが対処されるのか, そして対処法は何を変えるのか?
梁の上部フランジは桁の上部フランジと同じレベルにあります, それで切り戻される 2 7/8 長い間そして 1 深く打ち込んで桁フランジをクリアする. 上部フランジがないとビーム端が弱くなります, そのため、コーピングされたウェブは切断端までのブロックせん断について独自のチェックを取得します。, 減少した深さでのせん断, コープ時のウェブの局所的な座屈と.
ビームウェブの脚に短いスロットの穴を使用する理由?
ビーム側脚の水平方向の短いスロットにより、エレクターのビームに沿った取り付け公差が得られます。, 梁の長さや桁の位置が少しずれている場合に役立ちます。. スロットが水平で荷重が垂直なので, ベアリングとティアアウトは標準の穴寸法を使用します. スロットの長さは、ブロックせん断張力領域と表 J3.5 のエッジ距離の増分にのみ表示されます。.
エッジボルトがビームウェブとアングルの間で切り替わるのはなぜですか?
梁側では、梁ウェブがボルトに向かって下降します。, ボルトがウェブ穴の上部と上部のボルトにかかるようにします。, 最寄りの対応, ウェブのエッジボルトです. 角度はその負荷に抵抗します, したがって、ボルトは穴の底にあり、底のボルトはエッジボルトです. 桁では、桁に保持されているボルトに対してアングルが押し下げられます。, したがって、上部のボルトはアングルのエッジボルトです.
ダブルアングルの代わりにシングルアングルを使用すべき場合?
単一の角度は、軽い反応やビームウェブの片側しか到達できない場所に適しています。, たとえば、別の梁が同じ点で桁の反対側にフレームを組み込む場合などです。. 使用する材料とボルトの数が少なくなります, しかし、サポートでの偏心によりボルトの容量が犠牲になります, ビーム側のボルトはダブルシャーではなくシングルシャーになっています。.
この例は、AISC 第 15 版または AISC 第 16 版のマニュアルに従っていますか??
AISCに従う 360-16 およびAISCマニュアル第15版, その仕様を中心に書かれているもの. AISC 第 16 版マニュアルは、それ以降のマニュアルと対になっています。 360-22 仕様. 単一アングル接続の制限状態は両方で同じです, ただし、句とページの参照は移動します, したがって、プロジェクトが使用しているエディションと照らし合わせて確認してください.
LRFD ではなく AISC ASD の場合、これはどう変わるでしょうか?
限界状態と公称強度は同一です. AISC ASD を使用すると、サービスレベルの反応を、抵抗係数を掛けるのではなく、安全係数で割った公称強度と比較します。. の抵抗係数 0.75 の安全率になります 2.00, せん断降伏 1.00 になる 1.50, そしてフレクシャの 0.90 になる 1.67. 負荷の組み合わせも変化します, だから需要は低い.
シングルアングル接続を無料で設計
このページのすべての数字は 1 つの解決策から得られます. シングルアングル構成を選択してください, ビームを入力してください, サポート, 角度, ボルト, 対処と反応, ブラウザでこれらの各チェックを確認してください. インストールするものは何もありません.
SkyCiv 接続設計モジュールは、この例の背後にある接続設計ソフトウェアです. すべての方程式とその中の数値を含む完全な計算レポートが提供されます。, 上記の手順のように, すべての容量と DCR に加えて, AISC 360-16 (LRFDとASD) とAS 4100:2020. の ボルト計算機 ボルトグループチェックを独自にカバーします.
参考文献
- AISC 360-16, 構造用鋼製建物の仕様: B3.4, B4.3, F11.2 (Eq. F11-2), J3.3, J3.4 (表 J3.4), J3.5 (表 J3.5), J3.6 (Eq. J3-1) と解説, J3.10 (Eq. J3-6a, J3-6c), J4.2 (Eq. J4-3, J4-4), J4.3 (Eq. J4-5), J5.2(a).
- AISC 鋼構造マニュアル, 15第版: 部 7, Eq. 7-1 (エンジニアリングへの情熱を示し、5番目の見出しで詳しく説明した重要な品質をいくつか選択してください 7-6 に 7-8); 部 9, Eq. 9-4, 9-7, 9-11, 9-12, 9-13a, 9-14と 9-15; 部 10, ページ 10-116 と等価. 10-5 (ページ 10-90); 部 15, テーブル 15-3.
- ICOR を使用したボルト グループの計算
- AISC を使用した鋼製接合の設計 360-16
- ボルト SkyCiv 接続設計
ハロルド・ムナレム
プロダクトマネージャー, 接続設計
10+ 鋼製接続設計に長年携わる
LinkedIn
