
AISC への水平ブレース接続設計 360 3 つの荷重経路を通じてブレース力に追従します. 最初, ブレースボルトがガセットに力を伝えます. 次に、ガセットはそれを接続先の 2 つのメンバーに渡します。, ここに桁と梁があります, ボルト留めされたシングルアングルを通して. 各ロード パスは独自のチェックを取得します: すべり, ベアリング, ブレースのせん断と張力をブロックする; ボルトシャー, ベアリング, ブロックせん断, 単一角度ごとのせん断と曲げ; ガセット自体の曲がりや座屈.
このページは最初から最後まで 1 つの実際の例で動作します. W18×50の梁とW21×44の桁がW14×90の柱で交わる, と 1/2 それらの間の角のガセットには2L5x3-1/2がかかります×1/2 45°で固定する. ブレースが運ぶ 52 引張または圧縮時のキップ (LRFD). ガセットは、L4x3x3/8 シングルアングルを介して各メンバーのウェブにボルト固定されています。. デザインはAISCへ 360-16 およびAISCマニュアル第15版. すべての方程式は数値とともに書き出されます, 計算シートと同じ順序で、 SkyCiv Connection Design モジュールはこの接続用に生成します.
水平ブレース接続とは?
水平ブレース接続は、床または屋根の平面にある斜めブレースを 2 つのフレーム部材が交わるコーナーに結合します。. 水平ブレースは、単独では不可能な横方向の荷重をダイヤフラム全体に伝えます。, 開いた屋根や大きな開口部のある床など, そしてそれを垂直ブレースに運びます. ブレースは平面図で平らに配置されているため、, ガセットは水平で、通常は上部フランジのすぐ下のビームのウェブに接続されています。.
この例では、ガセットは W18x50 の梁と W14x90 の柱の W21x44 の梁の間のコーナーに位置します。. 柱の周りに切り込みが入っています, だから足が二本あるんだ: 1 つは桁に沿って、もう 1 つは梁に沿って. 各脚はボルトで部材に固定されています。 シングルアングル接続. ブレスは5個1組です×3-1/2×1/2 短い足を背中合わせにして角度を付ける. 両方 5 脚はガセットの同じ面に平らに置きます, それぞれに 4 本のボルトが 1 列に通されています. ブレイスからガセットまでのチェックは、 垂直ブレース接続, しかし、ここには均一な力の方法はありません. レポートはブレース力を 2 つのコンポーネントに分解し、それぞれを実行するメンバーに送信します。.
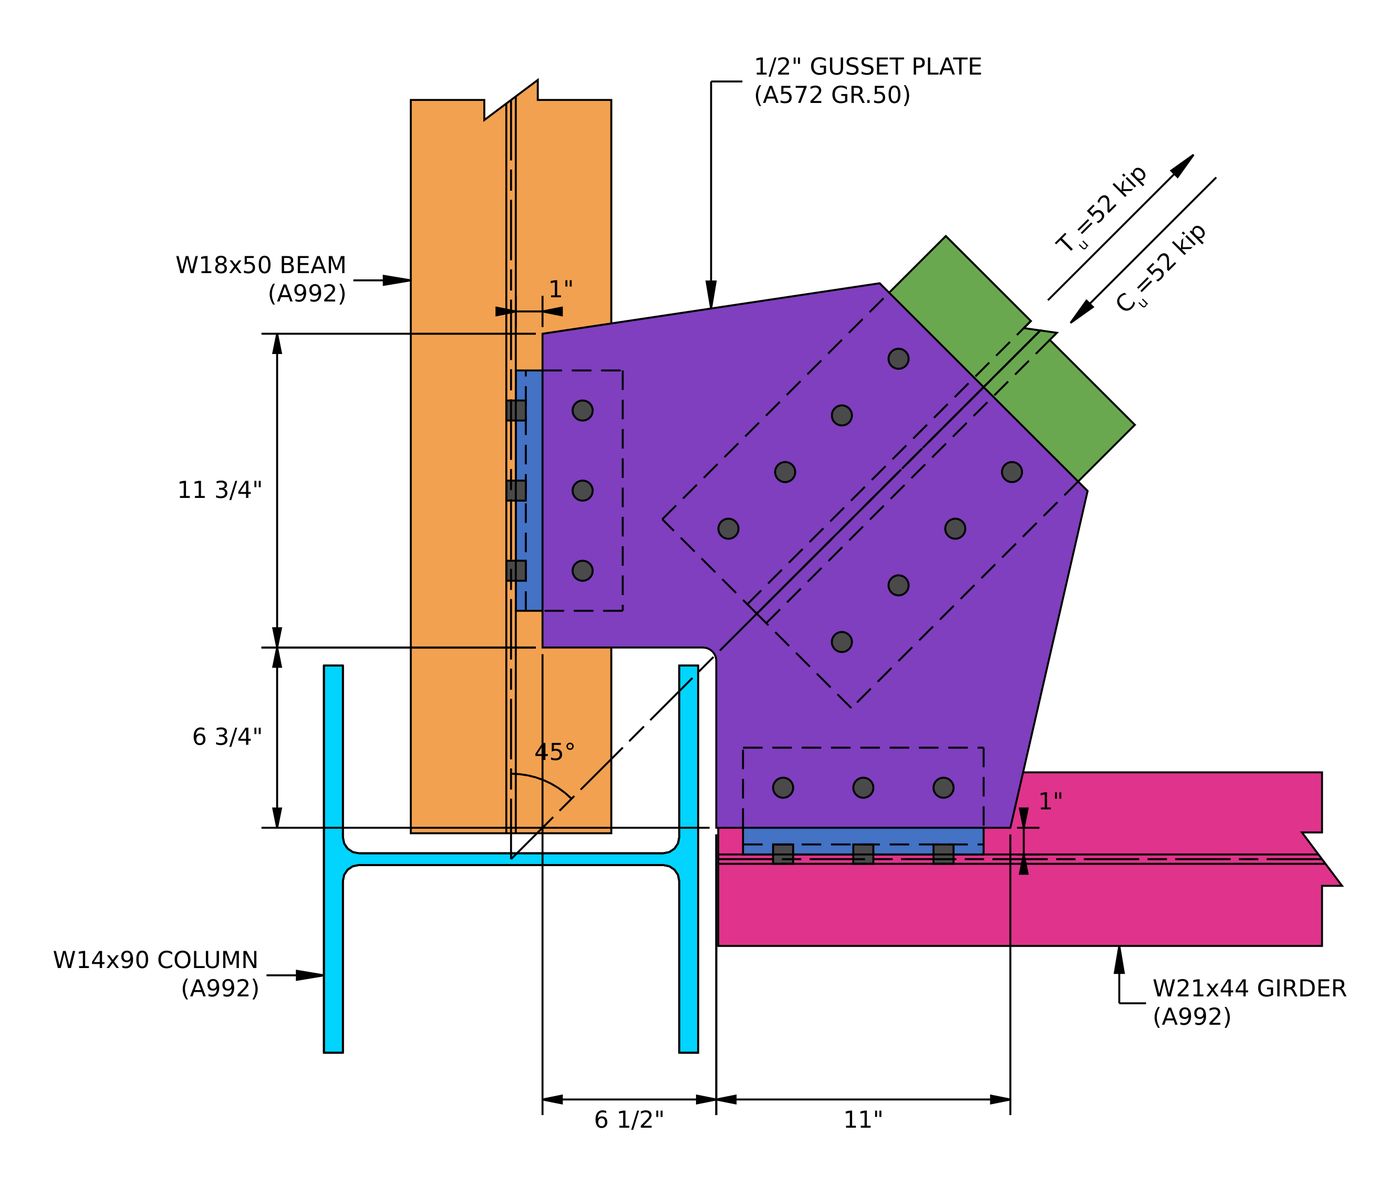
接続例の平面図. ビームに沿ったガセットレッグは、 11 3/4 長くて桁に沿った脚は 11 長い間.
水平ブレース接続設計: 一目でわかる手順
- ブレースボルトのディテール制限を確認してください.
- ブレースボルトの滑り抵抗を確認してください.
- ボルトのベアリングとブレースのガセットの破れを確認してください.
- ボルトのベアリングとブレースの破れを確認してください.
- ブレースのガセットのブロックせん断をチェックします.
- ブレースのブロックせん断をチェックする.
- ウィットモアセクションでガセットの張力を確認してください.
- せん断遅れを伴う引張破断時のブレースを確認する.
- ガーダーアングルのガセット側のディテール制限を確認してください。.
- せん断時の桁角のガセット側ボルト群の確認.
- 桁角度のボルトベアリングを確認してください, マチ側.
- ガーダー角度でガセット上のボルトベアリングを確認してください.
- ガセット側ボルトの実効強度の確認.
- 桁角のブロックせん断を確認する, マチ側.
- 桁角度でのガセットのブロックせん断をチェックします.
- せん断時の桁角度を確認する.
- 桁角度に沿ったせん断時のガセットを確認します.
- たわみ時の桁角度を確認する, マチ側.
- 桁角度のせん断とモーメントの相互作用を確認する, マチ側.
- 桁の詳細制限を確認してください.
- 瞬間回転中心で桁へのボルト群を確認.
- 桁の桁角度のボルトベアリングを確認します。.
- 桁ウェブ上のボルトベアリングを確認してください.
- 桁へのボルトの有効強度を確認します。.
- 桁角のブロックせん断を確認する, 桁側.
- せん断時の桁角度を確認する, 桁側.
- たわみ時の桁角度を確認する, 桁側.
- 桁角度のせん断とモーメントの相互作用を確認する, 桁側.
- 桁曲げ時のガセットを確認する.
- 桁のガセットの座屈を確認する.
- 梁のボルトと角度のチェックを繰り返します。.
- ボルトのベアリングをチェックし、ビーム角度でのガセットのせん断をブロックします。.
- ビーム角度に沿ってガセットのせん断を確認します.
- ビームウェブ上のボルトベアリングを確認してください.
- ビームの曲げ時のガセットを確認します.
- ビームのガセットの座屈を確認してください.
この例の設計入力
設計コードはAISCです 360-16 LRFD. セクションのプロパティは AISC マニュアルからのものです.
| アイテム | シンボル | 値 |
|---|---|---|
| ブレースフォース, 張力または圧縮 | [mathin] T_{u,br},\ C_{u,br} [mathin] | 52 kip |
| カラム | デッドロードからの反応, A992 | |
| 柱の深さ / ウェブの厚さ | [mathin] d_{c},\ t_{w,c} [mathin] | 14 に / 0.44 に |
| 柱フランジ幅 / 厚さ / 変換されたセクションの結果とともに結果 | [mathin] b_{f,c},\ t_{f,c},\ A_{c} [mathin] | 14.5 に / 0.71 に / 26.5 平方インチ |
| 桁 | 幅21×44, A992 | |
| 桁深さ / ウェブの厚さ | [mathin] d_{g},\ t_{w,g} [mathin] | 20.7 に / 0.35 に |
| 桁フランジ幅 / 厚さ / 変換されたセクションの結果とともに結果 | [mathin] b_{f,g},\ t_{f,g},\ A_{g} [mathin] | 6.5 に / 0.45 に / 13 平方インチ |
| Beam | W18x50, A992 | |
| ビーム深さ / ウェブの厚さ | [mathin] d_{bm},\ t_{w,bm} [mathin] | 18 に / 0.355 に |
| ビームフランジ幅 / 厚さ / 変換されたセクションの結果とともに結果 | [mathin] b_{f,bm},\ t_{f,bm},\ A_{bm} [mathin] | 7.5 に / 0.57 に / 14.7 平方インチ |
| ビームクリアランス | [mathin] clr [mathin] | 0 に |
| カラム, 桁と梁の降伏 / 引張応力 | [mathin] F_{y},\ F_{u} [mathin] | 50 KSI / 65 KSI |
| ブレース | 2L5x3-1/2×1/2-SLBB, A36 | |
| ブレースエリア (両方の角度) | [mathin] A_{br} [mathin] | 8 平方インチ |
| ガセット上のブレースレッグ / 脚がマチから外れている / 厚さ | [mathin] L_{on},\ L_{off},\ t_{br} [mathin] | 5 に / 3.5 に / 0.5 に |
| 梁からのブレース斜面 | [mathin] \theta_{br} [mathin] | 45° |
| ブレースなしの長さ | [mathin] L_{b,br} [mathin] | 13 に |
| ブレースの収量 / 引張応力 | [mathin] F_{y,br},\ F_{u,br} [mathin] | 36 KSI / 58 KSI |
| 弾性率 | [mathin] E [mathin] | 29000 KSI |
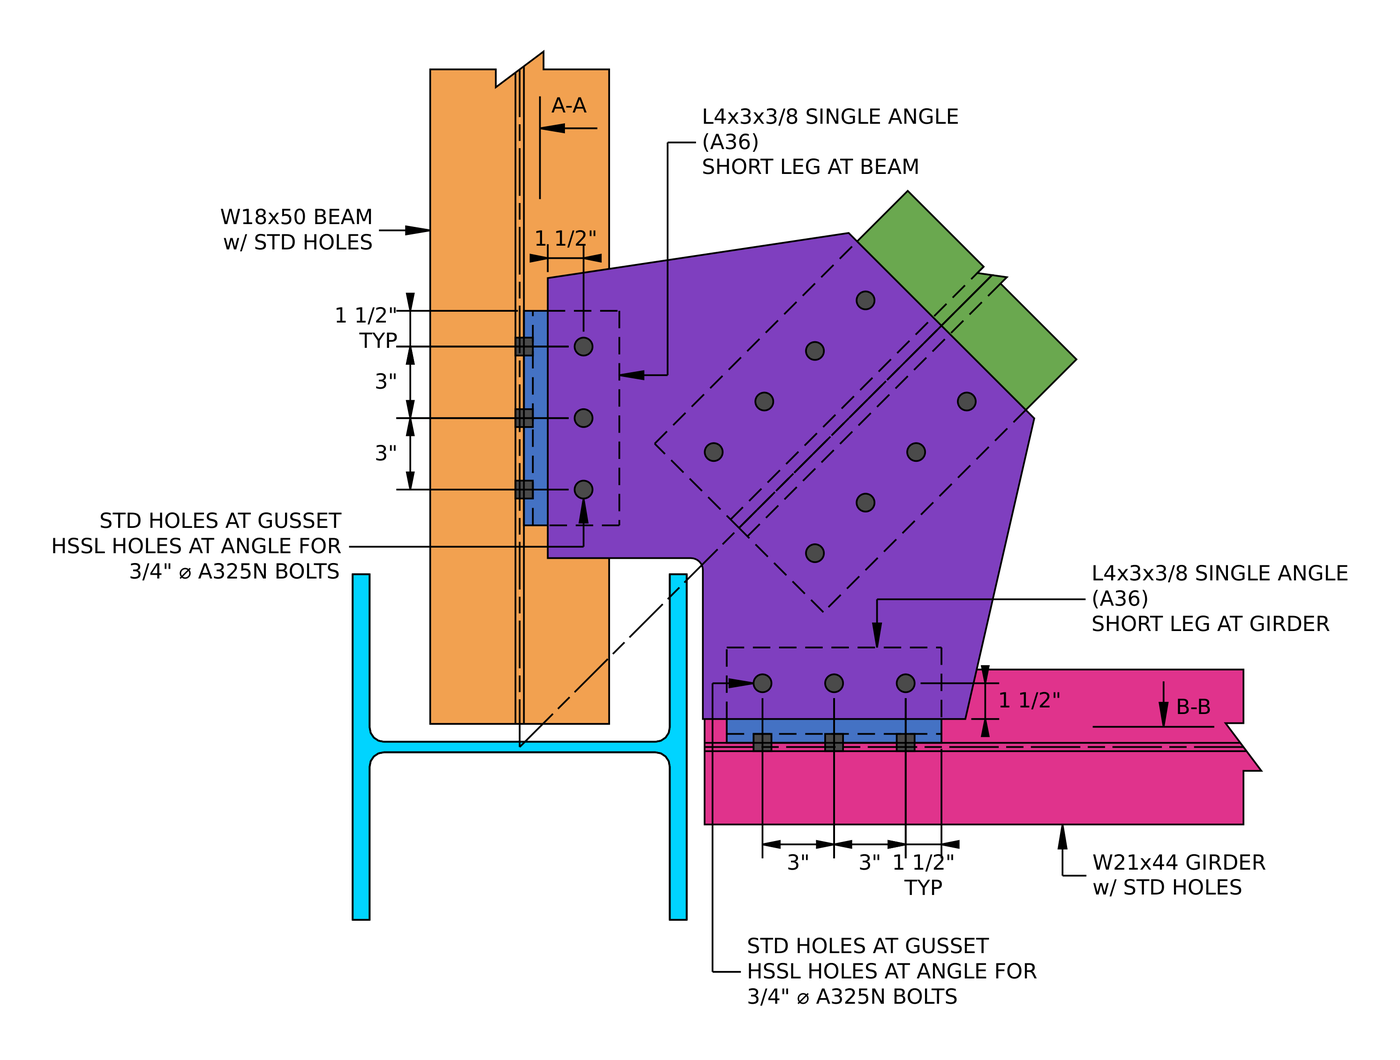
単一アングル情報. それぞれの角度には、 4 脚のマチとその 3 会員ウェブ上の脚で, ボルト3本で 3 それぞれの脚を通して.
| アイテム | シンボル | 値 |
|---|---|---|
| ガセットプレート | 1/2 に, A572グレード 50 | |
| マチの厚さ | [mathin] t_{gp} [mathin] | 0.5 に |
| ガセットの収量 / 引張応力 | [mathin] F_{y,gp},\ F_{u,gp} [mathin] | 50 KSI / 65 KSI |
| ブレースボルト | 3/4 A325-SCで, クラスAの表面 | |
| ブレースボルト: 行 / 間隔 | [mathin] n_{r},\ s_{r} [mathin] | 4 / 3 に |
| ブレースボルト: コラム / ボルトライン間のゲージ | [mathin] n_{c},\ g_{a} [mathin] | 2 / 6 に |
| ブレースボルト: ブレースの終了距離 | [mathin] L_{ev} [mathin] | 1.5 に |
| ブレースの穴 / マチ | 標準 (STD) / 特大の (OVS) | |
| 単角 (両方) | L4x3x3/8, A36, 9 長い間 | |
| ガセットにアングルレッグ | [mathin] L_{on,g} [mathin] | 4 に |
| マチ幅 / 長さ / 桁でオフセット | [mathin] b_{1},\ h_{1},\ o_{1} [mathin] | 6.75 に / 11 に / 1 に |
| マチ幅 / 長さ / 梁でオフセット | [mathin] b_{2},\ h_{2},\ o_{2} [mathin] | 6.5 に / 11.75 に / 1 に |
| アングルボルト | 3/4 A325Nで | |
| アングルボルト: 行 / 間隔 / コラム | [mathin] n_{r},\ s_{r},\ n_{c} [mathin] | 3 / 3 に / 1 |
| マチ側: ガセットの水平エッジ / 角度の終了距離 | [mathin] L_{eh,gp},\ L_{ev} [mathin] | 1.5 に / 1.5 に |
| マチ側: マチの穴 / 角度 | STD / 水平ショートスロット (HSSL) | |
| 会員側: 角度ゲージ / 終了距離 | [mathin] g_{a,to,sup},\ L_{ev} [mathin] | 1.75 に / 1.5 に |
| 会員側: メンバーウェブの穴 / 角度 | STD / STD |
ブレースアングルとシングルアングルの A36 グレードはこれらの部品では正常です. ガセットのブレース部分には特大の穴があります, したがって、これらのボルトは滑りにくいものでなければなりません (AISC 360-16 J3.2). シングルアングルにはガセットレッグに短いスロットがあります, 荷重に対して垂直, J3.2 はベアリングタイプのジョイントで許可します, なのでアングルボルトはA325Nです.
ステップ 1: ブレースボルトでのディテール制限 (AISC 360-16 J3.3, J3.4, J3.5)
ボルトのレイアウトは構築可能である必要があり、強度方程式の背後にある仮定と一致する必要があります。. 近すぎるボルトは穴の間で破れます, ボルトが端に近すぎると端まで引き裂かれます.
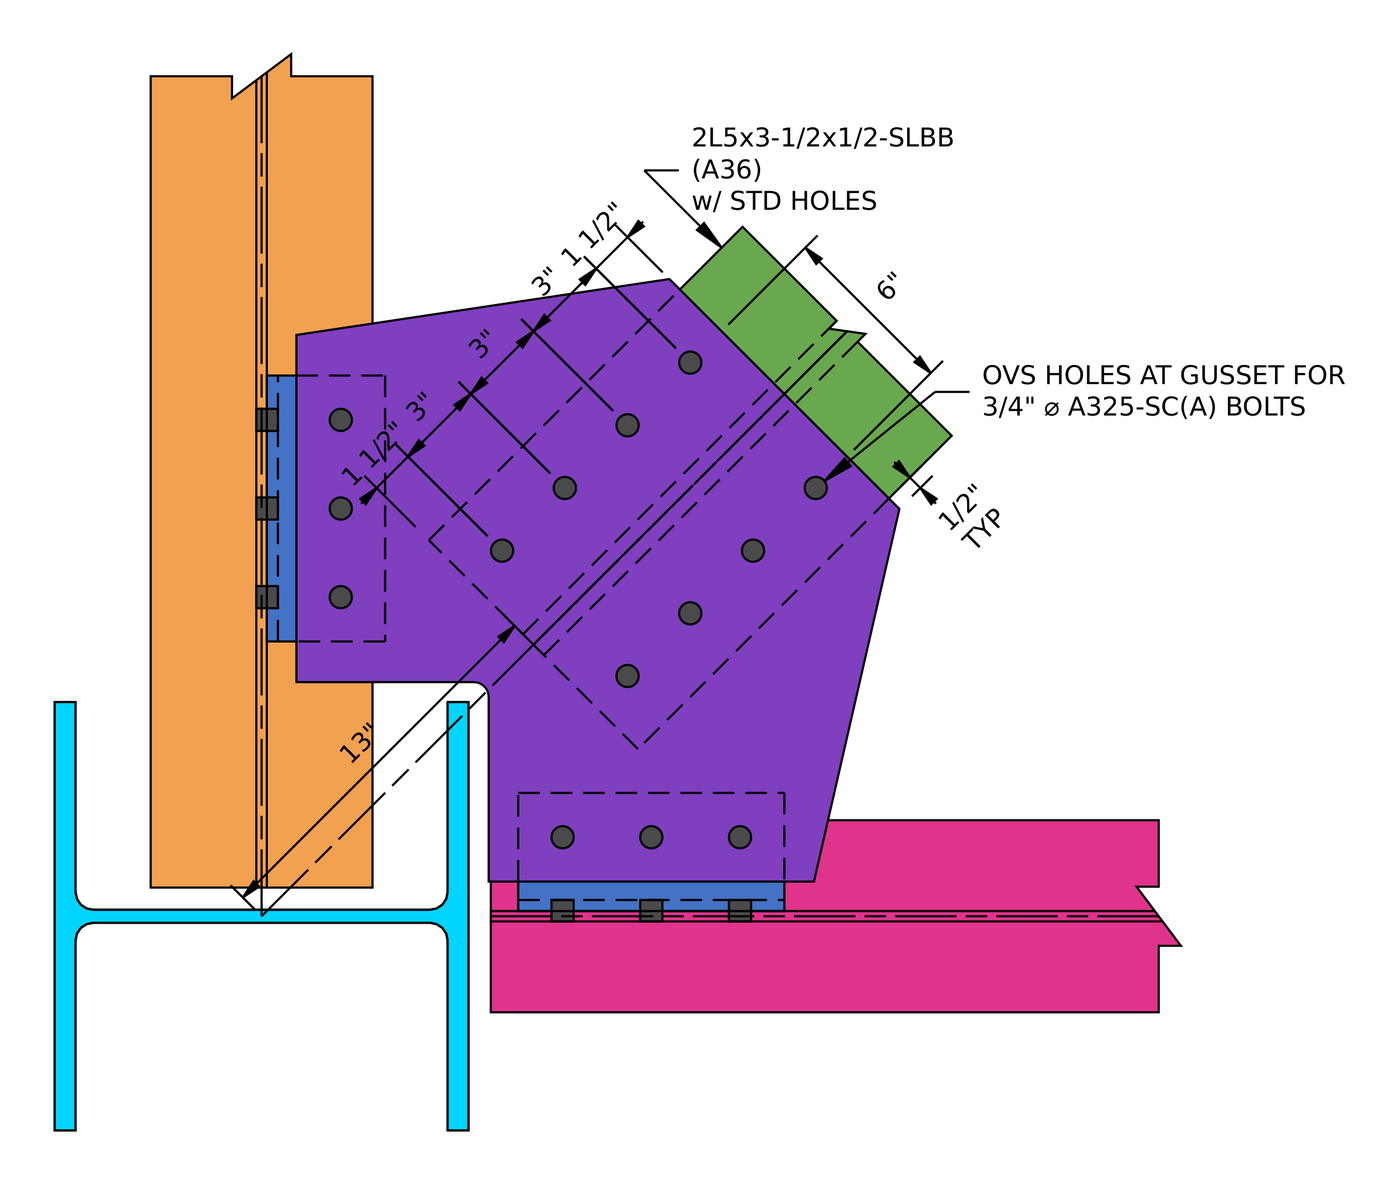
ブレース接続の詳細. 2 列の 4 本のボルト 3 に, 各角度を通る 1 本の線, と 6 彼らの間のゲージで.
のために 3/4 ボルトの最小間隔は [mathin] 2\tfrac{2}{3} d_{b} = 2\,in [mathin] (J3.3) 最小エッジ距離は 1 に (表 J3.4). ガセットには特大の穴があります, したがって、テーブル J3.5 の増分は 1/16 in は最小終了距離を に引き上げます 1.063 に.
| ディテールの限界 | リミット (に) | 実際 (に) | DCR | 結果 |
|---|---|---|---|---|
| 最小ボルトゲージ | 3.375 | 6.000 | 0.563 | 合格 |
| 最小ボルト列間隔 | 2.000 | 3.000 | 0.667 | 合格 |
| 最大ボルト列間隔 | 6.000 | 3.000 | 0.500 | 合格 |
| 最小ボルト列間隔 | 2.000 | 3.000 | 0.667 | 合格 |
| 最大ボルト列間隔 | 6.000 | 3.000 | 0.500 | 合格 |
| ガセットの最小垂直エッジ距離 (OVS) | 1.063 | 1.500 | 0.709 | 合格 |
| ブレースの垂直エッジの最小距離 | 1.000 | 1.500 | 0.667 | 合格 |
| ブレースの最小水平エッジ距離 | 1.000 | 2.000 | 0.500 | 合格 |
支配的な行は、特大の穴の増分を伴うガセットの端の距離です。:
[math] DCR = \frac{d}{c} = \frac{(1.063)}{(1.5)} = 0.70867 [math]
DCR = 0.709 < 1.0, わかった
ステップ 2: ブレースボルトの滑り抵抗 (AISC 360-16 J3.8)
ガセットには特大の穴があります, どのAISC 360-16 J3.2 は滑りが重要なジョイントでのみ許可されます. ボルトにはプリテンションがかかっています, ブレース角度とガセットの間の摩擦によりブレース力が伝わります。. チェックは、ジョイントが係数負荷の下で滑らないかどうかです。.
どこ [mathin] \phi = 0.85 [mathin] 特大穴用, [mathin] \mu = 0.3 [mathin] クラス A 表面の場合, [mathin] D_{u} = 1.13 [mathin], [mathin] h_{f} = 1 [mathin] 充填剤がないので, [mathin] T_{b} = 28\,kip [mathin] のために 3/4 A325ボルトで (表 J3.1), [mathin] N_{s} = 1 [mathin], [mathin] n_{r} = 4 [mathin] と [mathin] n_{c} = 2 [mathin]:
[math] \phi R_{n} = \phi\, \mu\, D_{u}\, h_{f}\, T_{b}\, N_{s}\, n_{r}\, n_{c} [math]
[math] \phi R_{n} = (0.85) \times (0.3) \times (1.13) \times (1) \times (28\,kip) \times (1) \times (4) \times (2) [math]
[math] \phi R_{n} = 64.546\,kip [math]
DCR = 52 kip / 64.546 キップ = 0.806 < 1.0, わかった
すべり面は 1 つあります, 2つではない, 両方のブレース角度がガセットの同じ面にあるため. 各ボルトは 1 つのアングルレッグをガセットにクランプします。. それはブレースでの統治チェックをスリップさせます.
ステップ 3: ボルトベアリングとブレースのガセットの破れ (AISC 360-16 J3.10)
スリップクリティカルなボルトのベアリングをチェックする必要がある, ジョイントが滑ってしまうと, ボルトは穴の側面に負担がかかります. ガセットの端に最も近いボルトの前にある材料が最も少ない.
ガゼット穴は大きめです, [mathin] d_{h} = 0.9375\,in [mathin]. エンドボルトとボルト間の明確な距離:
[math] l_{c1} = L_{ev} – \frac{d_{h}}{2} = (1.5\,in) – \frac{(0.9375\,in)}{2} = 1.0313\,in [math]
[math] l_{c2} = s_{r} – d_{h} = (3\,in) – (0.9375\,in) = 2.0625\,in [math]
どこ [mathin] t_{gp} = 0.5\,in [mathin], [mathin] F_{u,gp} = 65\,ksi [mathin], [mathin] n_{r} = 4 [mathin], [mathin] n_{c} = 2 [mathin], [mathin] d_{b} = 0.75\,in [mathin] と [mathin] \phi = 0.75 [mathin]:
[math] \phi R_{n} = \phi \left[ \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{gp} F_{u,gp}\, n_{c} + \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{gp} F_{u,gp}\, n_{c} \left( n_{r} – 1 \right) \right] [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0313\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (65\,ksi) \times (2) + \min\left(1.2 \times (2.0625\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (65\,ksi) \times (2) \times ((4) – 1) \right] [math]
[math] \phi R_{n} = 323.58\,kip [math]
DCR = 52 kip / 323.58 キップ = 0.161 < 1.0, わかった
ティアアウトはエンドボルトを管理します. 内側のボルトがベアリングキャップに達します 2.4 db.
ステップ 4: ボルトベアリングとブレースの破れ (AISC 360-16 J3.10)
同じチェックがブレース角度にも適用されます. 各ボルトは 1 つの角度の脚を通過します, したがって、ベアリングの厚さは単一の脚です, [mathin] t_{br} = 0.5\,in [mathin].
アングルには標準穴が付いています, [mathin] d_{h} = 0.8125\,in [mathin]:
[math] l_{c1} = (1.5\,in) – \frac{(0.8125\,in)}{2} = 1.0938\,in \qquad l_{c2} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
と [mathin] F_{u,br} = 58\,ksi [mathin]:
[math] \phi R_{n} = \phi \left[ \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{br} F_{u,br}\, n_{c} + \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{br} F_{u,br}\, n_{c} \left( n_{r} – 1 \right) \right] [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (58\,ksi) \times (2) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (58\,ksi) \times (2) \times ((4) – 1) \right] [math]
[math] \phi R_{n} = 292\,kip [math]
DCR = 52 kip / 292 キップ = 0.178 < 1.0, わかった
ステップ 5: ブレースにおけるガセットのせん断をブロック (AISC 360-16 J4.3)
ガセットのブロックがボルトの周囲で裂ける可能性があります: ボルトの線に沿ったせん断力と端部全体の張力. レポートでは 2 つの形状をチェックします. L パターンは 1 つのボルト ラインに沿ってガセットの端まで引き裂かれます。. U パターンは両方のボルト ラインに沿って、およびボルト ライン間を横切って引き裂かれます。.
1/16 各穴に追加されるのは、穴が開けられたときの損傷に対する B4.3 許容値です。. と [mathin] d_{h} = 0.9375\,in [mathin], [mathin] s_{c} = 3\,in [mathin], [mathin] g_{a} = 6\,in [mathin], [mathin] L_{eh,gp} = 2\,in [mathin] と [mathin] L_{br,gp} = 12\,in [mathin], ガセット上のブレースの長さ. Lパターンの場合:
[math] A_{nt} = t_{gp} \left[ (n_{c} – 2)\, s_{c} + g_{a} + L_{eh,gp} – (n_{c} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ ((2) – 2) \times (3\,in) + (6\,in) + (2\,in) – ((2) – 0.5) \times ((0.9375\,in) + (0.0625\,in)) \right] = 3.25\,in^{2} [math]
[math] A_{gv} = t_{gp} \left[ L_{ev} + (n_{r} – 1)\, s_{r} \right] = (0.5\,in) \times \left[ (1.5\,in) + ((4) – 1) \times (3\,in) \right] = 5.25\,in^{2} [math]
[math] A_{nv} = t_{gp} \left[ L_{br,gp} – L_{ev} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ (12\,in) – (1.5\,in) – ((4) – 0.5) \times ((0.9375\,in) + (0.0625\,in)) \right] = 3.5\,in^{2} [math]
[math] \phi R_{n} = \phi \left( 0.6\, F_{u,gp} A_{nv} + U_{bs} F_{u,gp} A_{nt} \right) \le \phi \left( 0.6\, F_{y,gp} A_{gv} + U_{bs} F_{u,gp} A_{nt} \right) [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (65\,ksi) \times (3.5\,in^{2}) + (1) \times (65\,ksi) \times (3.25\,in^{2}) \le 0.6 \times (50\,ksi) \times (5.25\,in^{2}) + (1) \times (65\,ksi) \times (3.25\,in^{2}) \right) = 260.81\,kip [math]
Uパターンの場合:
[math] A_{nt} = t_{gp} \left[ (n_{c} – 2)\, s_{c} + g_{a} – (n_{c} – 1)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ ((2) – 2) \times (3\,in) + (6\,in) – ((2) – 1) \times ((0.9375\,in) + (0.0625\,in)) \right] = 2.5\,in^{2} [math]
[math] A_{gv} = 2\, t_{gp} \left[ L_{ev} + (n_{r} – 1)\, s_{r} \right] = 2 \times (0.5\,in) \times \left[ (1.5\,in) + ((4) – 1) \times (3\,in) \right] = 10.5\,in^{2} [math]
[math] A_{nv} = 2\, t_{gp} \left[ (n_{r} – 1)\, s_{r} + L_{ev} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = 2 \times (0.5\,in) \times \left[ ((4) – 1) \times (3\,in) + (1.5\,in) – ((4) – 0.5) \times ((0.9375\,in) + (0.0625\,in)) \right] = 7\,in^{2} [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (65\,ksi) \times (7\,in^{2}) + (1) \times (65\,ksi) \times (2.5\,in^{2}) \le 0.6 \times (50\,ksi) \times (10.5\,in^{2}) + (1) \times (65\,ksi) \times (2.5\,in^{2}) \right) = 326.63\,kip [math]
支配的なパターンは下位のものです:
[math] \phi R_{n} = \min\left( (260.81\,kip),\, (326.63\,kip) \right) = 260.81\,kip [math]
DCR = 52 kip / 260.81 キップ = 0.199 < 1.0, わかった
ステップ 6: ブレースのせん断をブロック (AISC 360-16 J4.3)
各ブレース角度は独自のブロックを引き裂くことができます: ボルトの線に沿って剪断し、脚のつま先まで引っ張ります。. 各角度には 1 つのボルト ラインがあります, これが、方程式でボルトの列の半分が使用される理由です。, [mathin] n_{c}/2 = 1 [mathin], 両方の角度をカバーするために厚さを 2 倍にします.
と [mathin] d_{h} = 0.8125\,in [mathin] と [mathin] L_{eh,br} = 2\,in [mathin]:
[math] A_{nt} = 2 t_{br} \left[ \left( \frac{n_{c}}{2} – 1 \right) s_{c} + L_{eh,br} – \left( \frac{n_{c}}{2} – 0.5 \right)\left( d_{h} + 0.0625\,in \right) \right] = (1\,in) \times \left[ ((1) – 1) \times (3\,in) + (2\,in) – ((1) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 1.5625\,in^{2} [math]
[math] A_{gv} = 2 t_{br} \left[ L_{ev} + (n_{r} – 1)\, s_{r} \right] = (1\,in) \times \left[ (1.5\,in) + ((4) – 1) \times (3\,in) \right] = 10.5\,in^{2} [math]
[math] A_{nv} = 2 t_{br} \left[ L_{br,gp} – L_{ev} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (1\,in) \times \left[ (12\,in) – (1.5\,in) – ((4) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 7.4375\,in^{2} [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (58\,ksi) \times (7.4375\,in^{2}) + (1) \times (58\,ksi) \times (1.5625\,in^{2}) \le 0.6 \times (36\,ksi) \times (10.5\,in^{2}) + (1) \times (58\,ksi) \times (1.5625\,in^{2}) \right) = 238.07\,kip [math]
DCR = 52 kip / 238.07 キップ = 0.218 < 1.0, わかった
ステップ 7: ホイットモアセクションのガセットテンション (AISC 360-16 J4.1, AISCマニュアル図. 9-1)
ブレース力はボルトからガセットの各側に約 30° で広がります。. ホイットモア セクションは、このスプレッドが最後のボルト列で到達する幅です。, そしてガセットは何よりも先にその幅で降伏して破断する必要があります.
ボルトグループの長さは [mathin] L_{br} = (n_{r} – 1)\, s_{r} = 9\,in [mathin] 外側のボルトの線の間の幅は [mathin] W_{br} = 6\,in [mathin]:
[math] W = 2\, L_{br} \tan(\theta) + W_{br} = 2 \times (9\,in) \times \tan(30) + (6\,in) = 16.392\,in [math]
張力降伏, と [mathin] \phi = 0.9 [mathin]:
[math] \phi R_{n,ty} = \phi\, F_{y,gp}\, t_{gp}\, W = (0.9) \times (50\,ksi) \times (0.5\,in) \times (16.392\,in) = 368.83\,kip [math]
最終列の 2 つの穴による張力の破断, と [mathin] \phi = 0.75 [mathin]:
[math] \phi R_{n,tr} = \phi\, F_{u,gp}\, t_{gp} \left[ W – n_{c}\left( d_{h} + 0.0625\,in \right) \right] = (0.75) \times (65\,ksi) \times (0.5\,in) \times \left[ (16.392\,in) – (2) \times ((0.9375\,in) + (0.0625\,in)) \right] = 350.81\,kip [math]
[math] \phi R_{n} = \min\left( (368.83\,kip),\, (350.81\,kip) \right) = 350.81\,kip [math]
DCR = 52 kip / 350.81 キップ = 0.148 < 1.0, わかった
ステップ 8: せん断遅れを伴うブレース張力破断 (AISC 360-16 D3, J4.1)
各ブレース アングルの 1 つの脚のみがボルトで固定されています, したがって、応力は突出した脚から接続された脚に流れなければなりません。. せん断ラグにより有効正味面積が係数 U だけ減少します.
と [mathin] \bar{y} = 1.65\,in [mathin], ブレースの重心距離, そして接続の長さ [mathin] (n_{r} – 1)\, s_{r} [mathin] (表D3.1 ケース 2):
[math] U = 1 – \frac{\bar{y}}{(n_{r} – 1)\, s_{r}} = 1 – \frac{(1.65\,in)}{((4) – 1) \times (3\,in)} = 0.81674 [math]
[math] \phi R_{n,tr} = \phi\, F_{u,br}\, U \left[ A_{br} – n_{c}\left( d_{h} + 0.0625\,in \right) t_{br} \right] = (0.75) \times (58\,ksi) \times (0.81674) \times \left[ (8\,in^{2}) – (2) \times ((0.8125\,in) + (0.0625\,in)) \times (0.5\,in) \right] = 253.14\,kip [math]
DCR = 52 kip / 253.14 キップ = 0.205 < 1.0, わかった
ブレース側, スリップが支配する 0.806 そしてあらゆる強度チェックが行われています 0.22.
ステップ 9: ガーダーアングルのガセット側のディテール制限 (AISC 360-16 J3.3, J3.4, J3.5)
レポートでは、ブレース力が桁に沿ったコンポーネントと梁に沿ったコンポーネントに分解されます。. 桁のガセット脚がコンポーネントを桁に沿って運びます, これは、単一の角度にその長さに沿ってせん断荷重を加えます:
[math] V = P_{u,br} \sin(\theta_{br}) = (52\,kip) \times \sin((45)) = 36.77\,kip [math]
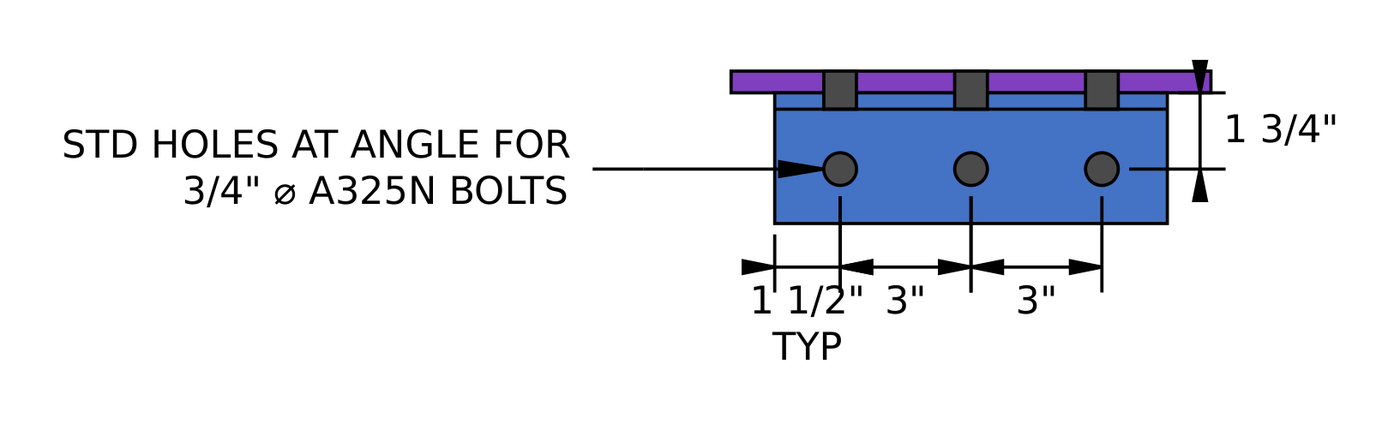
桁部のB-B断面. 角度の 4 脚のガセットにボルトで固定されています, そしてその 3 脚部は桁ウェブにボルトで固定されています。 1 3/4 ゲージ内.
| ディテールの限界 | リミット (に) | 実際 (に) | DCR | 結果 |
|---|---|---|---|---|
| 最小ボルト列間隔 | 2.000 | 3.000 | 0.667 | 合格 |
| 最大ボルト列間隔 | 6.000 | 3.000 | 0.500 | 合格 |
| 単一角度の最小垂直エッジ距離 | 1.000 | 1.500 | 0.667 | 合格 |
| 単一角度の最小水平エッジ距離 (HSSL) | 1.125 | 1.500 | 0.750 | 合格 |
| ガセットの最小垂直エッジ距離 | 1.000 | 2.500 | 0.400 | 合格 |
| ガセットの最小水平エッジ距離 | 1.000 | 1.500 | 0.667 | 合格 |
| 単一角度の最小長さ | 5.500 | 9.000 | 0.611 | 合格 |
| シングルアングルの最小ボルトゲージ | 1.500 | 2.500 | 0.600 | 合格 |
角度の水平エッジ距離は、表 J3.5 の増分を取得します。 1/8 短いスロットに入る, それは与える 1.125 に. 最小角度長さ 5.5 は桁に沿ったガセットの長さの半分です, [mathin] h_{1}/2 [mathin].
[math] DCR = \frac{d}{c} = \frac{(1.125)}{(1.5)} = 0.75 [math]
DCR = 0.750 < 1.0, わかった
ステップ 10: せん断時の桁角のガセット側ボルト群 (AISC 360-16 J3.6, AISC マニュアル p. 10-116)
アングルのガセットレッグを通る 3 本のボルトは、シングルシアーで V を保持します. 偏心量が 1 つの垂直列のボルトの場合 3 以内かそれ以下, マニュアルでは偏心は無視できます, したがって、グループ係数はボルト数です, [mathin] C = 3 [mathin].
どこ [mathin] F_{nv} = 54\,ksi [mathin] A325Nボルト用, [mathin] d_{b} = 0.75\,in [mathin], [mathin] N_{s} = 1 [mathin], [mathin] h_{f} = 1 [mathin] と [mathin] \phi = 0.75 [mathin]:
[math] \phi R_{n} = \phi\, F_{nv}\, \frac{\pi}{4} d_{b}^{2}\, N_{s}\, C\, h_{f} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times ((0.75\,in))^{2} \times (1) \times (3) \times (1) = 53.677\,kip [math]
DCR = 36.77 kip / 53.677 キップ = 0.685 < 1.0, わかった
ステップ 11: 桁角のボルトベアリング, マチ側 (AISC 360-16 J3.10)
各ボルトはアングルの穴に支えられています. アングル穴は横長の短穴です, しかし、荷重は角度に沿ってかかります, スロットの向こう側, したがって、荷重方向の穴の寸法がスロット幅となります。, [mathin] d_{h} = 0.8125\,in [mathin].
[math] l_{c1} = (1.5\,in) – \frac{(0.8125\,in)}{2} = 1.0938\,in \qquad l_{c2} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
と [mathin] t_{L,gir} = 0.375\,in [mathin], [mathin] F_{u,L,gir} = 58\,ksi [mathin] そしてグループのスケールは [mathin] C/n_{r} [mathin]:
[math] \phi R_{n} = \phi \left[ \min\left(1.2\, l_{c1},\, 2.4\, d_{b}\right) t_{L,gir} F_{u,L,gir} + \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{L,gir} F_{u,L,gir} \left( n_{r} – 1 \right) \right] \left( \frac{C}{n_{r}} \right) [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) \times ((3) – 1) \right] \times \left( \frac{(3)}{(3)} \right) = 80.135\,kip [math]
DCR = 36.77 kip / 80.135 キップ = 0.459 < 1.0, わかった
ステップ 12: ガーダー角度でのガセット上のボルトベアリング (AISC 360-16 J3.10)
同じボルトがガセットに取り付けられています, 標準の穴があるもの. エンドボルトには、 2.5 その前のマチの中に, そのため、その明確な距離は角度よりもはるかに長いです.
[math] l_{c1} = L_{ev,gp} – \frac{d_{h}}{2} = (2.5\,in) – \frac{(0.8125\,in)}{2} = 2.0937\,in \qquad l_{c2} = (3\,in) – (0.8125\,in) = 2.1875\,in [math]
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (2.0937\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (65\,ksi) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.5\,in) \times (65\,ksi) \times ((3) – 1) \right] \times \left( \frac{(3)}{(3)} \right) = 131.63\,kip [math]
DCR = 36.77 kip / 131.63 キップ = 0.279 < 1.0, わかった
すべてのボルトがベアリングキャップに達します 2.4 db マチの上に, したがって、ここではティアアウトは制御できません.
ステップ 13: ガセット側ボルトの実効強度 (AISC 360-16 J3.6 解説)
せん断, ベアリングとティアアウトは各ボルトごとに個別にチェックされません. 各ボルトは、各層のせん断強度と耐力強度を最小限に抑えます。, グループの強度はボルトごとの値の合計です。.
[math] \phi r_{v} = \phi\, F_{nv}\, \frac{\pi}{4} d_{b}^{2}\, N_{s}\, h_{f} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times ((0.75\,in))^{2} \times (1) \times (1) = 17.892\,kip [math]
角度について, エッジボルトが与える [mathin] \phi r_{n1e} = (0.75) \times \min(1.2 \times 1.0938,\, 2.4 \times 0.75) \times 0.375 \times 58 = 21.41\,kip [mathin] 内側のボルトにより [mathin] \phi r_{n1i} = 29.363\,kip [mathin]. マチに, エッジとインナーボルトの両方で [mathin] \phi r_{n2} = 43.875\,kip [mathin].
| ボルト | ボルトシャー (kip) | 角度のベアリング (kip) | ガセットのベアリング (kip) | 有効強度 (kip) |
|---|---|---|---|---|
| 1 | 17.89 | 29.36 | 43.88 | 17.89 |
| 2 | 17.89 | 29.36 | 43.88 | 17.89 |
| 3 | 17.89 | 21.41 | 43.88 | 17.89 |
[math] \phi R_{n,eff} = \left( \frac{C}{n_{r}} \right) \sum \phi r_{eff} = \left( \frac{(3)}{(3)} \right) \times \left[ (1) \times (17.892\,kip) + (1) \times (17.892\,kip) + (1) \times (17.892\,kip) \right] = 53.677\,kip [math]
DCR = 36.77 kip / 53.677 キップ = 0.685 < 1.0, わかった
ボルトシャーがすべてのボルトを管理, したがって、有効強度はステップからのボルトせん断強度と等しくなります。 10.
ステップ 14: 桁角のブロックせん断, マチ側 (AISC 360-16 J4.3)
角のガゼット脚はL字ブロックを切り抜くことができます: ボルトの線に沿って剪断し、脚の端まで引っ張ります. スロットの向こう側, 穴の寸法はスロットの長さです, [mathin] d_{h} = 1\,in [mathin].
[math] A_{nt} = t_{L,gir} \left[ (n_{c} – 1)\, s_{c} + L_{eh} – (n_{c} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.375\,in) \times \left[ ((1) – 1) \times (0\,in) + (1.5\,in) – ((1) – 0.5) \times ((1\,in) + (0.0625\,in)) \right] = 0.36328\,in^{2} [math]
[math] A_{gv} = t_{L,gir} \left[ L_{ev} + (n_{r} – 1)\, s_{r} \right] = (0.375\,in) \times \left[ (1.5\,in) + ((3) – 1) \times (3\,in) \right] = 2.8125\,in^{2} [math]
[math] A_{nv} = t_{L,gir} \left[ L_{L,gir} – L_{ev} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.375\,in) \times \left[ (9\,in) – (1.5\,in) – ((3) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 1.9922\,in^{2} [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (58\,ksi) \times (1.9922\,in^{2}) + (1) \times (58\,ksi) \times (0.36328\,in^{2}) \le 0.6 \times (36\,ksi) \times (2.8125\,in^{2}) + (1) \times (58\,ksi) \times (0.36328\,in^{2}) \right) = 61.365\,kip [math]
DCR = 36.77 kip / 61.365 キップ = 0.599 < 1.0, わかった
ステップ 15: 桁角でのガセットのせん断をブロック (AISC 360-16 J4.3)
ガセットは 3 本のボルトの周りで同じ種類のブロックを引き裂くことができます. その終了距離は 2.5 に, せん断面は端まで走ります。 11 ガゼットレッグに.
[math] A_{nt} = t_{gp} \left[ (n_{c} – 1)\, s_{c} + L_{eh,gp} – (n_{c} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ ((1) – 1) \times (0\,in) + (1.5\,in) – ((1) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 0.53125\,in^{2} [math]
[math] A_{gv} = t_{gp} \left[ L_{ev,gp} + (n_{r} – 1)\, s_{r} \right] = (0.5\,in) \times \left[ (2.5\,in) + ((3) – 1) \times (3\,in) \right] = 4.25\,in^{2} [math]
[math] A_{nv} = t_{gp} \left[ h_{1} – L_{ev,gp} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ (11\,in) – (2.5\,in) – ((3) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 3.1563\,in^{2} [math]
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (65\,ksi) \times (3.1563\,in^{2}) + (1) \times (65\,ksi) \times (0.53125\,in^{2}) \le 0.6 \times (50\,ksi) \times (4.25\,in^{2}) + (1) \times (65\,ksi) \times (0.53125\,in^{2}) \right) = 118.22\,kip [math]
DCR = 36.77 kip / 118.22 キップ = 0.311 < 1.0, わかった
ステップ 16: せん断時の桁角 (AISC 360-16 J4.2)
アングルレッグは、その全体にわたってせん断状態で V を保持する必要があります。 9 長さで (譲る) そして穴を通ってネットセクションを横切る (破裂).
[math] \phi R_{n,sy} = \phi\, 0.6\, F_{y,L,gir}\, A_{gv} = (1) \times 0.6 \times (36\,ksi) \times \left( (9\,in) \times (0.375\,in) \right) = 72.9\,kip [math]
[math] A_{nv} = t_{L,gir} \left[ L_{L,gir} – n_{r}\left( d_{h} + 0.0625\,in \right) \right] = (0.375\,in) \times \left[ (9\,in) – (3) \times ((0.8125\,in) + (0.0625\,in)) \right] = 2.3906\,in^{2} [math]
[math] \phi R_{n,sr} = \phi\, 0.6\, F_{u,L,gir}\, A_{nv} = (0.75) \times 0.6 \times (58\,ksi) \times (2.3906\,in^{2}) = 62.395\,kip [math]
[math] \phi R_{n} = \min\left( (72.9\,kip),\, (62.395\,kip) \right) = 62.395\,kip [math]
DCR = 36.77 kip / 62.395 キップ = 0.589 < 1.0, わかった
ステップ 17: 桁角に沿ったせん断ガセット (AISC 360-16 J4.2)
ガセットの脚には、その長さに沿って同じせん断力がかかります。 11 長さで.
[math] \phi R_{n,sy} = \phi\, 0.6\, F_{y,gp}\, h_{1}\, t_{gp} = (1) \times 0.6 \times (50\,ksi) \times \left( (11\,in) \times (0.5\,in) \right) = 165\,kip [math]
[math] A_{nv} = t_{gp} \left[ h_{1} – n_{r}\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ (11\,in) – (3) \times ((0.8125\,in) + (0.0625\,in)) \right] = 4.1875\,in^{2} [math]
[math] \phi R_{n,sr} = (0.75) \times 0.6 \times (65\,ksi) \times (4.1875\,in^{2}) = 122.48\,kip [math]
DCR = 36.77 kip / 122.48 キップ = 0.300 < 1.0, わかった
ステップ 18: たわみ時の桁角, マチ側 (AISC 360-16 F11.2, AISC マニュアル部分 9)
力はガセットボルトラインで角度に入り、かかとから出ます。, 2.5 離れたところで, だから足が短い, 曲げ時の深いカンチレバー. 深い, 細い脚は曲がる前に横方向に座屈する可能性があります. レポートでは、マニュアルの二重コープビーム手順でそれを確認しています, 脚を上下に覆われたビームウェブのように扱います.
どこ [mathin] L_{b} = 2.5\,in [mathin], ガセットレッグのゲージ, [mathin] d = L_{L,gir} = 9\,in [mathin] と [mathin] t = 0.375\,in [mathin]:
[math] \frac{L_{b} d}{t^{2}} = \frac{(2.5\,in) \times (9\,in)}{((0.375\,in))^{2}} = 160, \qquad \frac{0.08 E}{F_{y}} = 64.444 \lt 160 \le \frac{1.9 E}{F_{y}} = 1530.6 [math]
[math] Z = \frac{t\, d^{2}}{4} = \frac{(0.375\,in) \times ((9\,in))^{2}}{4} = 7.5938\,in^{3} \qquad S = \frac{t\, d^{2}}{6} = 5.0625\,in^{3} [math]
[math] C_{b} = \left[ 3 + \ln\left( \frac{L_{b}}{d} \right) \right] \left( 1 – \frac{d_{ct}}{d} \right) \ge 1.84 = \left[ 3 + \ln\left( \frac{(2.5\,in)}{(9\,in)} \right) \right] \times \left( 1 – \frac{(0\,in)}{(9\,in)} \right) \ge 1.84 = 1.84 [math]
[math] \phi M_{n} = \phi \left[ C_{b} \left[ 1.52 – 0.274 \left( \frac{L_{b} d}{t^{2}} \right) \left( \frac{F_{y}}{E} \right) \right] F_{y} S \le F_{y} Z \right] [math]
[math] \phi M_{n} = (0.9) \times \left[ (1.84) \times \left[ 1.52 – 0.274 \times (160) \times \left( \frac{(36\,ksi)}{(29000\,ksi)} \right) \right] \times (36\,ksi) \times (5.0625\,in^{3}) \le (36\,ksi) \times (7.5938\,in^{3}) \right] = 20.503\,kip{\cdot}ft [math]
[math] \phi V_{n,y} = \frac{\phi M_{n}}{L_{b}} = \frac{(20.503\,kip{\cdot}ft)}{(2.5\,in)} = 98.415\,kip [math]
穴を通したネット部分の曲げ破断 (マニュアル部分 15 テーブル 15-3, 部 9 Eq. 9-4):
[math] Z_{net} = \frac{t\, d^{2}}{4} – t\left( d_{h} + 0.0625\,in \right) s_{r} \left\lfloor \frac{n_{r}^{2}}{4} \right\rfloor – \left[ n_{r}\ \text{odd} \right] \frac{t\left( d_{h} + 0.0625\,in \right)^{2}}{4} = 5.5532\,in^{3} [math]
[math] \phi M_{n} = \phi\, F_{u}\, Z_{net} = (0.75) \times (58\,ksi) \times (5.5532\,in^{3}) = 20.13\,kip{\cdot}ft \qquad \phi V_{n,r} = \frac{(20.13\,kip{\cdot}ft)}{(2.5\,in)} = 96.626\,kip [math]
[math] \phi V_{n} = \min\left( (98.415\,kip),\, (96.626\,kip) \right) = 96.626\,kip [math]
DCR = 36.77 kip / 96.626 キップ = 0.381 < 1.0, わかった
脚はかなりずんぐりしているので、塑性モーメントが座屈方程式を制限します。, だから屈服と破裂は結局近くにある.
ステップ 19: 桁角度のせん断とモーメントの相互作用, マチ側 (AISC マニュアル Eq. 10-5)
アングル部はせん断力とモーメントを同時に伝える, したがって、2 つの比率は循環相互作用で組み合わされます。.
[math] M_{r} = V_{r}\, L_{b} = (36.77\,kip) \times (2.5\,in) = 7.6603\,kip{\cdot}ft [math]
[math] I_{nt} = \left( \frac{V_{r}}{\phi V_{n}} \right)^{2} + \left( \frac{M_{r}}{\phi M_{n}} \right)^{2} = \left( \frac{(36.77\,kip)}{(72.9\,kip)} \right)^{2} + \left( \frac{(7.6603\,kip{\cdot}ft)}{(20.503\,kip{\cdot}ft)} \right)^{2} = 0.394 [math]
DCR = 0.394 / 1.0 = 0.394 < 1.0, わかった
ステップ 20: 桁の詳細制限 (AISC 360-16 J3.3, J3.4)
角度の 3 脚部は両方の層の標準穴を通して桁ウェブにボルトで固定されています. 同じ間隔とエッジのルールが適用されます, ボルトを取り付けることができるように、脚に最小ゲージを追加します。.
| ディテールの限界 | リミット (に) | 実際 (に) | DCR | 結果 |
|---|---|---|---|---|
| 最小ボルト列間隔 | 2.000 | 3.000 | 0.667 | 合格 |
| 最大ボルト列間隔 | 6.000 | 3.000 | 0.500 | 合格 |
| 単一角度の最小垂直エッジ距離 | 1.000 | 1.500 | 0.667 | 合格 |
| 単一角度の最小水平エッジ距離 | 1.000 | 1.500 | 0.667 | 合格 |
| シングルアングルの最小ボルトゲージ | 1.500 | 1.750 | 0.857 | 合格 |
[math] DCR = \frac{d}{c} = \frac{(1.5)}{(1.75)} = 0.85714 [math]
DCR = 0.857 < 1.0, わかった
ステップ 21: 瞬間回転中心による桁へのボルト群 (AISC 360-16 J3.6, AISC マニュアル部分 7)
桁ウェブを貫通するボルトが座る 1.75 アングルのかかとから, したがって、V は偏心率でそれらに到達します。 [mathin] e_{x} = 1.75\,in [mathin]. ボルトにはせん断力だけでなくモーメントもかかります. 瞬時回転中心法 グループが回転する点を見つけて係数 C を与えます, ボルトの数’ グループが実際に提供する価値のある力.
ボルト 1 原点にある, とボルト 2 と 3 y = にあります 3 と 6 に. 反復は次の瞬間中心に収束します。 [mathin] x_{ic} = -3.0653\,in [mathin], [mathin] y_{ic} = 3\,in [mathin]. マニュアルEQの使用. 7-1, ボルトの反応は:
| ボルト | R (kip) | 処方箋 (kip) | ライ (kip) | ん (チキンイン) |
|---|---|---|---|---|
| 1 | 17.56 | 12.28 | 12.55 | 75.32 |
| 2 | 17.01 | 0.00 | 17.01 | 52.14 |
| 3 | 17.56 | -12.28 | 12.55 | 75.32 |
それは与える [mathin] C = 2.35 [mathin], に対して 3 ガセットレッグのボルト用:
[math] \phi R_{n} = \phi\, F_{nv}\, \frac{\pi}{4} d_{b}^{2}\, N_{s}\, C\, h_{f} = (0.75) \times (54\,ksi) \times \frac{\pi}{4} \times ((0.75\,in))^{2} \times (1) \times (2.35) \times (1) = 42.047\,kip [math]
DCR = 36.77 kip / 42.047 キップ = 0.874 < 1.0, わかった
ボルト計算機 偏心ボルト グループに対しても同じチェックを独自に実行します.
ステップ 22: 桁部の桁角にかかるボルトベアリング (AISC 360-16 J3.10)
桁へのボルトは角度に耐えます 3 脚で. 穴は標準です, 明確な距離がステップと一致するようにします 11, そしてグループは新しい C によってスケールされます。:
[math] \phi R_{n} = (0.75) \times \left[ \min\left(1.2 \times (1.0938\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) + \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.375\,in) \times (58\,ksi) \times ((3) – 1) \right] \times \left( \frac{(2.35)}{(3)} \right) = 62.773\,kip [math]
DCR = 36.77 kip / 62.773 キップ = 0.586 < 1.0, わかった
ステップ 23: 桁ウェブ上のボルトベアリング (AISC 360-16 J3.10)
桁ウェブにはボルト付近にエッジがありません, したがって、すべてのボルトは内側のボルトです, そして小切手は使用します [mathin] l_{c2} = 2.1875\,in [mathin] 彼ら全員のために.
[math] \phi R_{n} = \phi\, \min\left(1.2\, l_{c2},\, 2.4\, d_{b}\right) t_{w,g}\, F_{u,g}\, C = (0.75) \times \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.35\,in) \times (65\,ksi) \times (2.35) = 72.174\,kip [math]
DCR = 36.77 kip / 72.174 キップ = 0.509 < 1.0, わかった
ステップ 24: 桁に対するボルトの有効強度 (AISC 360-16 J3.6 解説)
ステップのように 13, 各ボルトは、各層のせん断力とベアリングを最小限に抑えます。. 桁ウェブ上の各ボルトは、 [mathin] \phi r_{n2} = (0.75) \times \min(1.2 \times 2.1875,\, 2.4 \times 0.75) \times 0.35 \times 65 = 30.713\,kip [mathin].
| ボルト | ボルトシャー (kip) | 角度のベアリング (kip) | 桁ウェブ上の支承 (kip) | 有効強度 (kip) |
|---|---|---|---|---|
| 1 | 17.89 | 29.36 | 30.71 | 17.89 |
| 2 | 17.89 | 29.36 | 30.71 | 17.89 |
| 3 | 17.89 | 21.41 | 30.71 | 17.89 |
[math] \phi R_{n,eff} = \left( \frac{C}{n_{r}} \right) \sum \phi r_{eff} = \left( \frac{(2.35)}{(3)} \right) \times (53.677\,kip) = 42.047\,kip [math]
DCR = 36.77 kip / 42.047 キップ = 0.874 < 1.0, わかった
ステップ 25: 桁角のブロックせん断, 桁側 (AISC 360-16 J4.3)
アングルの桁脚もステップのガセット脚と同じようにブロックを切り抜くことができます。 14. 穴は標準です, したがって、張力平面は [mathin] d_{h} = 0.8125\,in [mathin]:
[math] A_{nt} = (0.375\,in) \times \left[ ((1) – 1) \times (0\,in) + (1.5\,in) – ((1) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 0.39844\,in^{2} [math]
せん断領域はステップと同じです 14, [mathin] A_{gv} = 2.8125\,in^{2} [mathin] と [mathin] A_{nv} = 1.9922\,in^{2} [mathin]:
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (58\,ksi) \times (1.9922\,in^{2}) + (1) \times (58\,ksi) \times (0.39844\,in^{2}) \le 0.6 \times (36\,ksi) \times (2.8125\,in^{2}) + (1) \times (58\,ksi) \times (0.39844\,in^{2}) \right) = 62.895\,kip [math]
DCR = 36.77 kip / 62.895 キップ = 0.585 < 1.0, わかった
ステップ 26: せん断時の桁角, 桁側 (AISC 360-16 J4.2)
桁脚も同じです 9 までに 3/8 同じ 3 つの標準穴を持つセクション, したがって、数字はステップを繰り返します 16: 譲る 72.9 kip, 破裂 62.395 kip.
[math] \phi R_{n} = \min\left( (72.9\,kip),\, (62.395\,kip) \right) = 62.395\,kip [math]
DCR = 36.77 kip / 62.395 キップ = 0.589 < 1.0, わかった
ステップ 27: たわみ時の桁角, 桁側 (AISC 360-16 F11.2, AISC マニュアル部分 9)
桁脚のレバーアームは 1.75 ゲージ内, それで [mathin] L_{b} = 1.75\,in [mathin] と [mathin] L_{b} d / t^{2} = 112 [mathin]. 塑性モーメントは依然として座屈方程式の上限となります, それで [mathin] \phi M_{n} = 20.503\,kip{\cdot}ft [mathin] ステップのように 18, アームが短いと同等のせん断力が発生します:
[math] \phi V_{n,y} = \frac{(20.503\,kip{\cdot}ft)}{(1.75\,in)} = 140.59\,kip \qquad \phi V_{n,r} = \frac{(20.13\,kip{\cdot}ft)}{(1.75\,in)} = 138.04\,kip [math]
[math] \phi V_{n} = \min\left( (140.59\,kip),\, (138.04\,kip) \right) = 138.04\,kip [math]
DCR = 36.77 kip / 138.04 キップ = 0.266 < 1.0, わかった
ステップ 28: 桁角度のせん断とモーメントの相互作用, 桁側 (AISC マニュアル Eq. 10-5)
[math] M_{r} = V_{r}\, L_{b} = (36.77\,kip) \times (1.75\,in) = 5.3622\,kip{\cdot}ft [math]
[math] I_{nt} = \left( \frac{(36.77\,kip)}{(72.9\,kip)} \right)^{2} + \left( \frac{(5.3622\,kip{\cdot}ft)}{(20.503\,kip{\cdot}ft)} \right)^{2} = 0.3228 [math]
DCR = 0.3228 / 1.0 = 0.323 < 1.0, わかった
ステップ 29: 桁部の曲げガセット (AISC 360-16 F11.1)
ガセットは柱の周囲に切り込みが入っています, 2本の脚の間の角を包み込むように. 力 V は桁ボルト線に沿って作用します, しかし、それに抵抗するガセット部分はそのラインからオフセットされています, そのため、桁に沿ったガセットの脚が独自の平面内で曲がります。.
レバー アームは、ガセット オフセットにガーダーでの幅を加えたものです。, [mathin] o_{1} + b_{1} [mathin]:
[math] M_{T} = V_{r} \left( o_{1} + b_{1} \right) = (36.77\,kip) \times \left( (1\,in) + (6.75\,in) \right) = 23.747\,kip{\cdot}ft [math]
セクションは、 11 ガゼットレッグに, その可塑的な瞬間に:
[math] \phi M_{n} = \frac{\phi\, F_{y,gp}\, t_{gp}\, h_{1}^{2}}{4} = \frac{(0.9) \times (50\,ksi) \times (0.5\,in) \times ((11\,in))^{2}}{4} = 56.719\,kip{\cdot}ft [math]
DCR = 23.747 キップフィート / 56.719 kip-ft = 0.419 < 1.0, わかった
ステップ 30: 桁のガセットが座屈している (AISC 360-16 F11.2)
同じ面内モーメントにより、ガセットの一方の端が圧縮されます。. 支持されていない長いエッジを持つ薄いプレートは、塑性モーメントに達する前に横に座屈する可能性があります。, したがって、ガセットは横方向のねじり座屈の下で長方形の棒としてチェックされます。.
レポートでは、レバーアームと、ガセットのもう一方の脚の中央までのブレースなしの長さを取り上げています。, ビームで, [mathin] o_{1} + b_{1} + h_{2}/2 [mathin]:
[math] M_{C} = V_{r} \left( o_{1} + b_{1} + \frac{h_{2}}{2} \right) = (36.77\,kip) \times \left( (1\,in) + (6.75\,in) + \frac{(11.75\,in)}{2} \right) = 41.749\,kip{\cdot}ft [math]
[math] L_{b} = o_{1} + b_{1} + \frac{h_{2}}{2} = (1\,in) + (6.75\,in) + \frac{(11.75\,in)}{2} = 13.625\,in [math]
セクションのプロパティ 11 脚で:
[math] S_{x} = \frac{t_{gp}\, h_{1}^{2}}{6} = 10.083\,in^{3} \qquad Z_{x} = \frac{t_{gp}\, h_{1}^{2}}{4} = 15.125\,in^{3} [math]
[math] M_{y} = F_{y,gp}\, S_{x} = (50\,ksi) \times (10.083\,in^{3}) = 42.014\,kip{\cdot}ft \qquad M_{p} = F_{y,gp}\, Z_{x} = (50\,ksi) \times (15.125\,in^{3}) = 63.021\,kip{\cdot}ft [math]
細さパラメータは 2 つの制限の間にあります, したがって、非弾性方程式が適用されます:
[math] \frac{0.08 E}{F_{y}} = 46.4 \lt \frac{L_{b}\, h_{1}}{t_{gp}^{2}} = \frac{(13.625\,in) \times (11\,in)}{((0.5\,in))^{2}} = 599.5 \le \frac{1.9 E}{F_{y}} = 1102 [math]
レポートには弾性応力も出力されます, [mathin] F_{cr} = 1.9 E C_{b} / (L_{b} h_{1} / t_{gp}^{2}) = 91.91\,ksi [mathin], 上限を超える場合にのみ適用されます. と [mathin] C_{b} = 1 [mathin]:
[math] M_{cr} = \min\left[ C_{b} \left[ 1.52 – 0.274 \left( \frac{L_{b}\, h_{1}}{t_{gp}^{2}} \right) \frac{F_{y,gp}}{E} \right] M_{y},\ M_{p} \right] [math]
[math] M_{cr} = \min\left[ (1) \times \left[ 1.52 – \frac{0.274 \times \left( \frac{(13.625\,in) \times (11\,in)}{((0.5\,in))^{2}} \right) \times (50\,ksi)}{(29000\,ksi)} \right] \times (42.014\,kip{\cdot}ft),\ (63.021\,kip{\cdot}ft) \right] = 51.962\,kip{\cdot}ft [math]
[math] \phi M_{cr} = (0.9) \times (51.962\,kip{\cdot}ft) = 46.766\,kip{\cdot}ft [math]
DCR = 41.749 キップフィート / 46.766 kip-ft = 0.893 < 1.0, わかった
これは接続内で最も高い比率です. 1/2 ガセットには長い自由端があります, したがって、座屈の強度は次のように設定されます。 51.962 キップフィート, の塑性モーメントをはるかに下回る 63.021 キップフィート.
ステップ 31: ビームのボルトと角度のチェック (ステップの繰り返し 9 に 28)
ビームに沿ったガセットレッグは、ブレース力の他の成分を支えます。, 45°で同じサイズになります:
[math] V = P_{u,br} \cos(\theta_{br}) = (52\,kip) \times \cos((45)) = 36.77\,kip [math]
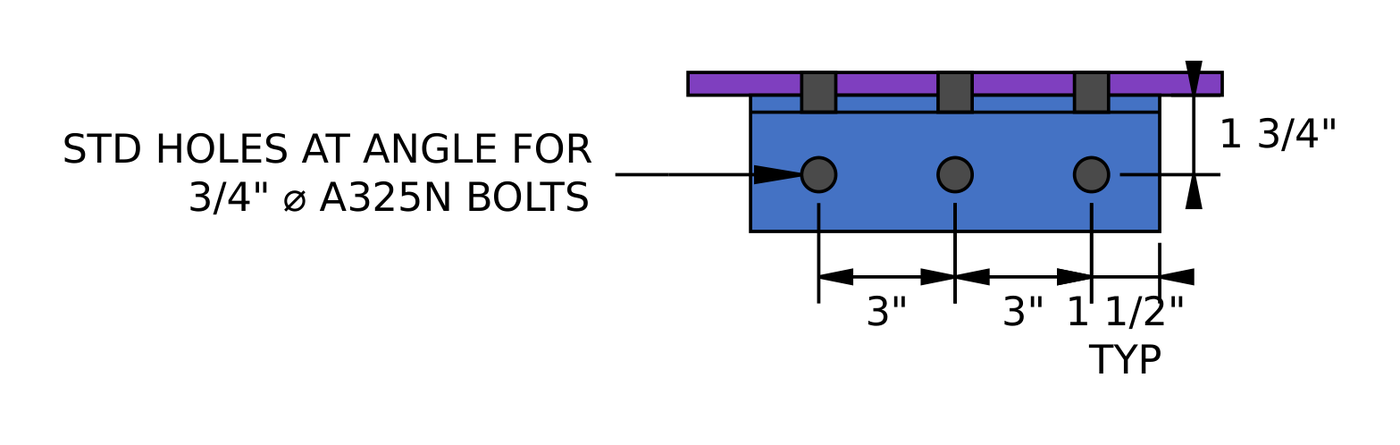
梁の A-A 断面. 角度, ボルトとゲージは桁と同じです.
角度, ボルト, 梁の穴とゲージは桁と同じです, したがって、それらにのみ依存するすべてのチェックは同じ結果を返します:
| ビームを確認してください | と同じ | SkyCiv Foundationには、オーストラリア規格に準拠した孤立した基礎の設計が含まれています¹ | DCR |
|---|---|---|---|
| 詳細, マチ側 (水平エッジの角度が支配する) | ステップ 9 | 1.5 に | 0.750 |
| ボルトシャー, マチ側 | ステップ 10 | 53.677 kip | 0.685 |
| 角度のベアリング, マチ側 | ステップ 11 | 80.135 kip | 0.459 |
| 有効強度, マチ側 | ステップ 13 | 53.677 kip | 0.685 |
| アングルブロックシャー, マチ側 | ステップ 14 | 61.365 kip | 0.599 |
| アングルシアー, マチ側 | ステップ 16 | 62.395 kip | 0.589 |
| 角度のたわみ, マチ側 | ステップ 18 | 96.626 kip | 0.381 |
| 交流, マチ側 | ステップ 19 | 1.0 | 0.394 |
| 梁のディテールアップ | ステップ 20 | 1.75 に | 0.857 |
| 梁へのボルトグループ (ICOR, C = 2.35) | ステップ 21 | 42.047 kip | 0.874 |
| ビームの角度にかかる方位 | ステップ 22 | 62.773 kip | 0.586 |
| ビームに対する有効強度 | ステップ 24 | 42.047 kip | 0.874 |
| アングルブロックシャー, 梁側 | ステップ 25 | 62.895 kip | 0.585 |
| アングルシアー, 梁側 | ステップ 26 | 62.395 kip | 0.589 |
| 角度のたわみ, 梁側 | ステップ 27 | 138.04 kip | 0.266 |
| 交流, 梁側 | ステップ 28 | 1.0 | 0.323 |
ガゼットサイドのディテールに, 2行変更: ガセットの端の距離は 2.875 に (DCR 0.348), 最小の角度の長さは次のようになります [mathin] h_{2}/2 = 5.875\,in [mathin] (DCR 0.653). どちらも統治しない. ガセット寸法またはビームウェブに関係するチェックは次のとおりです。.
ステップ 32: ビーム角度でのガセットのボルトベアリングとブロックせん断 (AISC 360-16 J3.10, J4.3)
ビームのガセット端の距離は次のとおりです。 2.875 に, そのため、エンドボルトの前方には桁よりも多くの材料が存在します。.
[math] l_{c1} = (2.875\,in) – \frac{(0.8125\,in)}{2} = 2.4687\,in [math]
3 本のボルトはすべてまだ到達しています 2.4 db ベアリングキャップ, したがって、支持力は次の時点では変化しません。 131.63 kip (DCR 0.279). ブロックせん断領域は、終了距離と 11.75 脚の長さで:
[math] A_{gv} = (0.5\,in) \times \left[ (2.875\,in) + ((3) – 1) \times (3\,in) \right] = 4.4375\,in^{2} [math]
[math] A_{nv} = t_{gp} \left[ h_{2} – L_{ev,gp} – (n_{r} – 0.5)\left( d_{h} + 0.0625\,in \right) \right] = (0.5\,in) \times \left[ (11.75\,in) – (2.875\,in) – ((3) – 0.5) \times ((0.8125\,in) + (0.0625\,in)) \right] = 3.3438\,in^{2} [math]
と [mathin] A_{nt} = 0.53125\,in^{2} [mathin] 桁のところでのように:
[math] \phi R_{n} = (0.75) \times \left( 0.6 \times (65\,ksi) \times (3.3438\,in^{2}) + (1) \times (65\,ksi) \times (0.53125\,in^{2}) \le 0.6 \times (50\,ksi) \times (4.4375\,in^{2}) + (1) \times (65\,ksi) \times (0.53125\,in^{2}) \right) = 123.7\,kip [math]
DCR = 36.77 kip / 123.7 キップ = 0.297 < 1.0, わかった
ステップ 33: ビーム角度に沿ったせん断ガセット (AISC 360-16 J4.2)
ビームに沿ったガセットレッグは、 11.75 長い間, したがって、そのせん断面積はそれに伴って拡大します.
[math] \phi R_{n,sy} = (1) \times 0.6 \times (50\,ksi) \times \left( (11.75\,in) \times (0.5\,in) \right) = 176.25\,kip [math]
[math] A_{nv} = (0.5\,in) \times \left[ (11.75\,in) – (3) \times ((0.8125\,in) + (0.0625\,in)) \right] = 4.5625\,in^{2} \qquad \phi R_{n,sr} = (0.75) \times 0.6 \times (65\,ksi) \times (4.5625\,in^{2}) = 133.45\,kip [math]
DCR = 36.77 kip / 133.45 キップ = 0.276 < 1.0, わかった
ステップ 34: ビームウェブ上のボルトベアリング (AISC 360-16 J3.10)
梁ウェブは桁ウェブよりわずかに厚い, 0.355 反対に 0.35 に. ステップのように 23, すべてのボルトは内側のボルトです:
[math] \phi R_{n} = (0.75) \times \min\left(1.2 \times (2.1875\,in),\, 2.4 \times (0.75\,in)\right) \times (0.355\,in) \times (65\,ksi) \times (2.35) = 73.205\,kip [math]
DCR = 36.77 kip / 73.205 キップ = 0.502 < 1.0, わかった
ボルトあたり, ビームウェブが与える 31.151 kip. それはまだ以上です 17.892 キップボルトシャー, したがって、ビームに対するボルトの有効強度は次のとおりです。 42.047 kip (DCR 0.874).
ステップ 35: ビーム部の曲げガセット (AISC 360-16 F11.1)
これはステップと同じチェックです 29, 梁のガセット幅と脚の長さを使用して.
[math] M_{T} = V_{r} \left( o_{2} + b_{2} \right) = (36.77\,kip) \times \left( (1\,in) + (6.5\,in) \right) = 22.981\,kip{\cdot}ft [math]
[math] \phi M_{n} = \frac{\phi\, F_{y,gp}\, t_{gp}\, h_{2}^{2}}{4} = \frac{(0.9) \times (50\,ksi) \times (0.5\,in) \times ((11.75\,in))^{2}}{4} = 64.717\,kip{\cdot}ft [math]
DCR = 22.981 キップフィート / 64.717 kip-ft = 0.355 < 1.0, わかった
ステップ 36: 梁のガセットが座屈している (AISC 360-16 F11.2)
これはステップと同じチェックです 30. レバーアームが桁脚の真ん中まで伸びました, [mathin] o_{2} + b_{2} + h_{1}/2 [mathin], そしてセクションは 11.75 ビーム脚で.
[math] M_{C} = V_{r} \left( o_{2} + b_{2} + \frac{h_{1}}{2} \right) = (36.77\,kip) \times \left( (1\,in) + (6.5\,in) + \frac{(11\,in)}{2} \right) = 39.834\,kip{\cdot}ft \qquad L_{b} = 13\,in [math]
[math] S_{x} = 11.505\,in^{3},\ Z_{x} = 17.258\,in^{3},\ M_{y} = 47.938\,kip{\cdot}ft,\ M_{p} = 71.908\,kip{\cdot}ft [math]
[math] \frac{L_{b}\, h_{2}}{t_{gp}^{2}} = \frac{(13\,in) \times (11.75\,in)}{((0.5\,in))^{2}} = 611 [math]
[math] M_{cr} = \min\left[ (1) \times \left[ 1.52 – \frac{0.274 \times (611) \times (50\,ksi)}{(29000\,ksi)} \right] \times (47.938\,kip{\cdot}ft),\ (71.908\,kip{\cdot}ft) \right] = 59.029\,kip{\cdot}ft [math]
[math] \phi M_{cr} = (0.9) \times (59.029\,kip{\cdot}ft) = 53.126\,kip{\cdot}ft [math]
DCR = 39.834 キップフィート / 53.126 kip-ft = 0.750 < 1.0, わかった
梁脚は桁脚より長くて深い, そのため、より高い瞬間に座屈します, そしてその比率は 0.893 桁のところに.
チェックの概要
| デザインチェック | 要求する | SkyCiv Foundationには、オーストラリア規格に準拠した孤立した基礎の設計が含まれています¹ | DCR | 結果 |
|---|---|---|---|---|
| ブレースボルト: 詳細 | 1.063 に | 1.500 に | 0.709 | 合格 |
| ブレースボルト: すべり | 52 kip | 64.546 kip | 0.806 | 合格 |
| ブレースのガセットベアリング | 52 kip | 323.58 kip | 0.161 | 合格 |
| ブレースベアリング | 52 kip | 291.99 kip | 0.178 | 合格 |
| ブレースにおけるガセットブロックのせん断 | 52 kip | 260.81 kip | 0.199 | 合格 |
| ブレースブロックせん断 | 52 kip | 238.07 kip | 0.218 | 合格 |
| ガセットの張り (ホイットモア) | 52 kip | 350.81 kip | 0.148 | 合格 |
| ブレースの張力断裂 | 52 kip | 253.14 kip | 0.205 | 合格 |
| 桁角度: 詳細, マチ側 | 1.125 に | 1.500 に | 0.750 | 合格 |
| 桁角度: ボルトシャー, マチ側 | 36.77 kip | 53.677 kip | 0.685 | 合格 |
| 桁角度: 角度に関係する, マチ側 | 36.77 kip | 80.135 kip | 0.459 | 合格 |
| 桁角度: ガセットのベアリング | 36.77 kip | 131.63 kip | 0.279 | 合格 |
| 桁角度: 有効強度, マチ側 | 36.77 kip | 53.677 kip | 0.685 | 合格 |
| 桁角度: アングルブロックシャー, マチ側 | 36.77 kip | 61.365 kip | 0.599 | 合格 |
| 桁角度: ガセットブロックシャー | 36.77 kip | 118.22 kip | 0.311 | 合格 |
| 桁角度: アングルシアー, マチ側 | 36.77 kip | 62.395 kip | 0.589 | 合格 |
| 桁角度: ガセットシャー | 36.77 kip | 122.48 kip | 0.300 | 合格 |
| 桁角度: 角度のたわみ, マチ側 | 36.77 kip | 96.626 kip | 0.381 | 合格 |
| 桁角度: 交流, マチ側 | 0.394 | 1.000 | 0.394 | 合格 |
| 桁角度: 桁のディテール | 1.500 に | 1.750 に | 0.857 | 合格 |
| 桁角度: 桁へのボルトグループ (ICOR) | 36.77 kip | 42.047 kip | 0.874 | 合格 |
| 桁角度: 桁の角度にかかるベアリング | 36.77 kip | 62.773 kip | 0.586 | 合格 |
| 桁角度: 桁ウェブ上のベアリング | 36.77 kip | 72.174 kip | 0.509 | 合格 |
| 桁角度: 桁の有効強度 | 36.77 kip | 42.047 kip | 0.874 | 合格 |
| 桁角度: アングルブロックシャー, 桁側 | 36.77 kip | 62.895 kip | 0.585 | 合格 |
| 桁角度: アングルシアー, 桁側 | 36.77 kip | 62.395 kip | 0.589 | 合格 |
| 桁角度: 角度のたわみ, 桁側 | 36.77 kip | 138.04 kip | 0.266 | 合格 |
| 桁角度: 交流, 桁側 | 0.323 | 1.000 | 0.323 | 合格 |
| 桁部のガセット曲がり | 23.747 キップフィート | 56.719 キップフィート | 0.419 | 合格 |
| 桁部のガセットの座屈 | 41.749 キップフィート | 46.766 キップフィート | 0.893 | 合格 |
| ビーム角: 桁角度に合わせてチェック | 36.77 kip | ステップを参照 31 | 0.874 最高 | 合格 |
| ビーム角: 詳細, マチ側 | 1.125 に | 1.500 に | 0.750 | 合格 |
| ビーム角: ガセットのベアリング | 36.77 kip | 131.63 kip | 0.279 | 合格 |
| ビーム角: ガセットブロックシャー | 36.77 kip | 123.7 kip | 0.297 | 合格 |
| ビーム角: ガセットシャー | 36.77 kip | 133.45 kip | 0.276 | 合格 |
| ビーム角: ビームウェブ上のベアリング | 36.77 kip | 73.205 kip | 0.502 | 合格 |
| ビーム部分のガセットの曲がり | 22.981 キップフィート | 64.717 キップフィート | 0.355 | 合格 |
| 梁部分のガセットの座屈 | 39.834 キップフィート | 53.126 キップフィート | 0.750 | 合格 |
この水平ブレース接続設計のすべてのチェックは合格です. 桁でのガセットの座屈が影響を及ぼします。 0.893: ガセットの桁脚は 2 つのうち短い方です, そのため、セクションが小さく、もう一方の脚の中央までのレバーアームが長くなります。. 偏心ボルトは桁と梁にグループ化され、次の位置にあります。 0.874, 続いてブレースボルトが滑る 0.806.
チェックが失敗した場合に何を変更するか
- ガセットの座屈または曲がり: 厚めのマチを使用, セクションを上げると同時に細さパラメータを下げます。. メンバーに沿って脚を長くすることも効果的です. マチ幅を小さくする, それとレバーアーム, ブレースの形状が許す範囲で機能します.
- 桁または梁へのボルトグループ: アングルにボルト列を追加します, または、より大きなボルトを使用してください. メンバー脚のゲージを小さくすると偏心は減少しますが、最小ゲージを超えないようにする必要があります。.
- ブレースボルトの滑り: クラスBの表面を使用する (m = 0.5 の代わりに 0.3), ボルト列を追加, または、勃起公差が許容するガセットの標準穴を使用します。, これは φ を次のように引き上げます 1.00.
- アングルシアー, ブロックのせん断または曲げ: より長いまたは厚い角度を使用する. 角度を長くすると、別のボルト列のためのスペースも追加されます。.
- 薄いメンバーウェブにベアリング: ボルトの列を追加して、各ボルトの荷重を少なくします, または、より大きなボルト径を使用する.
- ブレースにおけるホイットモア断面またはブロックせん断: ボルトグループを長くしてホイットモアセクションを広げる, または厚いガセットを使用する.
よくある質問
桁と梁の間でブレース力はどのように分担されるのか?
このレポートは問題を解決します 52 kip ブレース力をブレース角度で 2 つのコンポーネントに分割します。 45 度. 桁に沿ったコンポーネントは桁角度に進みます, ビームに沿ったコンポーネントはビーム角度に進みます, 36.77 それぞれキップ. それぞれの単一の角度は、独自のボルト ラインに沿ってせん断としてそのシェアを伝達します。. 垂直ブレース接続にあるような均一な力の分布はありません。.
ブレースボルトにはなぜ滑り面が 1 つしかないのですか?
両方のブレース アングルがガセットの同じ面に平らに配置されます, と並んで 6 ボルトライン間のインチゲージ. 各ボルトは 1 つのアングルレッグとガセットを通過します。, したがって、ボルトごとに単一の接合面が存在します。. ガセットが 2 つの角度の間にある場合, 多くの垂直中括弧と同様に, 各ボルトが2つの面をクランプし、滑り強度が2倍になります.
ブレース ボルトの滑りは重大ですが、アングル ボルトは危険ではないのはなぜですか?
ガセットにはブレースに特大の穴があり、エレクターにベイにフィットするためのスペースを与えます。. AISC 360-16 J3.2 では、滑りが重要な接合部にのみ特大の穴を許可します. シングルアングルはガセットレッグの短いスロットを使用します, 負荷がスロットを横切るように方向付けられている, J3.2 ではベアリングタイプのジョイントでそれが可能です. ボルトはA325Nです, せん断とベアリングをチェック.
単一の角度がコーピングビームのようにチェックされるのはなぜですか?
力は一方のボルト線から角度に入り、もう一方の脚から出ます。, だから彼らの間の脚は短いです, 深いカンチレバー. 薄い, 深いプレートを曲げると横方向に座屈する可能性があります. AISC マニュアルの二重コープビームの手順では、次のような長方形のセクションがカバーされています。, したがって、レポートではそれを使用します, ボルトゲージをブレースなしの長さ、アングルの長さを深さとして使用.
なぜガセットの座屈がこの接続を支配するのか?
ガセットは、柱の周りを包み込む半インチのプレートです。, それぞれの脚にかかる力は、もう一方の脚の中央までの長いレバーアームに作用します。. これにより、長いフリーエッジを持つセクションに大きな面内モーメントが与えられます。. 座屈は塑性モーメント以下の強度を制限します, 短い桁脚は最終的に次の比率になります。 0.893.
ボルトグループ係数はなぜ 3 ガセットレッグですが、 2.35 メンバーの足に?
ガセットレッグのボルトはわずかな偏心で 1 列になっています。, AISC マニュアルでは、偏心は無視できます。 3 インチ以下, したがって、係数はボルトの数です. メンバーレッグでは、レポートは次のようになります。 1.75 インチゲージを偏心とし、瞬間回転中心法を採用, それは与える 2.35.
LRFD ではなく AISC ASD の場合、これはどう変わるでしょうか?
限界状態と公称強度は同じです. AISC ASD を使用すると、サービスレベルの力を安全係数で割った公称強度と比較します。. の抵抗係数 0.75 の安全率になります 2.00, 0.90 になる 1.67, 特大の穴が開いたスリップが発生します 0.85 に 1.76. 桁と梁の間のブレース力の分割は変更されません.
水平ブレース接続を無料で設計します
このページのすべての数字は 1 つの解決策から得られます. 水平ブレース構成を選択します, メンバーを入力してください, ブレース, マチ, 角度, ボルトと力, 無料の計算機は、何もインストールせずにブラウザでこれらのチェックを実行します。.
SkyCiv 接続設計モジュールは、この例の背後にある接続設計ソフトウェアです. すべての方程式とその中の数値を含む完全な計算レポートが提供されます。, 上記の手順のように, すべての容量と DCR に加えて, AISC 360-16 (LRFDとASD) およびAS 4100:2020.
参考文献
- AISC 360-16, 構造用鋼製建物の仕様: B4.3, D3 (表D3.1 ケース 2), F11.1, F11.2 (Eq. F11-2), J3.2, J3.3, J3.4 (表 J3.4), J3.5 (表 J3.5), J3.6 (Eq. J3-1), J3.8 (Eq. J3-4, 表 J3.1), J3.10 (Eq. J3-6a, J3-6c), J4.1 (Eq. J4-1, J4-2), J4.2 (Eq. J4-3, J4-4), J4.3 (Eq. J4-5).
- AISC 鋼構造マニュアル, 15第版: 部 7 (瞬間回転中心, Eq. 7-1), 部 9 (図. 9-1 ホイットモアセクション, Eq. 9-4, Eq. 9-15), 部 10 (p. 10-116 単一列の偏心, Eq. 10-5), 部 15 (テーブル 15-3).
- AISC を使用した鋼製接合の設計 360-16
- ボルト SkyCiv 接続設計
ハロルド・ムナレム
プロダクトマネージャー, 接続設計
10+ 鋼製接続設計に長年携わる
LinkedIn

